← 返回视频τ0-VLA长时序机器人基础模型视频加载中视频加载中收藏分享τ0-VLA面向长时序真实操作,机器人可自主清扫、做饭、调饮、收衣、整理,单次自主任务持续长达12分钟视觉语言动作模型基础模型Long-Horizon Manipulation长时序操作Category: researchAuthor: @jianlanluoDate: 2026-07-27T00:00:00Duration: 212.5sSource: https://x.com/jianlanluo/status/2081799457591697768
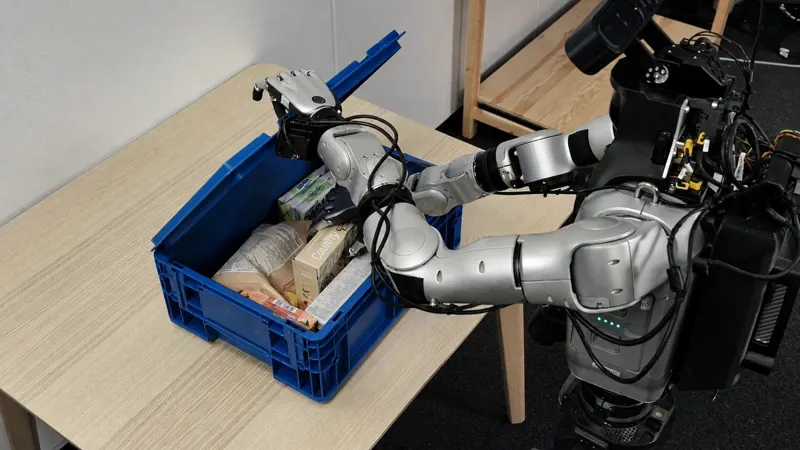 1:37
 2:34
 2:32
 0:39
 0:08
 0:33