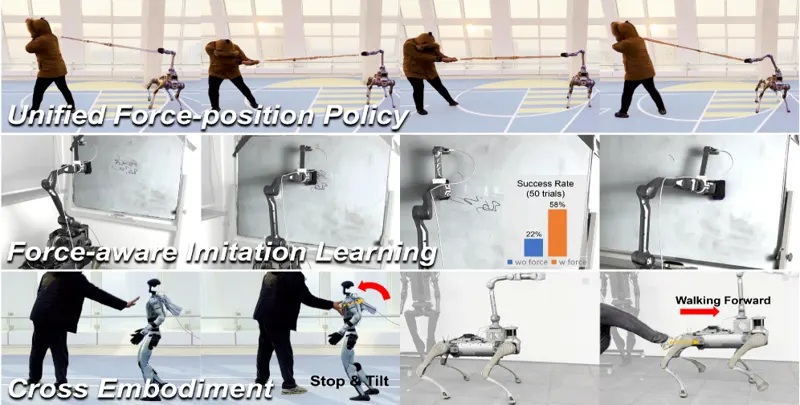
足式机器人力位统一控制策略本文提出首个足式机器人力位统一控制策略,无需力传感器,通过RL从历史状态估计外力并补偿位置速度,支持位置/力跟踪与柔顺交互,并在四足与双足机器人上验证。Peiyuan Zhi, Peiyang Li, Jianqin Yin·2025年5月27日宇树CoRL 2025足式机器人2025年5月27日