
面向户外机器人的障碍物感知自主覆盖与导航
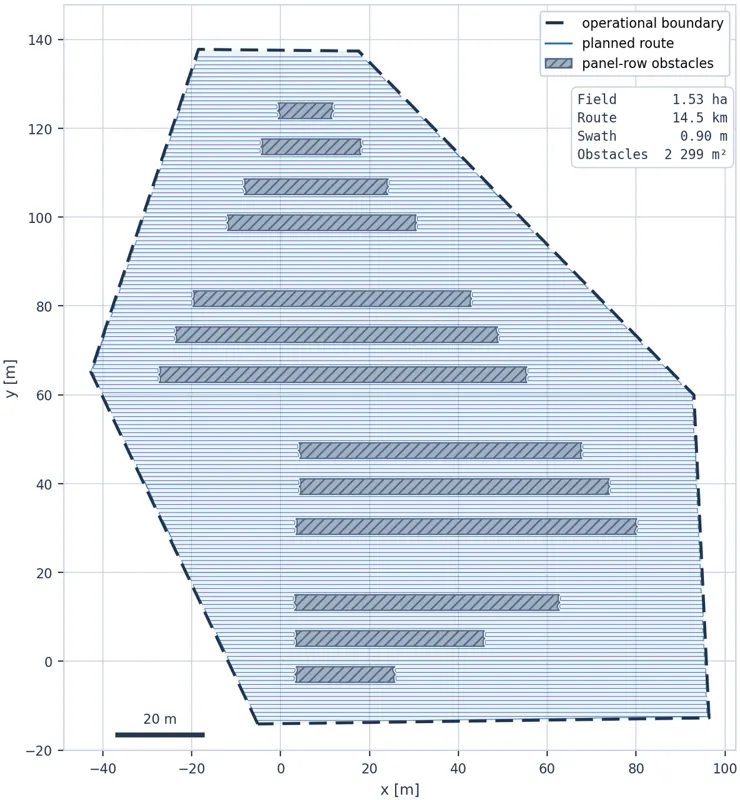
本文提出一套统一的 ROS 2 户外覆盖系统。系统用双天线 RTK-GNSS 与轮式里程计融合的 12 状态 EKF 维持长任务定位,在 Fields2Cover 上增加共线感知路点重采样、障碍物感知连接段和密集障碍聚类,并由 Nav2 行为树统一处理多目标执行、分层恢复、未知障碍目标延后与自动停靠。五个真实户外场地的任务均自主完成,实际覆盖了 93.1% 至 96.1% 的计划区域。
Leonardo Gargani, Matteo Frosi, Matteo Matteucci · 42次阅读 · 2026年9月1日
Outdoor RobotsCoverage Path Planning
2026年9月1日