SuperNav:面向任意任务与任意场景的智能体导航系统
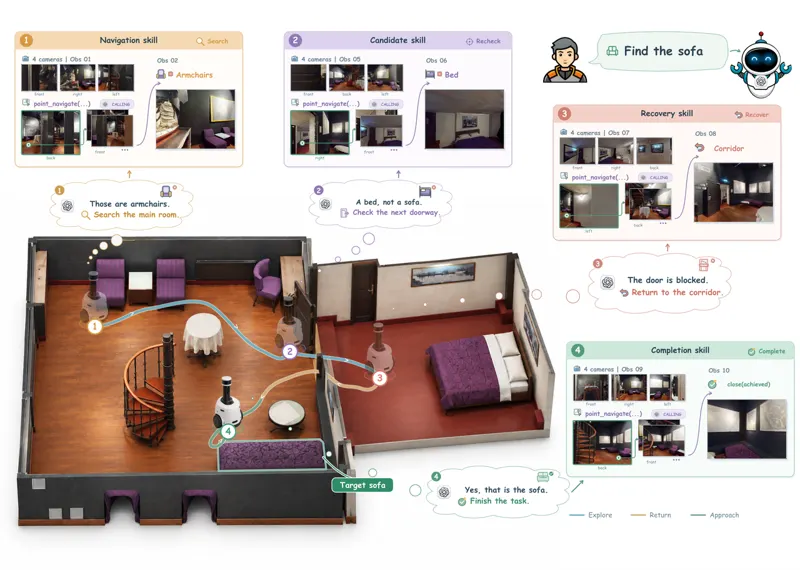
SuperNav 给一个预训练多模态大模型套上专用 agent harness,全程不做导航微调:MLLM 只负责解读请求、理解场景与做决定,移动交给可替换的运动后端(几何执行器 / 学习执行器),两者由统一的视觉点接口连接——模型直接在观测图像中点出目的地,并从执行反馈中修正决定。harness 另提供 Navigation Skills、面向 agent 的工具、任务进度记录与上下文管理,以支撑长程交互。在 Habitat-GS 单目标 / 有序多目标 / 需求驱动任务上成功率达 78.00% / 34.00% / 59.50%(最强基线分别为 34.00% / 4.00% / 37.50%),HM3D-OVON 120 集 val-unseen 上 1 m 阈值取得 73.33% SR / 0.4105 SPL,并在 Unitree Go2 四足真机上完成搜索与多目标拜访演示。
Jinkai Zhang, Jingyi Xu, Yuanhong Yu · 27次阅读 · 2026年10月8日
Object NavigationEmbodied AgentMultimodal LLM2026年10月8日