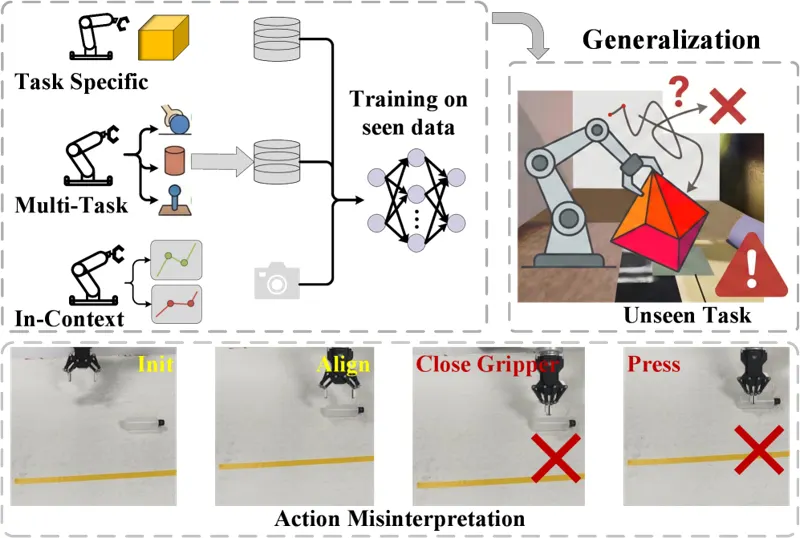
面向未见机器人操作的动力学感知元模仿学习本文提出动力学感知的元模仿学习方法,通过对操作动力学的元学习实现对未见机器人操作任务的泛化。Zhenduo Shang, Xiyao Liu, Bohan Li·2026年7月17日模仿学习元学习泛化2026年7月17日
 0:58