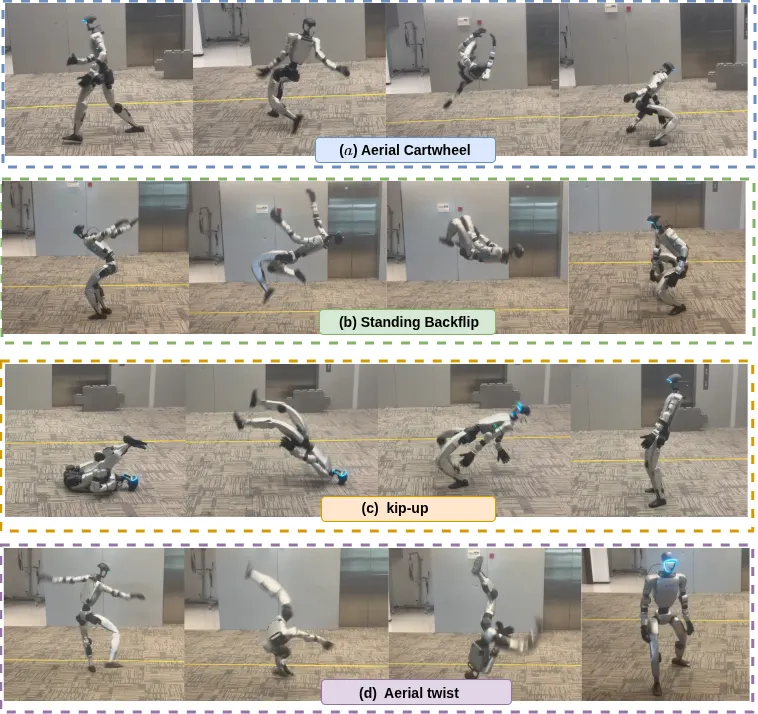
Extreme-RGMT:面向鲁棒通用人形控制的高动态技能持续学习Extreme-RGMT提出持续学习方法用于人形机器人的高动态技能获取,实现对通用机器人控制的鲁棒泛化。Yubiao Ma, Han Yu, Kai Guo·2026年7月22日人形机器人持续学习运动控制2026年7月22日