
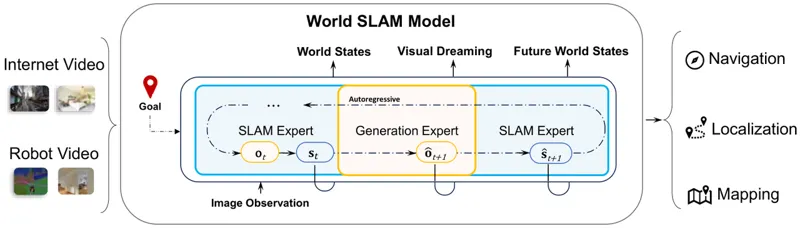
World SLAM Model:面向SLAM与导航的联合世界建模
WSM 将 SLAM 的持续记忆、增量状态更新与局部后端优化嵌入导航世界模型,在统一 Mixture-of-Transformers 中联合预测未来视觉、深度和相机位姿,以纯 RGB 输入完成闭环导航,并同时保持准确的定位与稠密建图能力。
Minghui Qin, Yijun Yuan, Weicheng Zheng · 7次阅读 · 2026年9月26日
世界模型同步定位与建图
2026年9月26日作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。