基于注意力接触规划的人形机器人移动控制
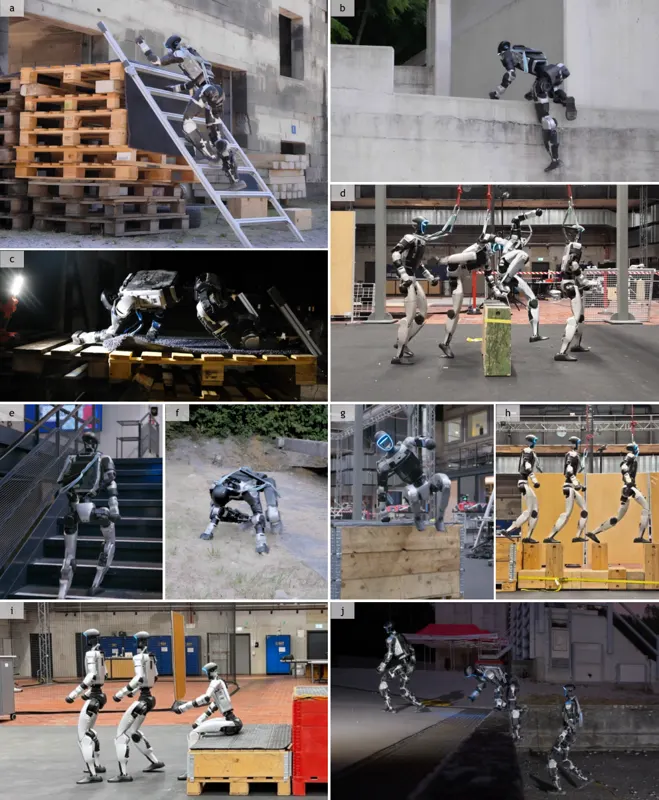
本文把人形机器人全身移动中的接触关系作为感知、规划与控制之间的中间接口。系统先从人体动作中提取机器人可执行的接触标签,训练接触条件全身跟踪器;随后使用注意力网络从局部地形高度图直接预测双脚、双膝、双手、双肘与骨盆的未来接触点;最后在程序生成的目标到达地形上强化学习微调,并把成功轨迹回收为规划器的监督数据。部署时策略不依赖参考动作,仅使用机载本体感觉、LiDAR 地形图和目标命令。仿真中,该方法在十一类地形上均优于 MGMT,八条复合路线平均成功率为 92.5%,稀疏全身地形经第三阶段微调后提升 54.8 个百分点;Unitree G1 真机展示了攀爬、爬行、起身、通过复杂地形和失败恢复等能力。
Junzhe He, Kehan Wen, Chong Zhang · 33次阅读 · 2026年10月22日
人形机器人运动
2026年10月22日