
Contact-UAN:以无监督执行器网络作为人形机器人控制的残差世界模型
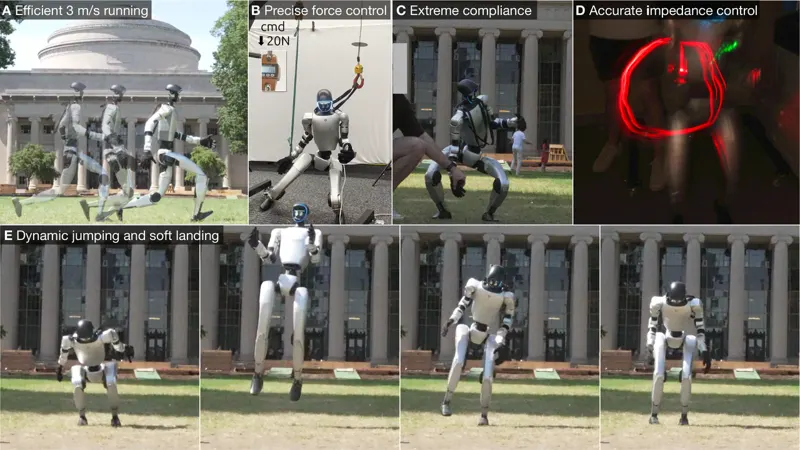
Contact-UAN 把人形机器人执行器的仿真差距建模为叠加在关节目标上的残差动作,并用真实本体感觉轨迹训练这一模型。为避免残差学习去修补错误的回放初态,方法先从接触状态与站立脚位姿估计出与硬件接触力一致的仿真复位状态,再冻结该残差模型用于下游强化学习,部署时只保留任务策略。仅用 6.5 分钟真实行走数据,该方法在奔跑中降低约 20% 力矩、将力跟踪误差降低 42.8%,并支持柔顺控制、阻抗控制与动态跳跃。
Nolan Fey, Khai Nguyen, Yash Prabhu · 16次阅读 · 2026年10月13日
人形机器人Actuator Modeling
2026年10月13日