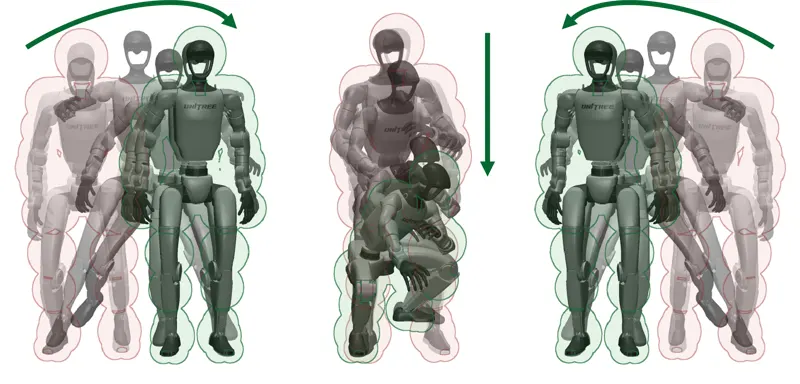
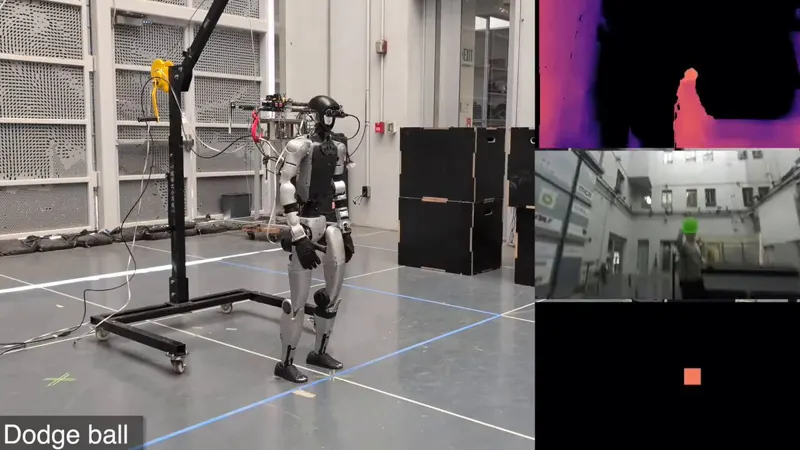
PAC-MAN:人形机器人躲避球的感知驱动 CBF-RL 全身安全框架感知驱动的 CBF-RL 框架,将控制障碍函数安全性与板载感知耦合,实现人形机器人全身躲避球。部署策略仅从头戴摄像头的分割掩码深度看到球,CBF 引导表示每个身体连杆的间隙。在 Unitree G1 上零样本部署,真实世界投掷成功率达 95%。Lizhi Yang, Junheng Li, Aaron D. Ames·2026年7月30日CBF强化学习宇树 G12026年7月30日