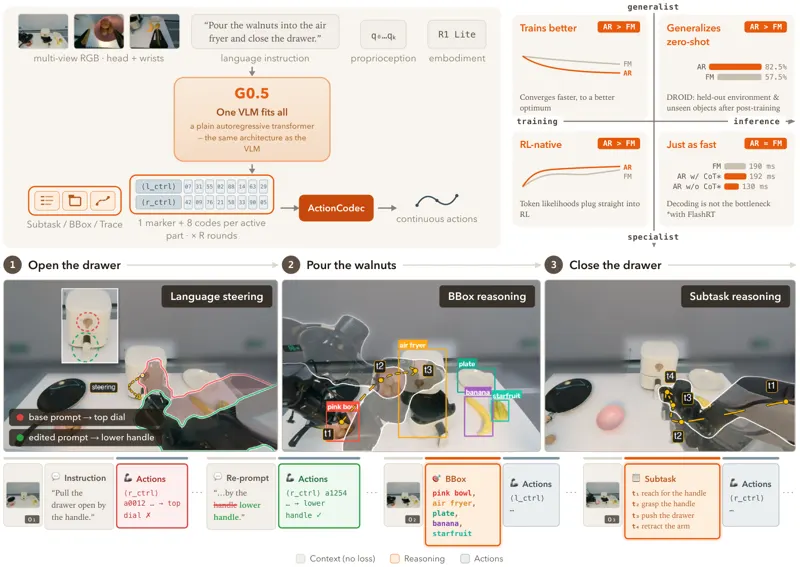
G0.5:单一自回归流统一机器人推理与动作G0.5 用单一 Transformer 解码器在统一目标下同时生成推理与动作 token,配合跨本体动作分词器、原生思维链流与视觉记忆模块,在真机微调、BEHAVIOR、DROID、LIBERO 等 7 项基准上超越 π0.5 与 GR00T-N1.7。Yicheng Liu, Zibin Dong, Baijun Ye·2026年8月12日视觉语言动作模型Galaxea基础模型2026年8月12日
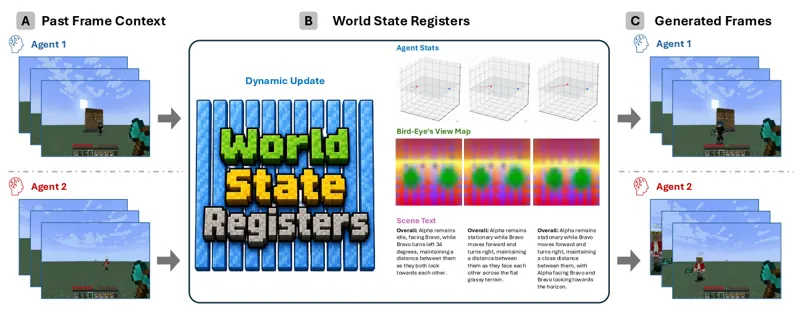
流式多智能体自回归扩散模型:带世界状态寄存器多智能体交互世界模型不仅需要生成一致的观测,还需维护跨智能体持久、跨视角演化的世界状态。现有自回归视频扩散管线将观测历史作为条件上下文,导致共享状态信息分散且低效。本文提出流式多智能体自回归扩散模型,引入世界状态寄存器机制。Sicheng Mo, Yuheng Li, Ziyang Leng·2026年7月23日世界模型多智能体扩散模型2026年7月23日
 0:30