具有任务级交互的四足机器人自主抓取
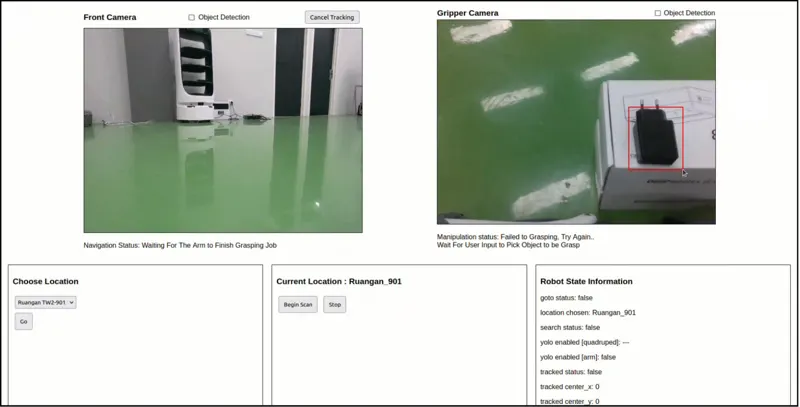
四足机器人因其高机动性和穿越复杂地形的能力而在各种应用中越来越多地被使用。然而,在四足机器人上实现自主抓取仍面临挑战,特别是在需要任务级交互的场景中。本文研究了四足机器人在任务级交互下的自主抓取问题,提出了一种结合感知、规划和控制的框架,使四足机器人能够在非结构化环境中自主识别、接近并抓取目标物体。该方法考虑了行走与操作之间的协调,使机器人能够在保持平衡的同时执行精确的抓取操作。实验验证了该方法在多种物体和场景下的有效性和鲁棒性。
Muhtadin, Mochammad Hilmi Rusydiansyah, Mauridhi Hery Purnomo2025年11月30日
四足机器人自主抓取任务交互2025年11月30日