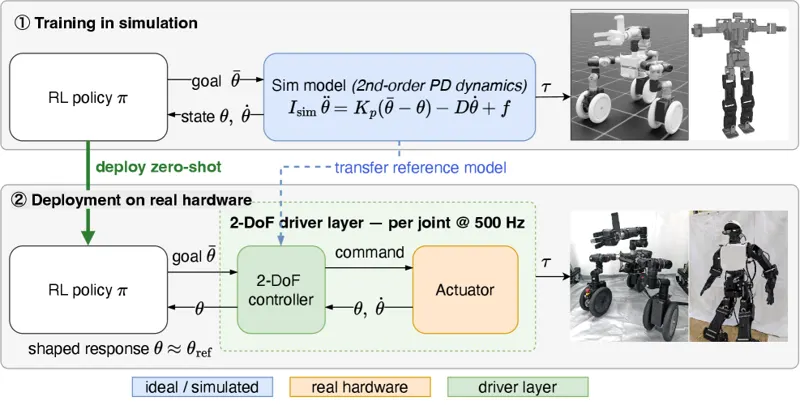
执行器现实塑形实现零样本 sim-to-real 机器人学习每关节2-DoF控制器(前馈+反馈)+可选扰动观测器让物理执行器复现仿真器二阶参考动力学,将 sim-to-real 适配从策略层移到透明驱动层,实现零样本迁移无需硬件特定数据。Satoshi Yamamori, Koji Ishihara, Kenjiro Minamikawa · 526次阅读 · 2026年7月2日仿真到现实零样本2026年7月2日

 0:05