从野外视频暴露具身城市导航的长尾
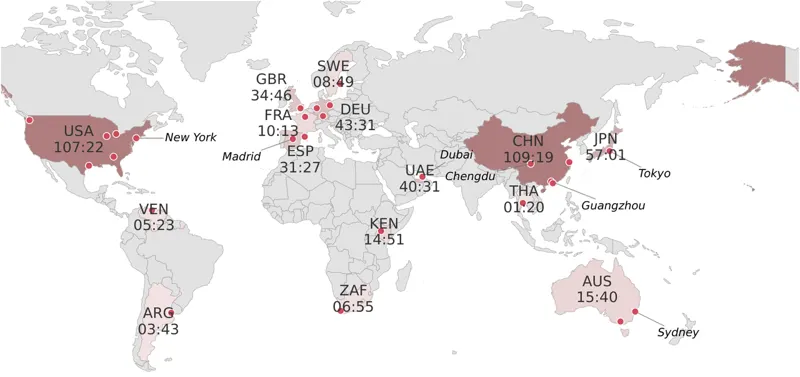
把 500 小时、横跨 30 座城市的网络步行视频自动重建成度量轨迹并标注「感知—分析—规划」推理,训出推理感知的点目标城市导航模型 WILD-Nav;再用分布稀有度与模型难度两条互相独立的轴把长尾从聚合指标里剥离出来,用特权反思把失败归因到具体推理与规划环节,并给出「困难样本微调 + 随机回放」这一尾部收益与整体保持之间的最佳平衡。
Bingyi Xia, Han Bao, Zhewei Chen2026年8月17日
城市导航视觉语言动作模型具身智能2026年8月17日