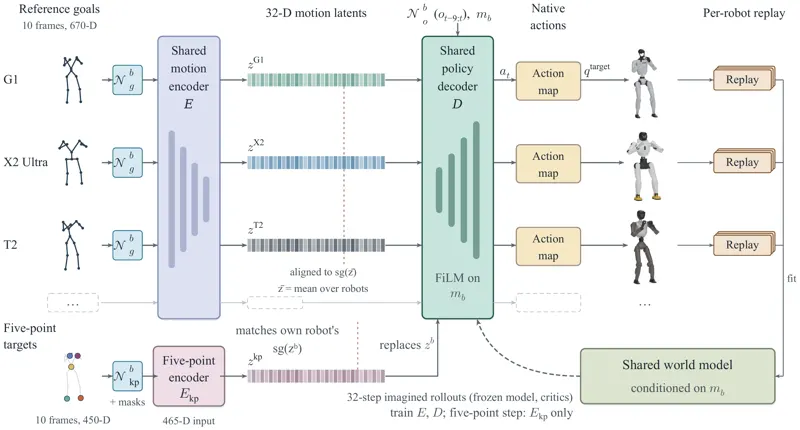
MorphMimic:面向多款人形机器人的形态条件世界模型与策略共享提出形态条件世界模型与共享策略,让 G1、X2 Ultra 和 T2 从共同动作空间与 12.9 万段动作中联合学习,并把统一控制器部署到真实 G1。Lizhi Yang, Fengze Xie, Yuyang Wang · 62次阅读 · 2026年10月25日人形机器人跨本体2026年10月25日