机器人上下文学习:方法与应用
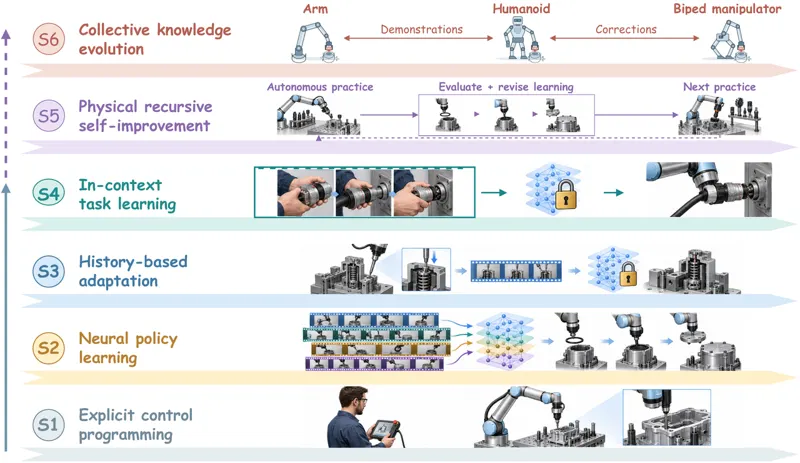
通用机器人必须推断新任务的要求,并把这种理解转化为恰当的物理动作。机器人上下文学习(ICL)用示范与交互来引导已有能力,并在部署期间冻结神经参数。这份综述围绕「把上下文证据连接到执行」的接口来组织文献,区分出四大家族:上下文条件策略、几何示范迁移、基于世界模型的控制、技能与智能体执行。比较这些接口可以厘清各自的迁移假设,以及训练、对应关系与记忆在让上下文变得可用时扮演的角色。在操作与导航两类场景中,我们考察当物体、环境与执行条件发生变化时,这些机制如何保留教学所设定的要求。这一分析把方法设计与评测实践连接起来,区分「对教学敏感」「物理可迁移」与「从保留经验中获益」三种不同的主张。由此形成的研究议程把组合式任务获取与忠实迁移,同物理递归自我改进联系起来——在后者中,经验提升的是学会后续任务的能力。全文逐条编码 412 条参考文献(其中 260 条为方法类),并记录 14 组已报告对照。
Huang, Haojian, Li, Zexi, Guo, Junhao · 22次阅读 · 2026年9月28日
In-Context Learning机器人学习Survey2026年9月28日