NavVerse:室内到室外连续具身导航基准——最强零样本 VLA 成功率仅 11.6%,跨越门槛后腰斩
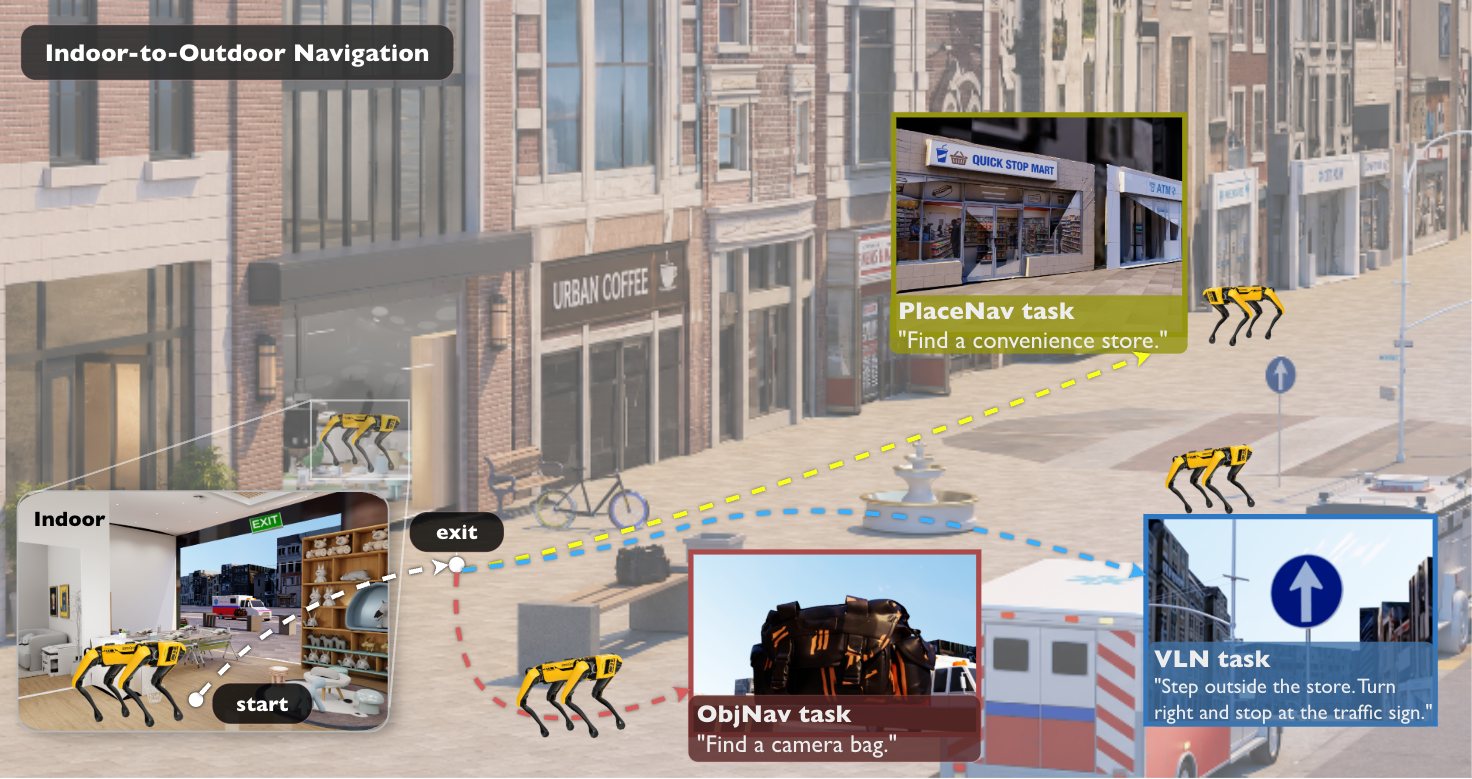
密歇根大学 CURLY 实验室(CoRL 2026)发布 NavVerse:第一个把「室内→室外」连续具身导航放进物理仿真的基准。200 个场景(100 室内 + 50 室外城市 + 50 室内外连通)、10,000 条 episode、三类任务(ObjNav / VLN / 新提出的 PlaceNav 场所级导航)。场景建在 Isaac Sim 上,同时具备照片级视觉与可执行机器人动力学;室内外连通场景用「门到立面」装配,让机器人在同一物理世界无缝从走廊走进街道。评测覆盖成功(SR/SPL)、效率(CE 覆盖效率)与安全(CR 碰撞率 / ADO 障碍物间距 / NSR 可通行表面占比)三个正交维度。四个零样本基线全军覆没:最强 VLA(UniNaVid)ObjNav 11.62%、PlaceNav 11.38%、VLN 10.67%;模块化方法最安全但几乎不会探索;VLA-RL 策略障碍物间距最大却最常找错目标后草率停车。最刺眼的是过渡鸿沟:UniNaVid 从纯室外到室内外连通场景,PlaceNav 成功率 17.65%→3.64%(绝对降 14.01 点),且有 25–48% 的 episode 根本没能走出室内;所有方法出门后覆盖效率一致下降(表现为原地打转)。诊断实验另证明:同一条 oracle 轨迹,四足 Spot 两种摩擦下均 100% 走完,轮式 Turtlebot 只有 30.75–47.50%——忽略本体动力学的基准会系统性高估可执行性。现有工作多把室内外分开评测,且抽象掉机器人执行,NavVerse 补上的是「找出口、跨边界、出门后重新适应」这三个被集体忽略的阶段。
Junzhe Wu, Yue Hu, Zeyu Han·2026年7月22日
具身导航NavVerse室内到室外2026年7月22日
 3:28