
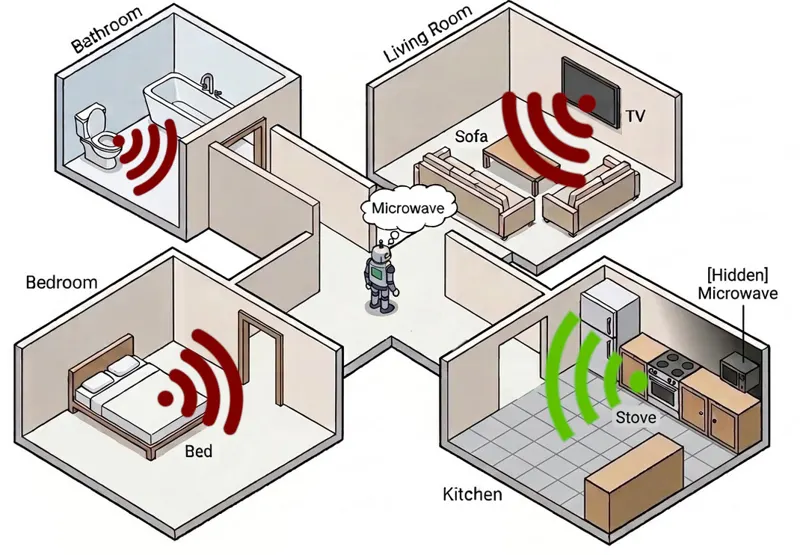
基于房间中介共现与前沿评分的零样本物体中心语义导航
零样本物体导航常依赖视觉语言模型给出物体关系,但隐空间中的直接相似度并不等于空间共现。论文提出一种无需训练的物体中心语义导航流程:先用 CLIP 把每个物体标签映射为紧凑的房间概率向量,再以目标与检测物体的房间分布重叠衡量共现;随后通过快速行进法把语义分数沿可通行空间传播,并以自适应衰减形成价值地图;最终按语义价值排序前沿。该方法在 HM3D 验证集上相对图像整体基线提升成功率与 SPL,同时保持开放词表与可解释性。
Adam Scicluna, Gavin Paul, Alen Alempijevic · 22次阅读 · 2026年7月28日
Object NavigationZero-Shot Learning
2026年7月28日