
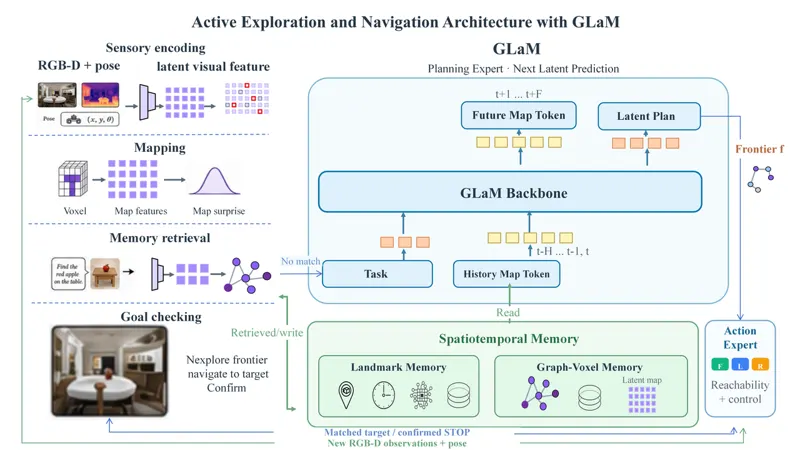
GLaM:在全局时空记忆上训练用于主动探索与导航的潜世界模型
GLaM 是在线时空记忆上的目标条件潜世界模型,联合预测未来地图表示与机器人相对路点潜变量;GLaM Nav 再加入真实观测核验、目标检索和几何控制。论文在受控的 50% HM3D-ObjectNav 子集上将成功率从 78.50% 提升到 86.89%,SPL 从 47.70% 提升到 48.35%,并以 Astribot S1 展示未知办公室探索和历史地点重访。
I-Tak Ieong, Ruizhi Feng, Zhaoyang Lu · 28次阅读 · 2026年9月13日
具身智能Object Navigation
2026年9月13日