
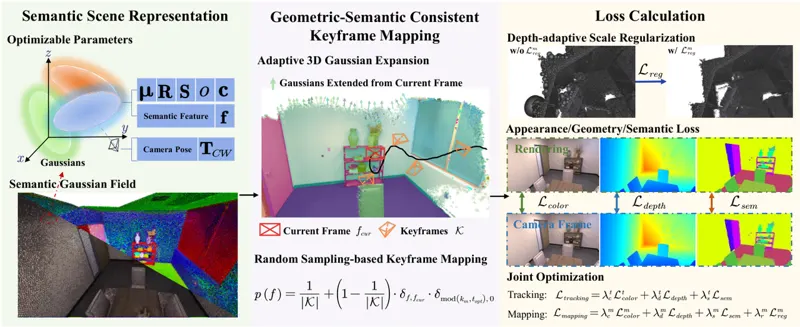
GS³LAM:高斯语义泼溅 SLAM
GS³LAM 将颜色、深度、不透明度、协方差和低维语义特征绑定到高斯基元,通过共享的泼溅渲染同时重建外观、几何与语义,并结合自适应高斯扩展、深度尺度正则和随机关键帧映射抑制高斯基元退化与优化偏差。该方法在 Replica 四个场景上的语义平均 mIoU 达到 96.63%,八场景平均 ATE 为 0.37 cm,同时以 109.12 FPS 渲染 RGB、深度和语义。
Linfei Li, Lin Zhang, Zhong Wang · 15次阅读 · 2026年3月29日
Semantic SLAM高斯泼溅
2026年3月29日