三维点世界模型:点云补全提升动力学学习精度
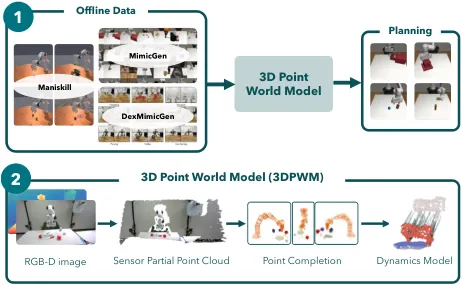
现有的视频世界模型缺乏显式三维结构,而基于部分点云的三维世界模型又容易受遮挡和误差累积影响。本文提出 3DPWM:先根据单视角 RGB-D 与机器人关节角,通过语义分割、深度反投影和点云补全恢复任务相关物体与末端执行器的完整几何,再在完整点云上学习以动作为条件的逐点速度动力学模型,并用 MPPI 进行开环和闭环规划。作者在 Franka 与灵巧手两类本体、七个数据集上报告了 100 至 300 步长时程滚动、规划、新任务组合和仿真到现实迁移结果,显示点云补全能显著降低 Chamfer 距离,并提升奖励相关性与任务成功率。
Skand Peri, Hung Nguyen, Chanho Kim · 13次阅读 · 2026年6月30日
3D World ModelPoint Cloud Completion
2026年6月30日