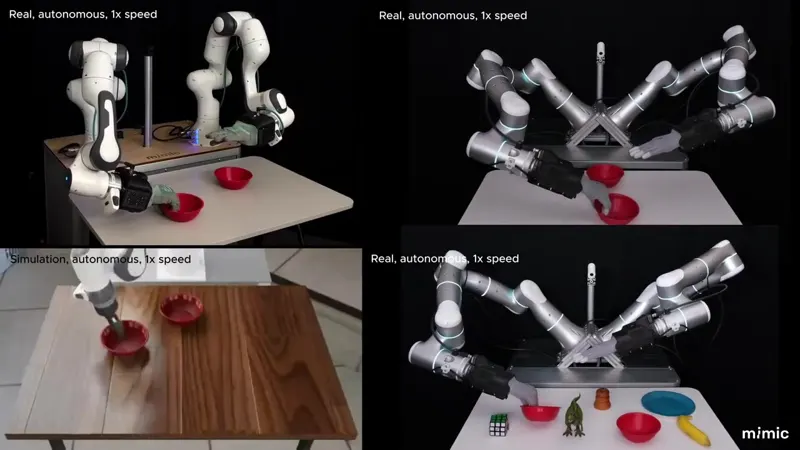
mimic-video:视频动作模型驱动机器人控制
视频加载中
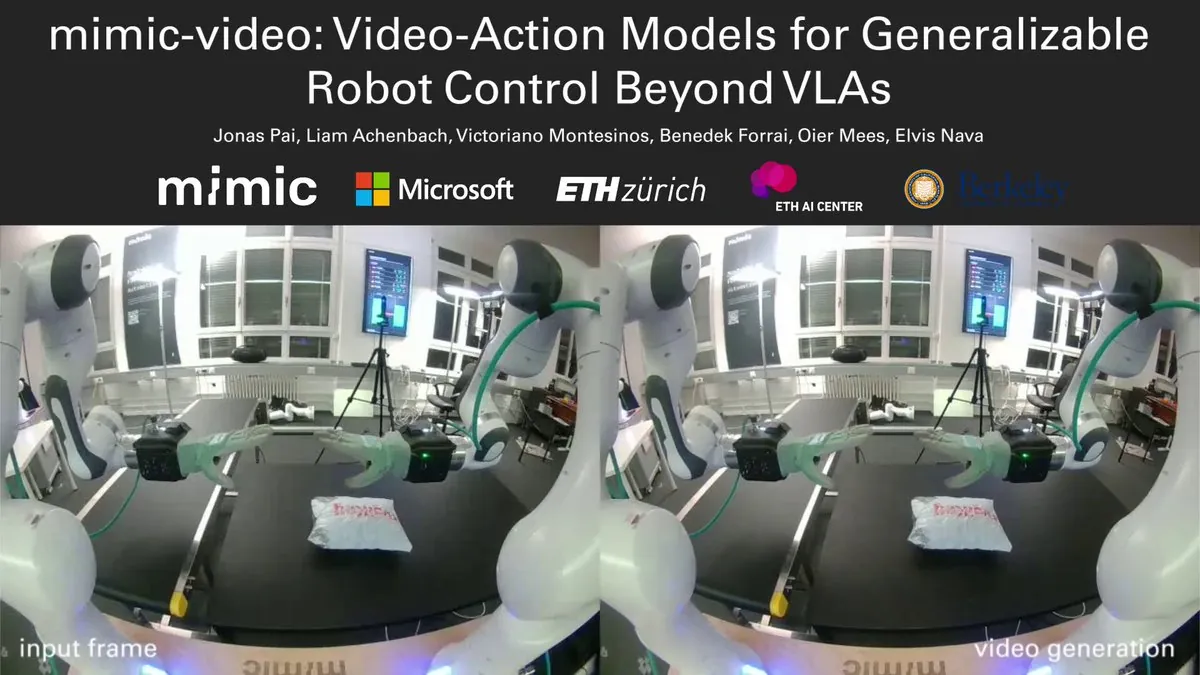
视频加载中mimic-video 用预训练视频模型生成潜在动作规划,再由流匹配动作解码器输出低层控制;论文报告样本效率提升 10 倍、收敛速度提升 2 倍,并在双臂灵巧操作任务上验证。
Category: research
Author: @robotsdigest
Date: 2026-11-18T00:00:00
Duration: 127.893s
Reference: https://arxiv.org/abs/2512.15692