Caltech 新研究:解耦导航与本体,让人形机器人走得更稳——ROM-Nav 两阶段安全导航
视频加载中
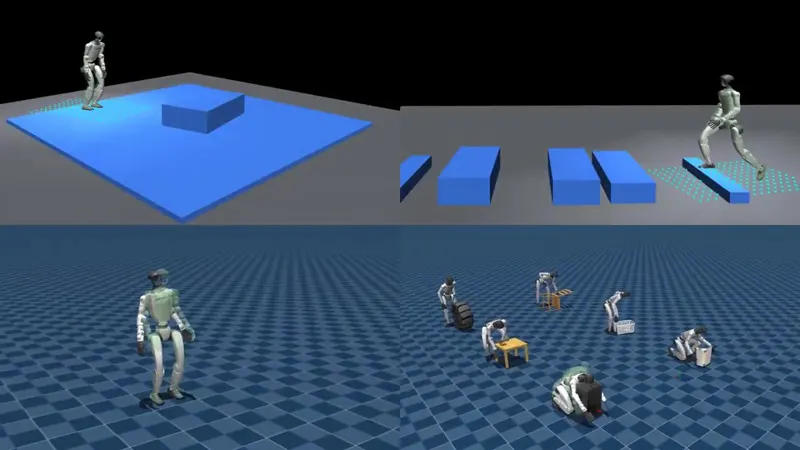
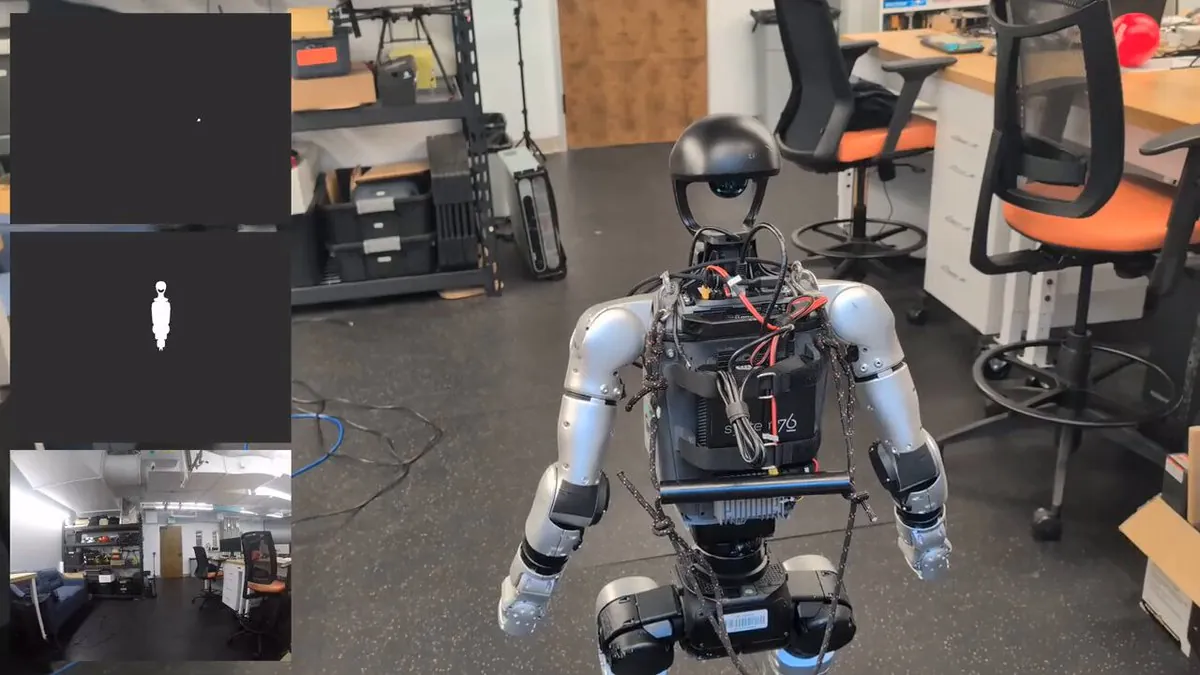
视频加载中Caltech 联合 Amazon Safe Autonomy Frontiers Lab 提出 ROM-Nav(Learning Safe Humanoid Navigation from Reduced Order Models),一种两阶段人形机器人导航系统。第一阶段在极度简化的模型(带朝向的单积分器,本质是一个在占据栅格上滑动的点)上训练导航策略,学习空间推理、探索和多层路径规划,完全不接触平衡、落脚或楼梯问题。第二阶段通过加权 PPO + KL 散度损失将简化模型策略蒸馏到人形机器人上。系统通过 Mid-360 LiDAR 和 ZED Mini 深度相机感知,使用冻结的预训练去噪 VAE CNN 编码器 feeding 自注意力和交叉注意力、GRU 和 MLP。在 5 Hz 发出速度命令,叠加在 50 Hz 的冻结运动控制器之上,每条命令经过 Poisson 安全滤波器(从实时点云合成控制屏障函数并以闭式 QP 投影)。在 Unitree G1 上运行,单卡 H100 训练 12 小时(简化模型)+ 32 小时(完整)。
Category: humanoid
Author: @LeoKharon
Date: 2026-10-03T00:00:00
Duration: 38.5s