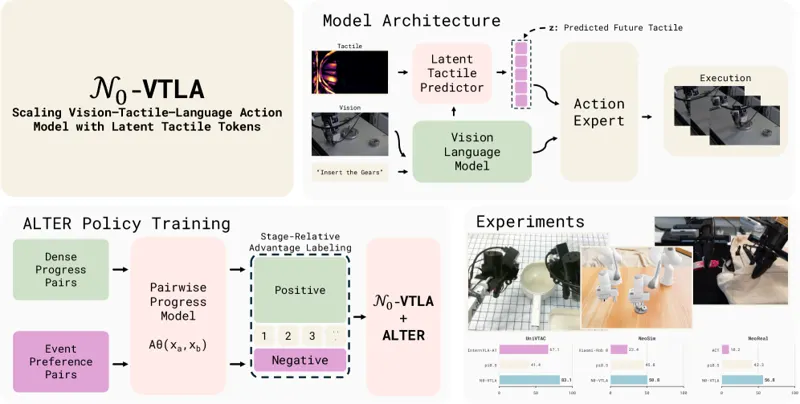
提出N0-VTLA,通过潜在触觉token扩展视觉-触觉-语言-动作模型,在视触觉多模态VLA上实现大规模训练与contact-rich任务能力。
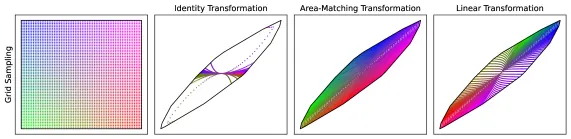
提出通过可行动作映射桥接强化学习与最优控制的方法,在RL探索与最优控制约束间建立映射,提升机器人控制的稳定性与可解释性。
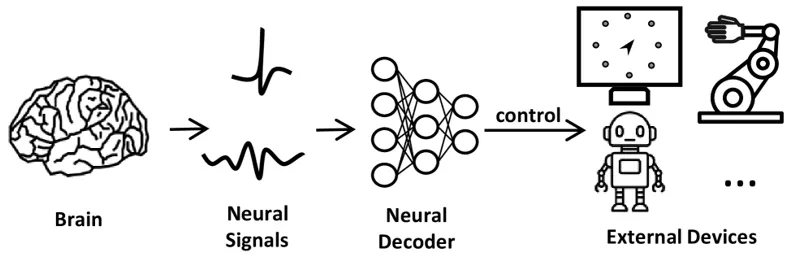
提出自监督一致性增强的解耦学习方法,用于神经解码,提升脑机接口等场景下神经信号解码的鲁棒性与泛化。
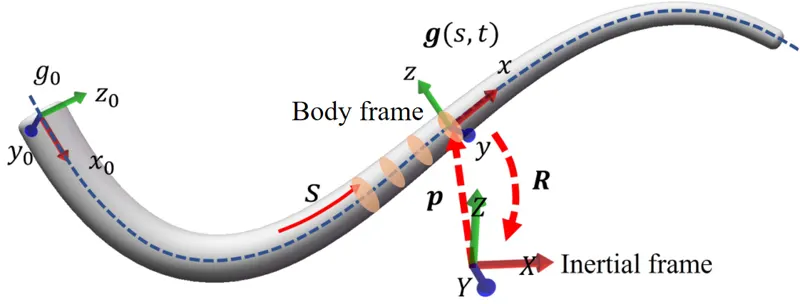
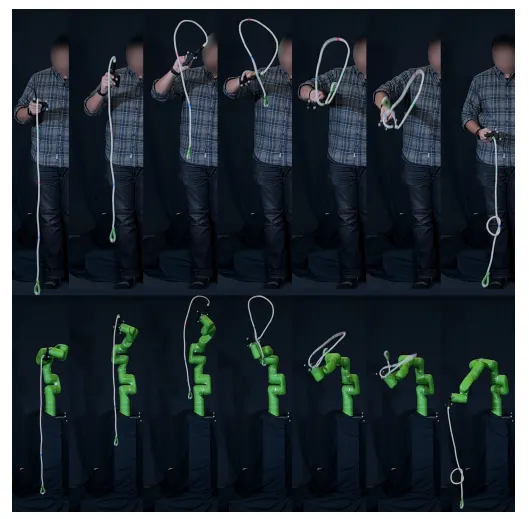
提出绳驱机器人的移动时域估计与非线性模型预测控制方法,处理绳驱系统的柔性与时变特性,提升轨迹跟踪精度。
将重正化思想引入机器人学,从无穷维到有限维分析有效参数与真实行为的关系,为机器人动力学建模提供理论框架。
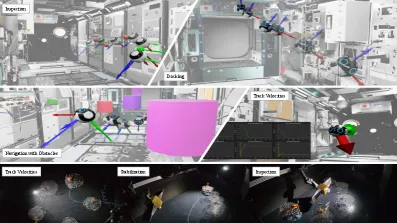
提出基于超网络的自适应多任务制导、导航与控制学习方法,在多任务间共享与特化策略,提升无人机/机器人多任务GNC的效率。
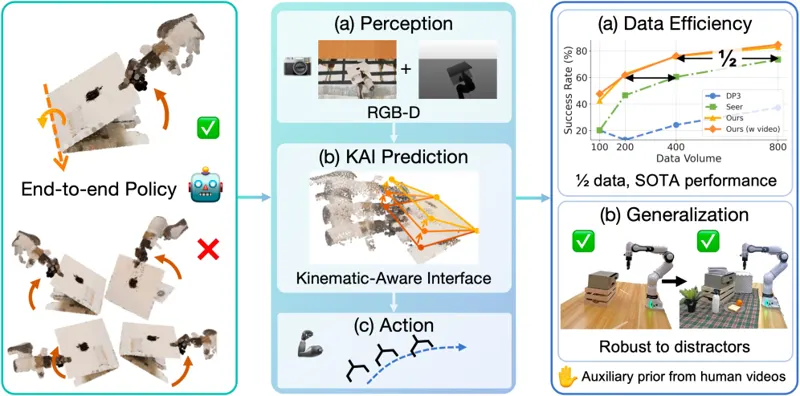
提出KAI运动学感知接口,通过运动学先验提升铰接物体操作的数据效率,降低机器人操作策略的样本需求。
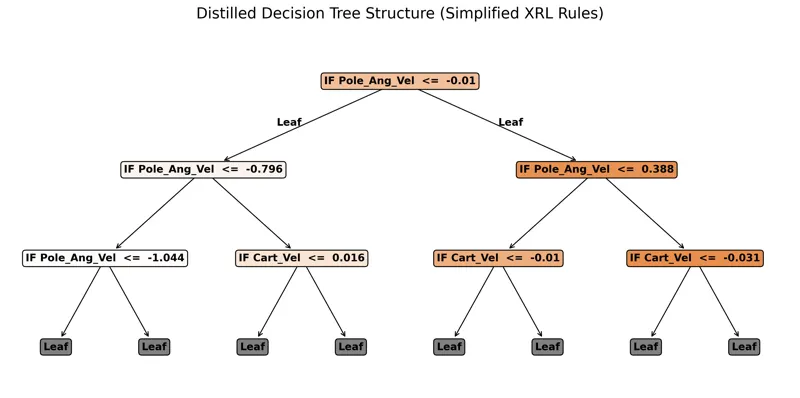
提出物理感知策略蒸馏方法,将物理先验蒸馏进RL策略,提升强化学习的可解释性与鲁棒性,服务于机器人控制。
综述自动驾驶仿真测试方法,涵盖仿真平台、测试策略和有效性评估。
利用仿真进行触觉感知推断,支持接触丰富的机器人操作。