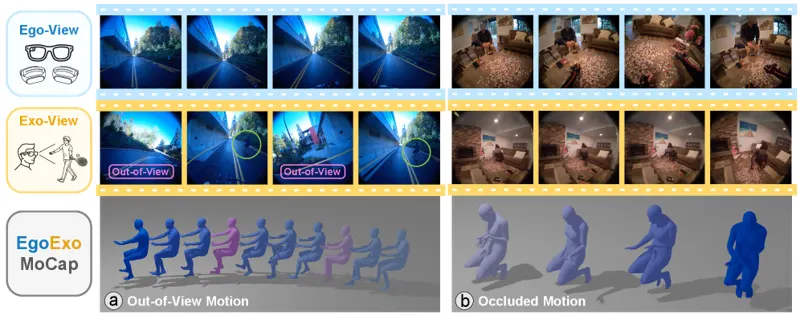
从头戴设备进行人体运动捕捉,同时估计佩戴者和周围人的运动,为具身AI和VR/AR提供可扩展的真实人体运动数据。
Octo 是一个开源的通用机器人策略模型,基于 Transformer 架构,可在多个机器人平台上快速微调,支持多模态输入。
RT-2 将预训练视觉-语言模型转化为机器人策略,使机器人能根据自然语言指令执行未见过的操作,展现强大的零样本泛化能力。