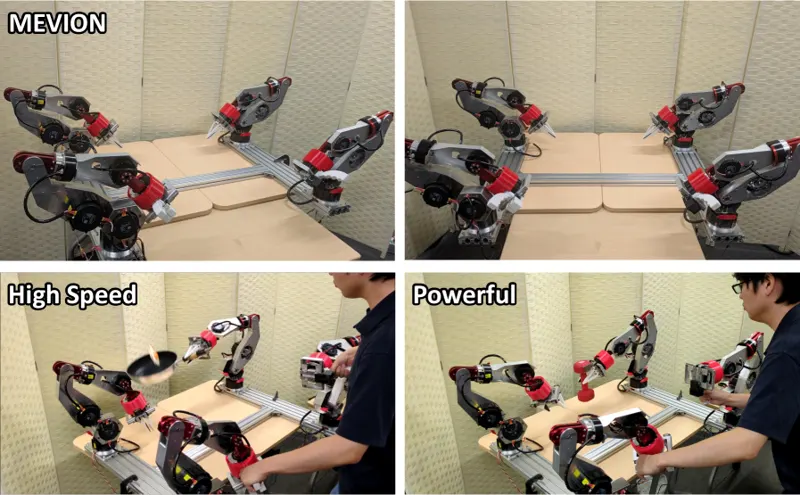
MEVION是一个低成本开源数据采集系统,用于高速双臂机器人操作的演示数据收集,降低模仿学习数据采集门槛。
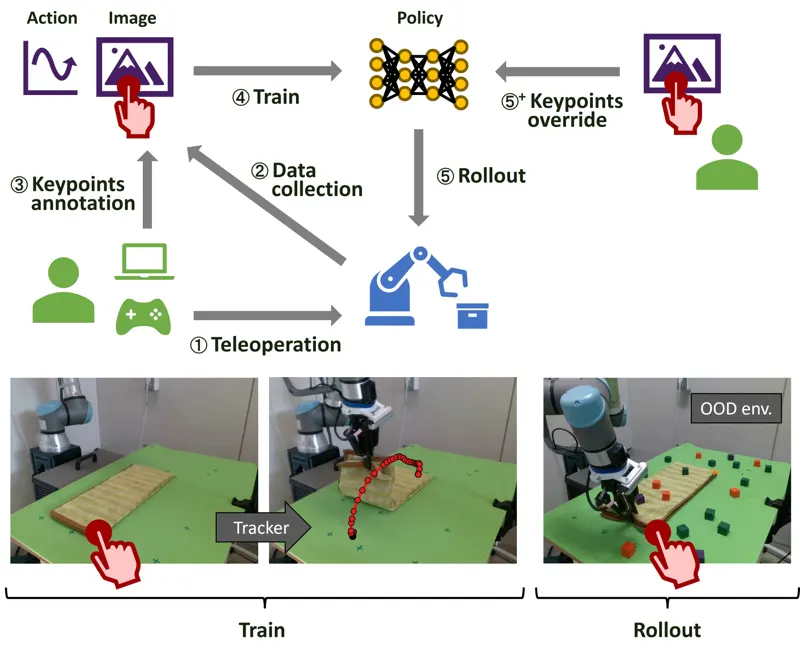
GuidedAttention提出可解释且可纠正的视觉注意力机制,用于模仿学习中面对分布外(OOD)场景的鲁棒机器人操作。
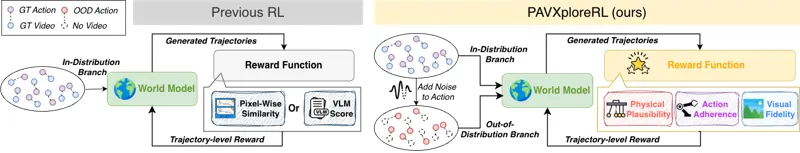
PAVXploreRL提出物理-动作-视觉世界模型强化学习方法,通过动作探索实现具身智能体的环境理解和策略优化。
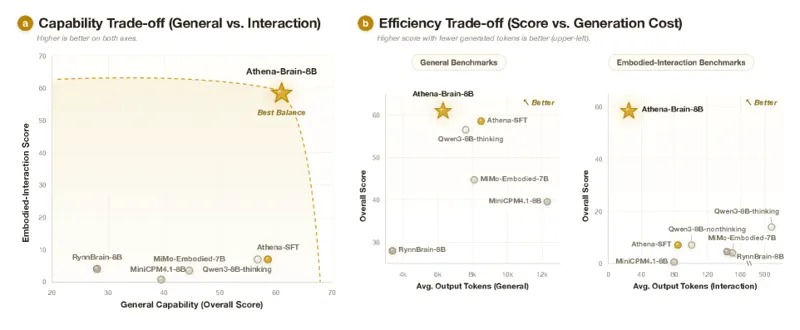
Athena-Brain是一个高效的机器人大脑系统,面向通用智能和具身交互,集成感知、推理和行动能力。
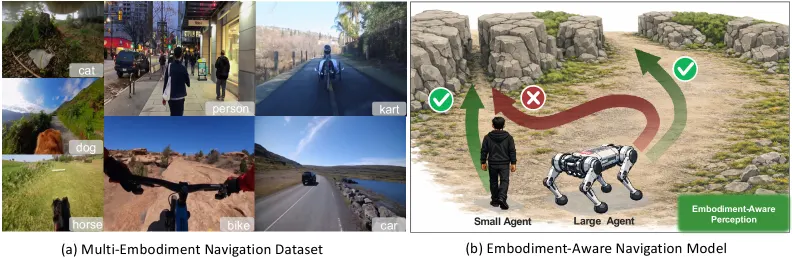
EA-Nav提出具有身体感知的安全视觉导航策略学习方法,让机器人理解自身身体约束进行安全导航。
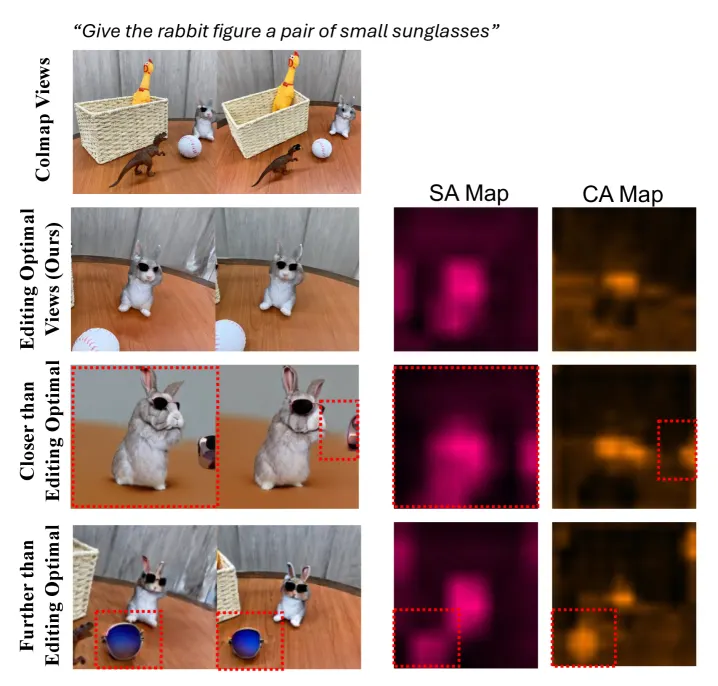
本文提出注意力引导的相机放置和多视角对齐方法,用于3D高斯泼溅场景编辑,提升编辑质量和一致性。
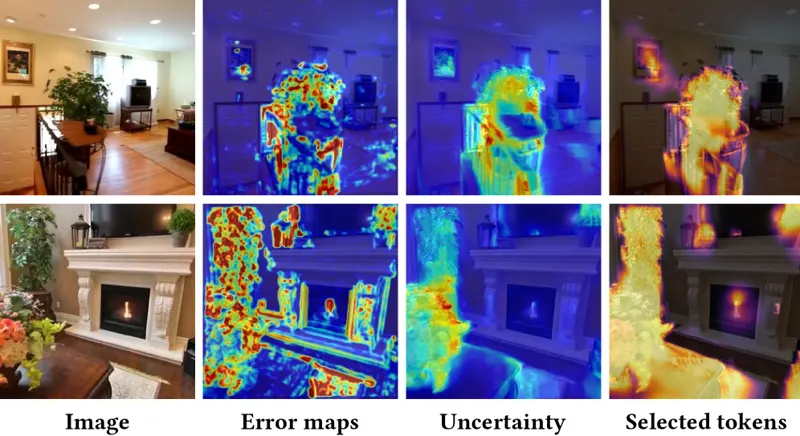
ATSplat提出紧凑的前馈3D高斯泼溅方法,通过自适应token扩展提升前馈3DGS的效率和质量。
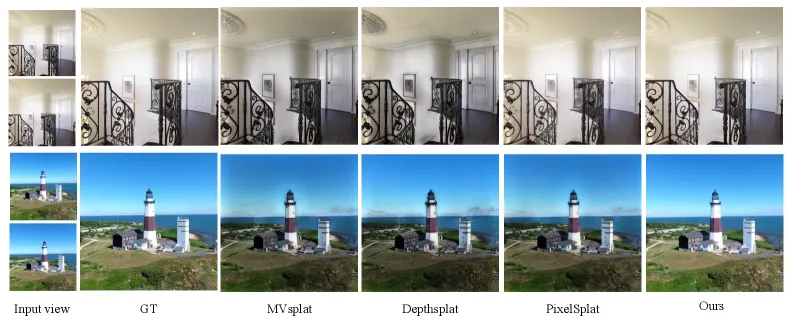
SubSplat提出亚像素高斯重参数化方法,实现高分辨率像素对齐的3D高斯泼溅,提升渲染分辨率和质量。
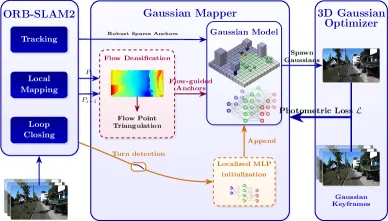
GLAM-SLAM提出实时大规模高斯SLAM方法,通过流密度化和空间分解实现高效的大场景高斯泼溅建图。
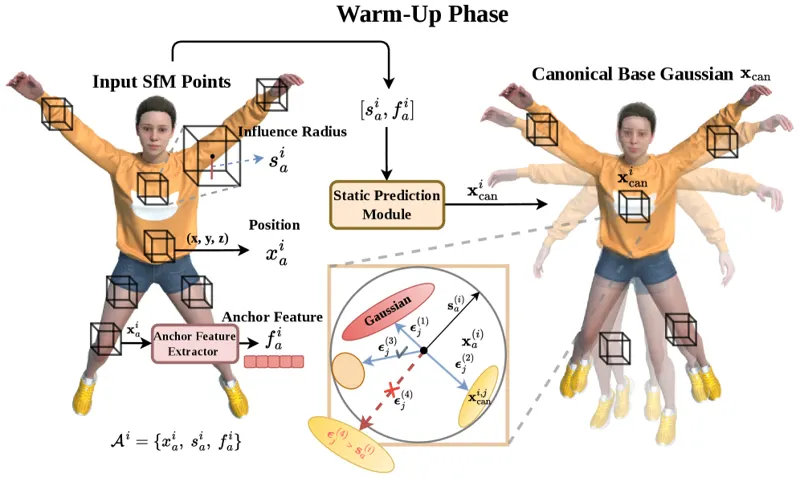
GrainGS提出梯度解耦的高斯泼溅方法,用于高效的动态场景新视角合成,分离静态和动态梯度提升质量。
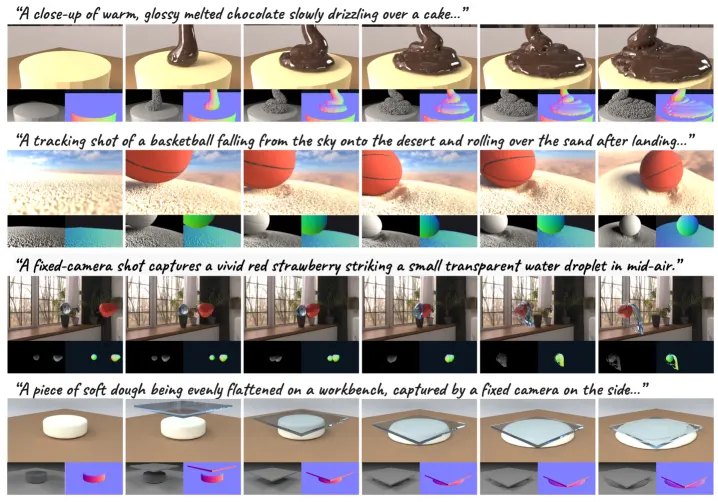
从自然语言描述创建动态且物理真实的4D世界既迷人又具挑战性。GS-Agent利用生成式仿真技术,结合3D高斯泼溅创建物理一致的4D动态世界。
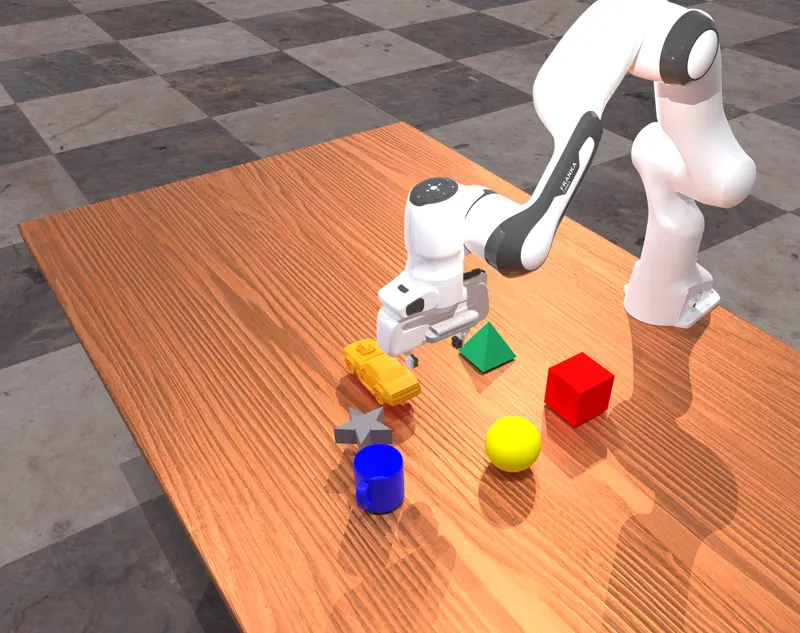
组合泛化对机器人执行多样指令至关重要。预训练策略已知会走捷径依赖显著线索而非语言基础。本文提出诊断框架定位组合泛化失败到个别指令因素,并通过偏置感知数据采集策略性扩展。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。