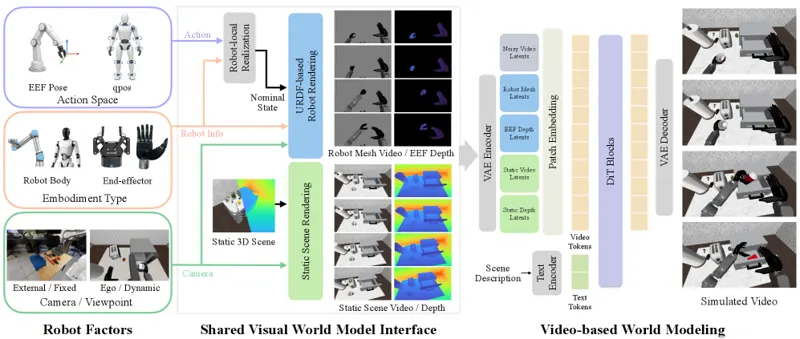
动作条件视频世界模型预测未来观测,本文提出通过机器人渲染构建机器人分解的世界模型。
本文提出一种离线方法,利用fNIRS(功能近红外光谱)引导强化学习来塑造机器人行为,将脑信号解码与机器人控制策略训练相结合。
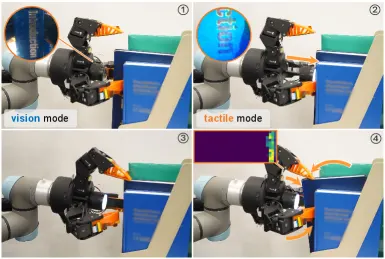
VTAP夹爪将指尖触觉传感与视觉触觉主动掌面协同,实现灵巧的手内操作,融合感知与主动控制。
本文提出模型解耦策略,在结构化软体机械臂中分离本体感受与接触感知,提升软体机器人的感知精度和控制能力。
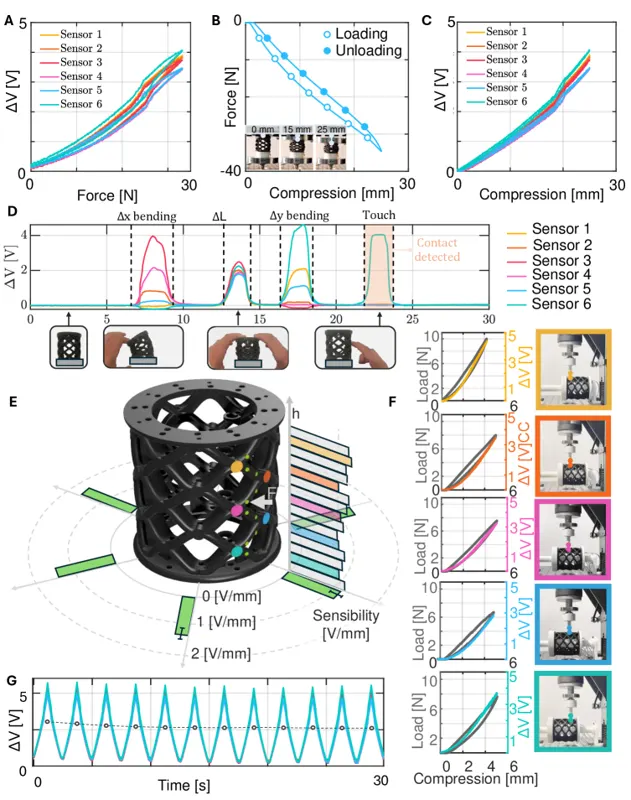
本文提出一种可扩展的开源视触觉传感器,用于张拉整体机器人的6轴接触力估计,提供低成本高精度力感知方案。
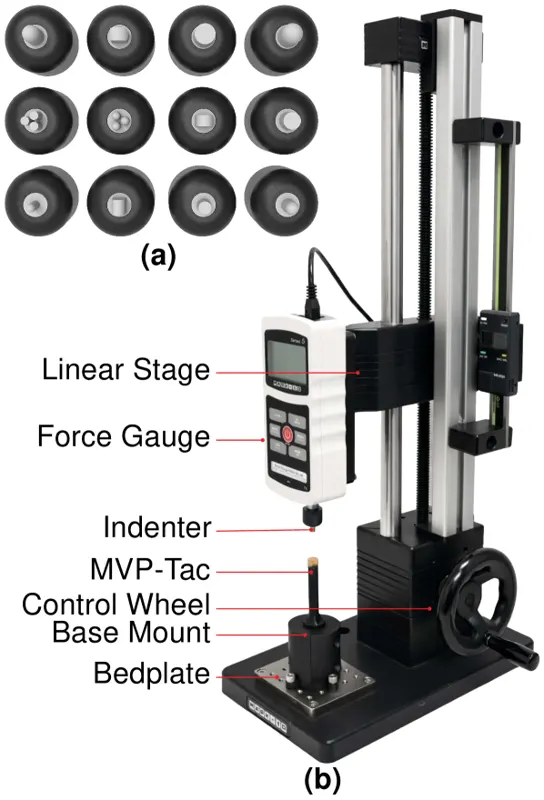
MVP-Tac是一种小型化双模态(视觉+光弹性)触觉传感器,专为机器人辅助微创手术设计,提供高分辨率组织触觉反馈。
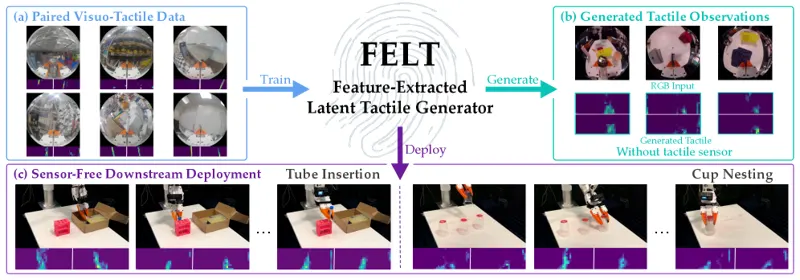
FELT提出从视觉信号生成触觉信号的方法,用于视触觉机器人操作,让无触觉传感器的机器人也能获得触觉反馈。
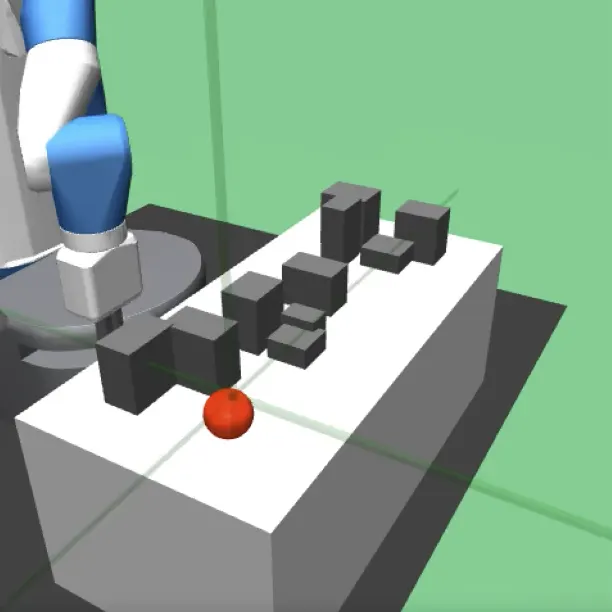
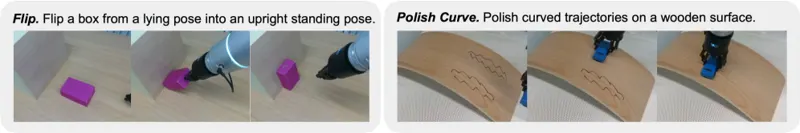
本文提出工业灵巧度基准,一个面向工业灵巧操作的软硬件基准平台,系统性评估机器人在工业场景的灵巧操作能力。
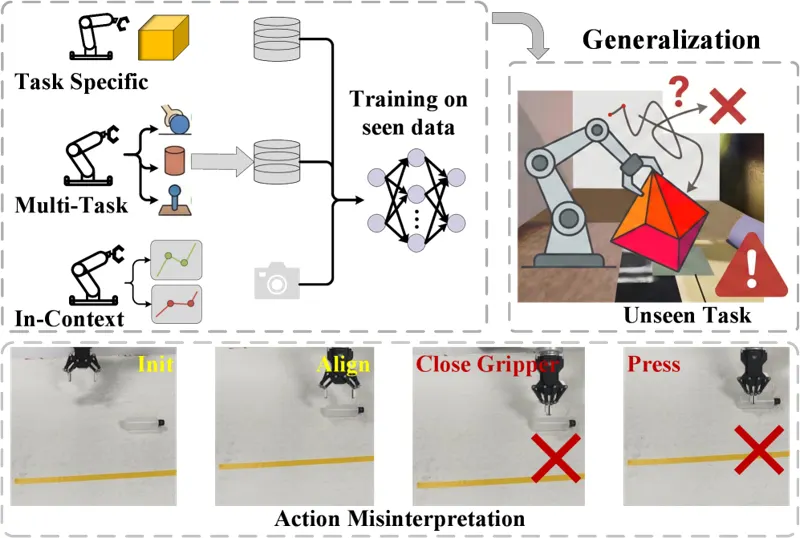
本文提出动力学感知的元模仿学习方法,通过对操作动力学的元学习实现对未见机器人操作任务的泛化。
本文研究机器人何时应使用反应控制、何时应进行审慎规划,提出学习在两种策略间自适应选择的方法,平衡效率与准确性。
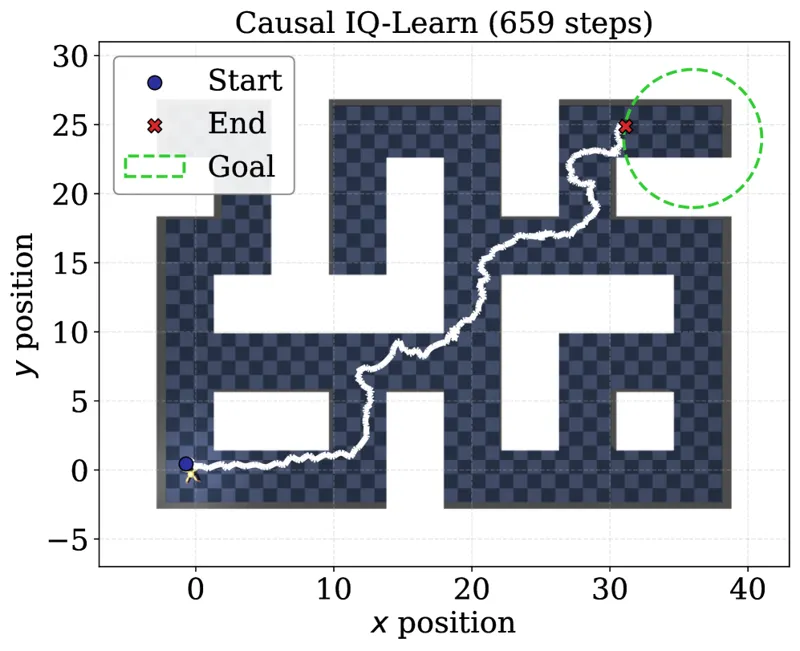
本文研究可扩展的因果模仿学习方法,通过因果推理解决模仿学习中的分布偏移和混淆问题,提升策略的鲁棒泛化。
本文提出异步多模态扩散策略组合方法,通过延迟感知引导融合,解决多模态传感延迟下的策略执行问题。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。