自动驾驶系统测试需要有效场景生成方法,综述现有场景生成技术和标准。
综述自动驾驶测试所用的数据集和基准,评估其覆盖度和局限性。
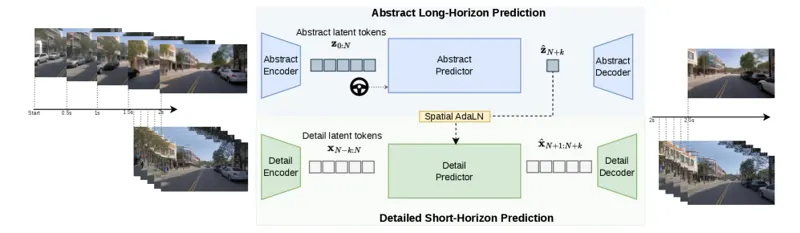
提出分层驾驶世界模型,在高层次预测粗略场景结构,低层次生成细节,同时实现空间推理和语义理解。
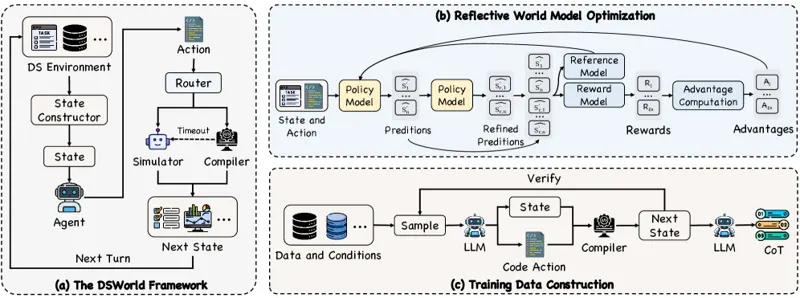
提出数据科学世界模型概念,预测数据科学操作的效果,减少试错计算开销,提升自主数据科学智能体效率。