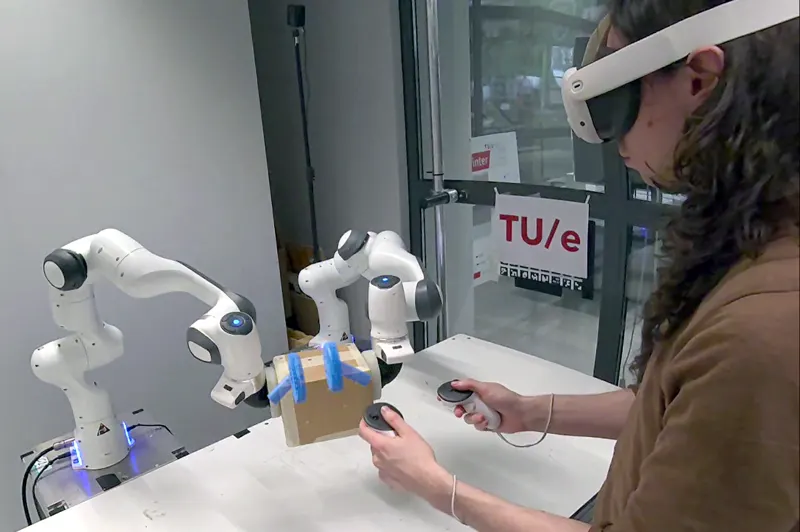
研究提出 AR 可视化阻抗目标以提供力反馈,无需昂贵硬件。双臂实验表明,力控关键任务完成时间减少 24%。
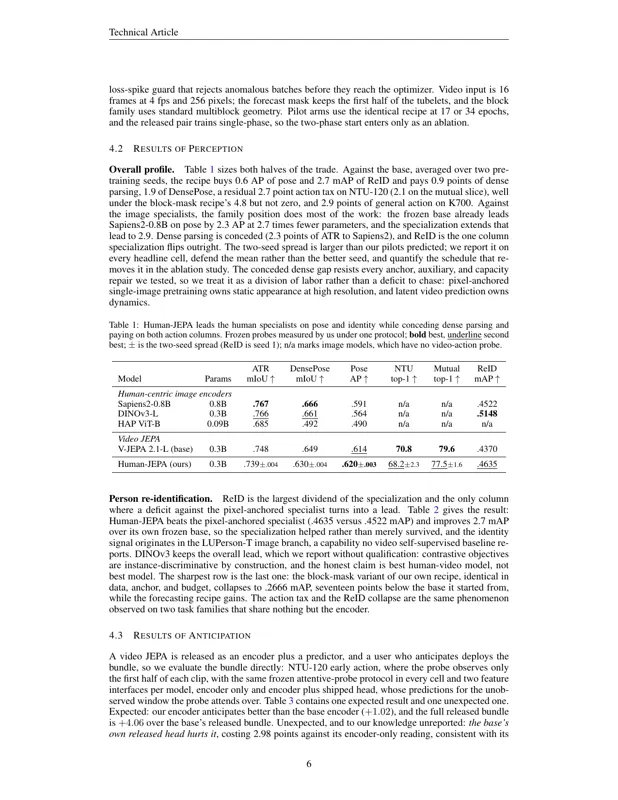
理解人类的机器应当能够感知当下并预测未来。现有的人类中心视觉模型在静态图像上预训练,在静态密集感知上达到 SOTA,但无法处理运动与预测。本文提出 Human-JEPA,一个在视频上通过锚定预测训练的人类中心视觉模型:密集目标被钉在初始化的冻结副本上,防止密集感知的静默坍缩;块掩码被纯过去到未来的分割取代,避免了 5 个点的动作税和 17 个点的重识别坍缩。在冻结探针下,Human-JEPA 以 2.7 倍更少的参数在姿态估计和行人重识别上领先像素锚定专家模型,同时其预测头是首个不降低预测性能的预测头。单一安全适配的模型因此同时服务于理解人类的两个方面。
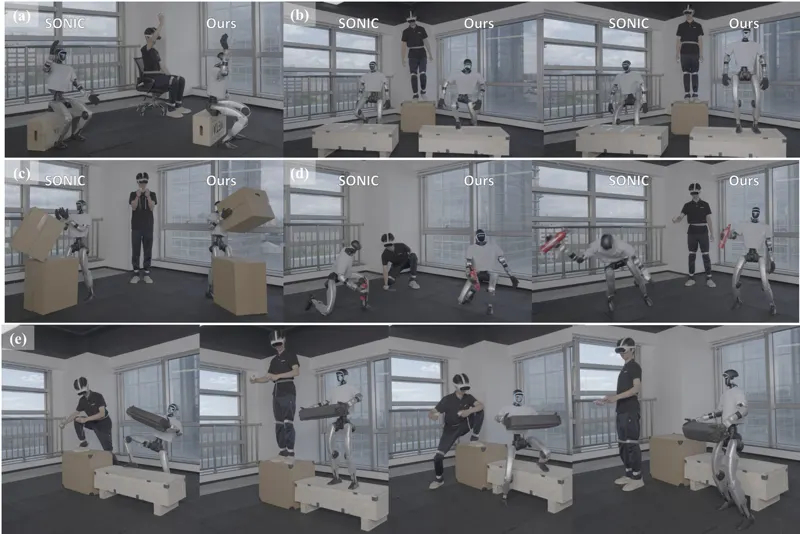
首个用于人形机器人全身控制的行为世界模型(BWM),训练因果Transformer联合预测下一步动作、状态和潜在行为指令分布,使策略网络同时建模环境对行为的影响。自动地形标注管线从重定向运动中恢复3D接触几何,部署时检测不合理指令并回退到已学行为,在四项测试中成功率最高(地形交互81.3%、不合理指令83.1%、跌倒恢复99.3%),Unitree G1检查点可迁移至Maker L01机器人。
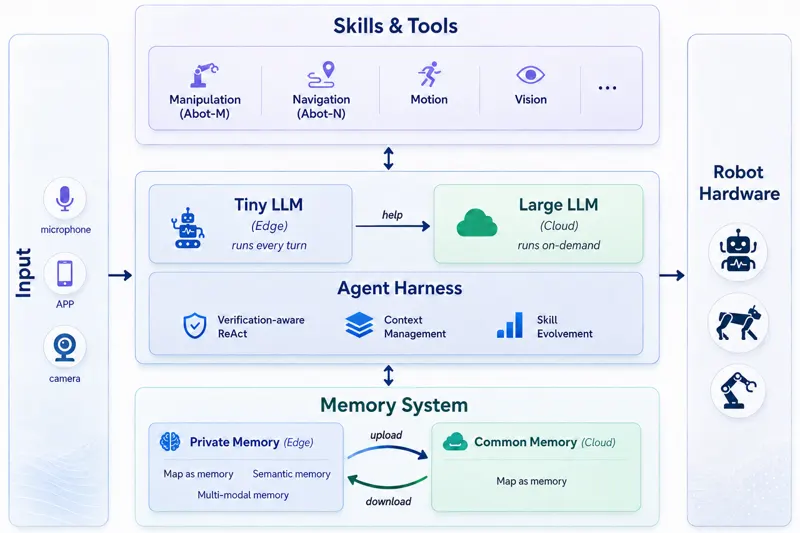
ABot-AgentOS在低层控制器之上构建通用机器人智能体运行层,提供场景条件规划、上下文隔离的技能执行、多阶段验证、来源可溯的多模态图记忆与端云协同,并配套含200余项任务的EmbodiedWorldBench可执行基准;失败驱动的自进化闭环持续提升长时程具身任务的成功率与目标完成度。
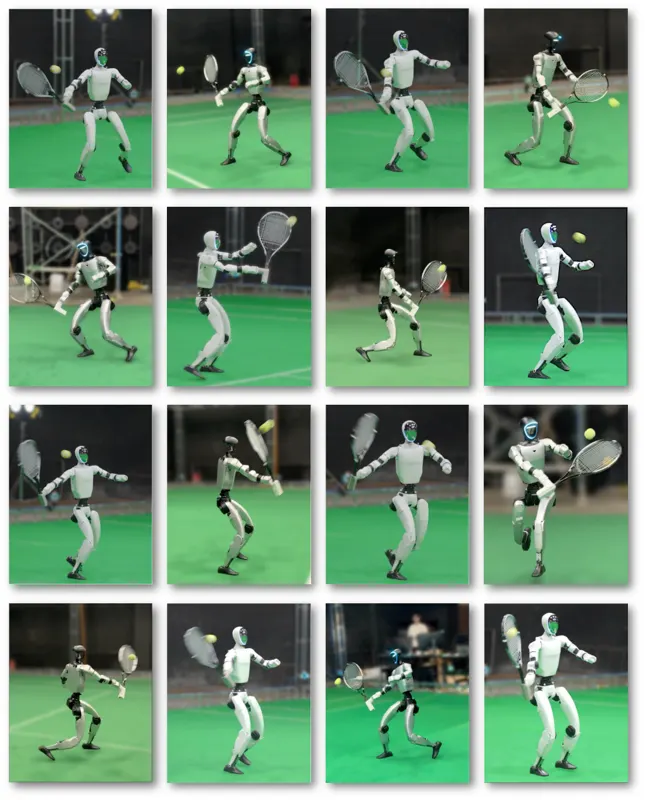
LATENT 以碎片化、不完整的人类网球动作数据为先验,经修正与组合学出可稳定击球的人形策略,部署到 Unitree G1,能与人类进行多拍对拉。
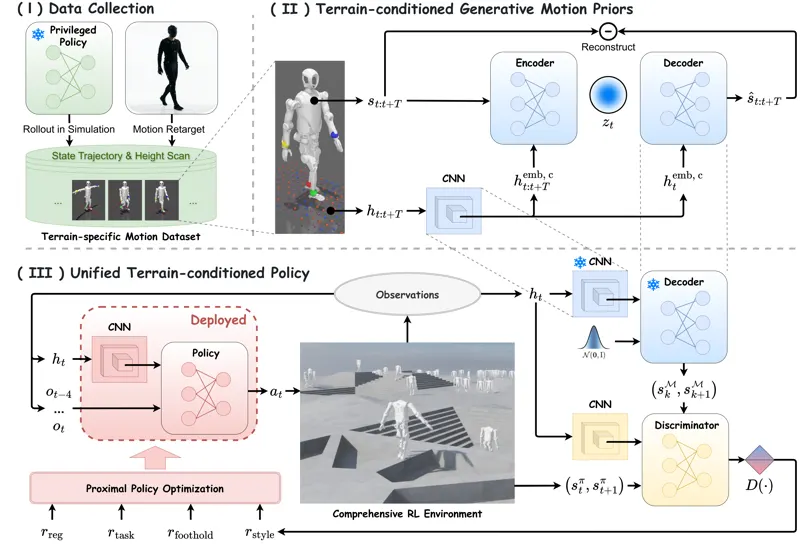
人形机器人同时实现拟人自然性与地形鲁棒通行仍是核心挑战。现有RL方法依赖固定运动先验,环境适应性有限。本文提出地形条件生成式运动先验(T-GMP),用CVAE从少量专家状态-地形示教中学习地形条件的潜在运动流形,使风格平滑过渡、策略统一适配地形变化;结合Foothold Penalty与对抗学习判别器,按局部地形动态调制自然性约束。实验表明该方法在通行成功率与运动平滑度上优于基线,同时保持仿生自然且物理协调的运动。
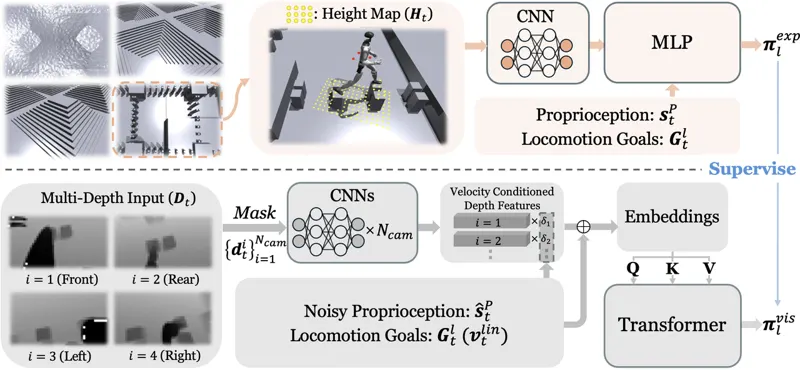
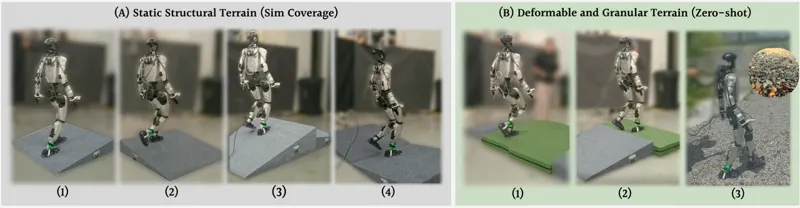
RPL 提出两阶段训练框架,先用特权高度图训练多地形专家,再通过高效多深度渲染蒸馏为统一 Transformer 视觉策略,使 Unitree G1 在斜坡、楼梯、踏脚石上双向行走并携带负载。
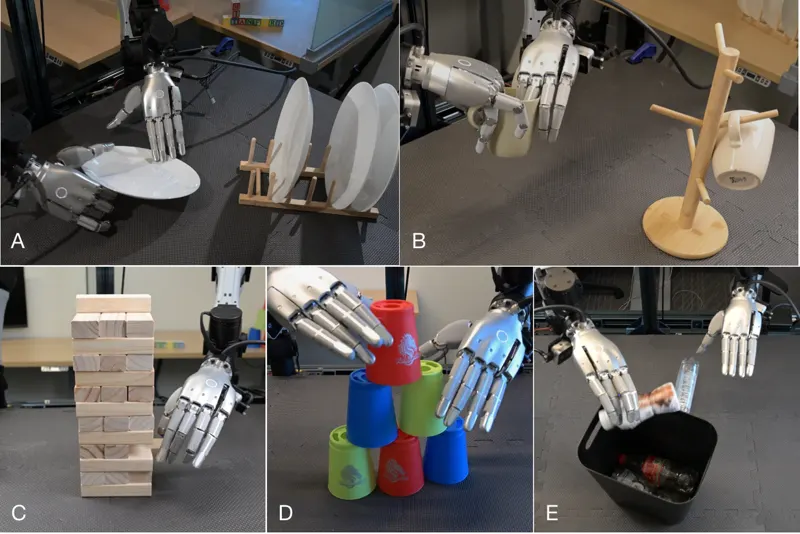
SPD 让操作员在 VR 头显中直接操控虚拟物体,一周内在 MuJoCo 仿真里采集 75 小时同 embodiment 灵巧操作数据,用流匹配预训练扩散 Transformer;在 56 自由度双臂灵巧平台上仅用 1-2 小时真实示教微调,五项双手任务全面超越从零训练的行为克隆,且历史条件化加短动作块配置从预训练中获益最大。
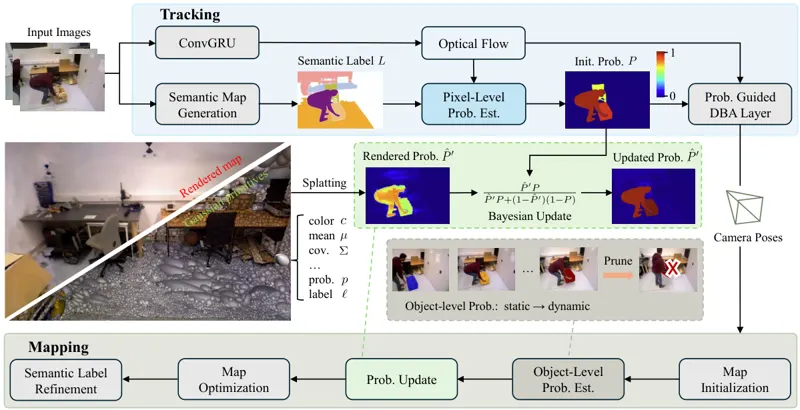
3D高斯泼溅(3DGS)推动了稠密动态SLAM的进展,但主流方法直接丢弃预定义的动态物体,忽略了瞬时静止物体对位姿估计的几何约束价值;WildGS-SLAM用逐像素不确定性图利用这类物体,却会把它们融进静态地图留下持久伪影,且纯几何的不确定性在物体边界处含糊不清。DL-SLAM提出双层概率框架:像素级结合语义与几何信息计算动态概率,作为稠密束调整的自适应权重;像素概率被提升到三维高斯属性并按实例聚合为对象级动态概率,用于类别化剪枝动态高斯,得到无伪影的静态地图;纯净的静态地图再渲染出几何一致的概率图,贝叶斯式地反哺像素级估计。配合动态感知的语义标签修正,DL-SLAM在TUM RGB-D、BONN与Wild-SLAM iPhone三个动态数据集上将跟踪精度最多提升13%,同时生成高保真语义地图。
将多阵列足底压力作为人形机器人运动的直接反馈,通过拓扑保持序数表征与双分支编码器提取时空特征,结合增强本体感知进行策略学习,实现复杂地形稳健运动。
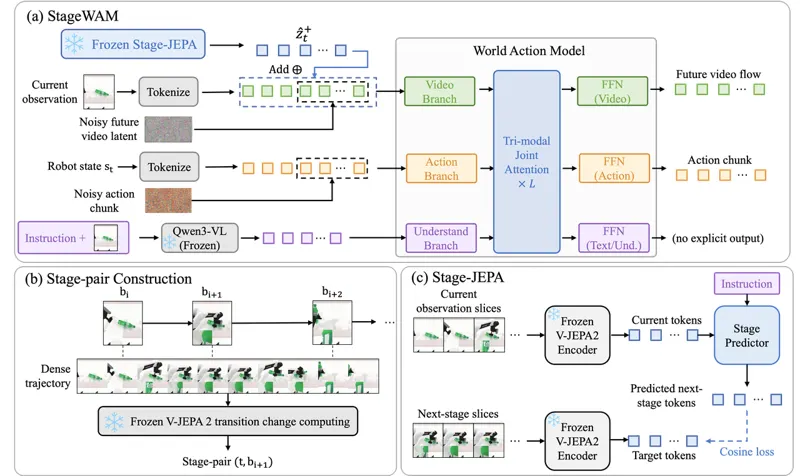
通用机器人策略旨在将多模态观测和语言任务指令映射为跨任务的动作。现有方法通常将未来表示为固定的短视频-动作块。本文区分了两种互补的未来:捕获局部场景演化的短期物理未来,以及表示任务进度的阶段级语义未来。提出StageWAM,在基于Motus的世界动作模型(WAM)上增加Stage-JEPA——一种目标条件联合嵌入预测架构。Stage-JEPA使用冻结的V-JEPA2编码器提取当前状态表示,预测下一推断阶段的潜在目标。在50个RoboTwin 2.0任务中,StageWAM实现90.25%总体成功率,成功回合平均执行步数较最强基线减少5.97%。
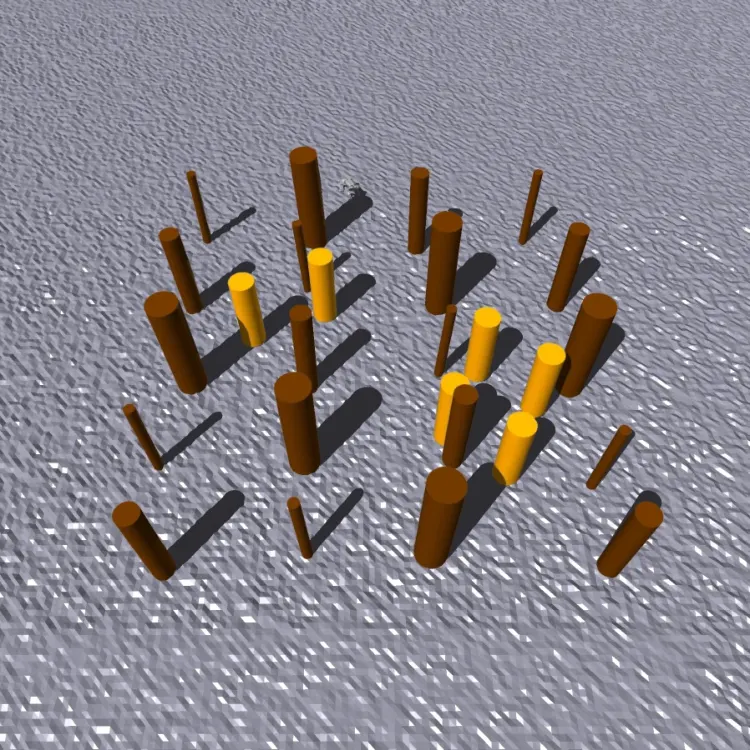
VOP-Nav 将速度障碍(VO)的几何安全性与端到端强化学习结合,仅用机载多帧 LiDAR 预测安全速度区域,让 Unitree Go2 在拥挤动态环境中敏捷避障导航。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。