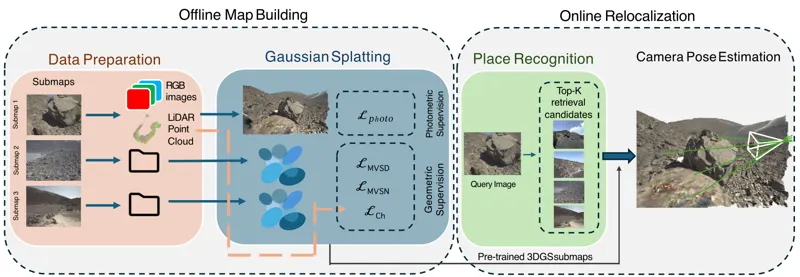
研究锯齿与低纹理环境下的稀疏视角视觉重定位,提出方法提升视觉定位鲁棒性,服务于机器人导航与3DGS初始化。
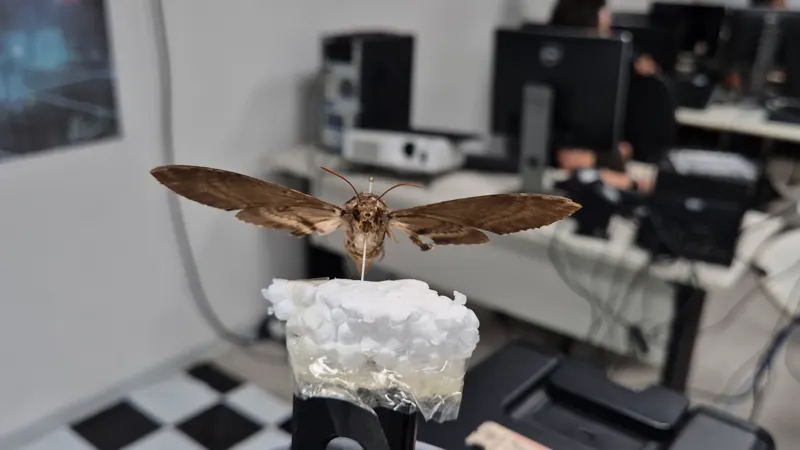
提出基于3D高斯显式参数扰动的无网格域随机化方法,降低sim-to-real差距,服务于机器人仿真训练。
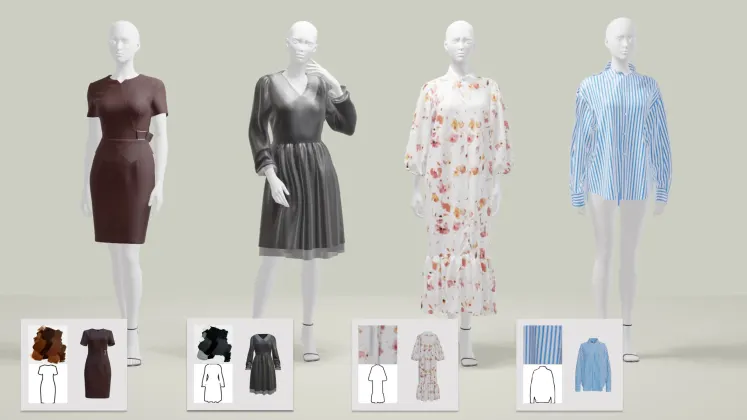
提出Fashion-3DLR,基于成对时尚元素实现可控3D服装生成,服务于3D内容生成与数字人/机器人外观建模。
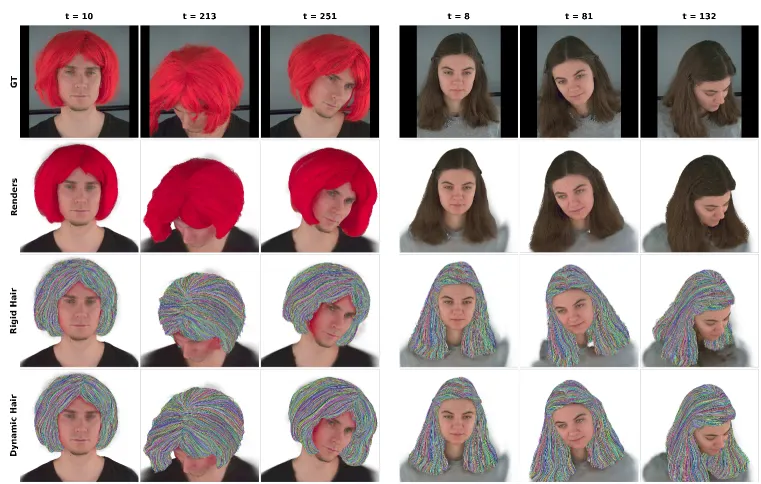
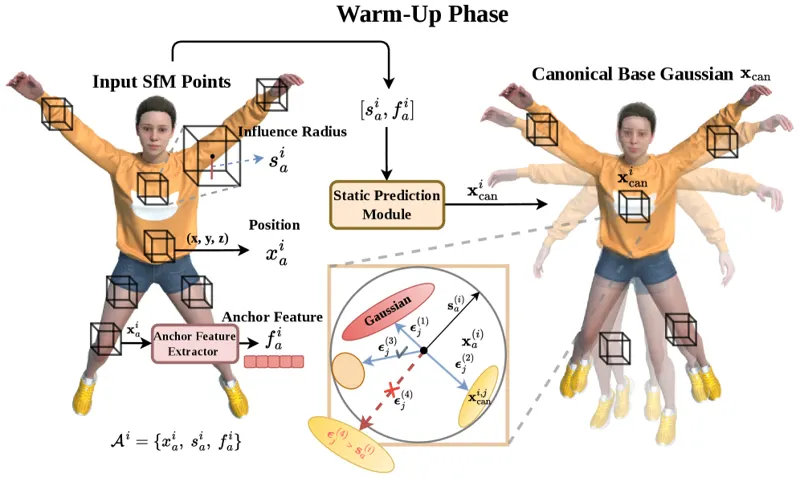
提出带动态显式头发的人头部化身方法,服务于3D人体建模与数字人,属3DGS/CV交叉。
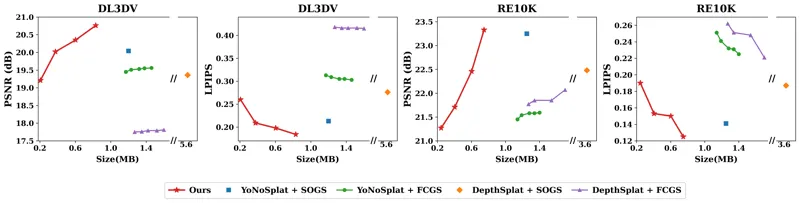
提出GenSplatCodec,通过一步扩散实现前馈3D高斯泼溅压缩,降低存储与传输开销,服务于3DGS高效部署。
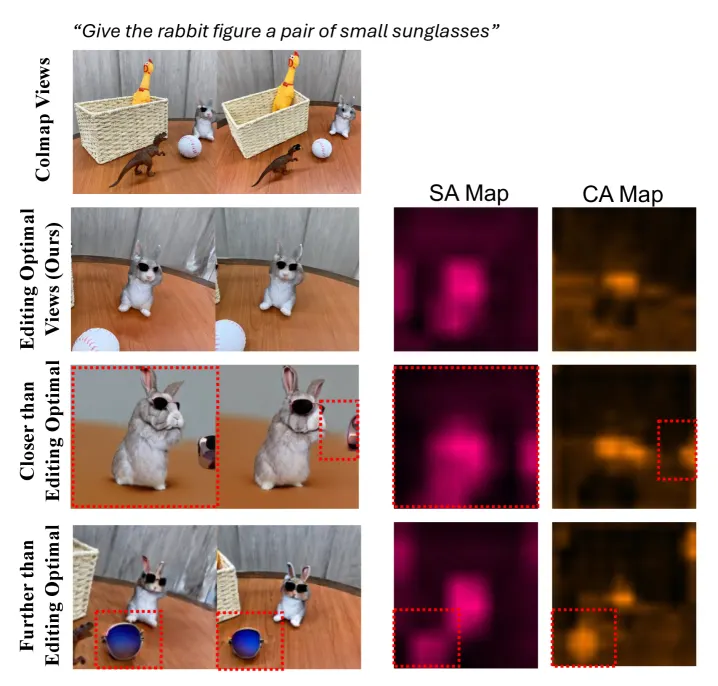
本文提出注意力引导的相机放置和多视角对齐方法,用于3D高斯泼溅场景编辑,提升编辑质量和一致性。
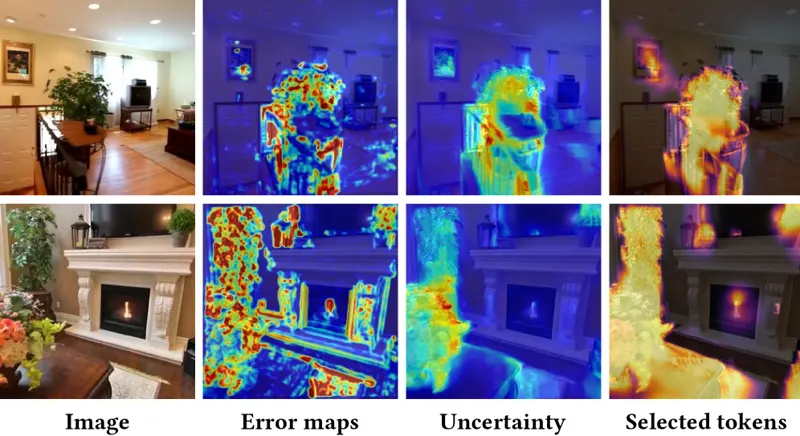
ATSplat提出紧凑的前馈3D高斯泼溅方法,通过自适应token扩展提升前馈3DGS的效率和质量。
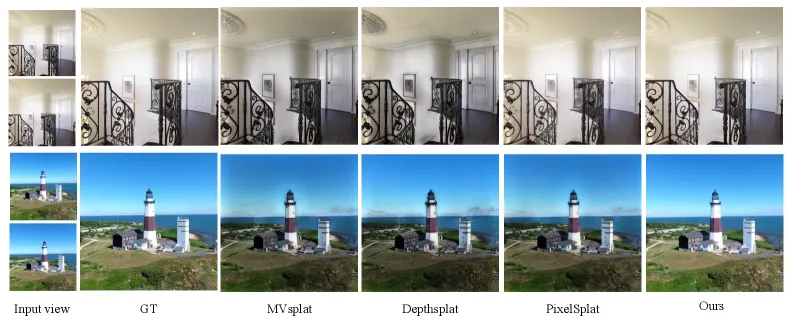
SubSplat提出亚像素高斯重参数化方法,实现高分辨率像素对齐的3D高斯泼溅,提升渲染分辨率和质量。
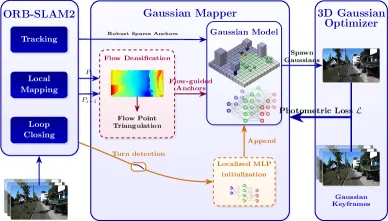
GLAM-SLAM提出实时大规模高斯SLAM方法,通过流密度化和空间分解实现高效的大场景高斯泼溅建图。
GrainGS提出梯度解耦的高斯泼溅方法,用于高效的动态场景新视角合成,分离静态和动态梯度提升质量。
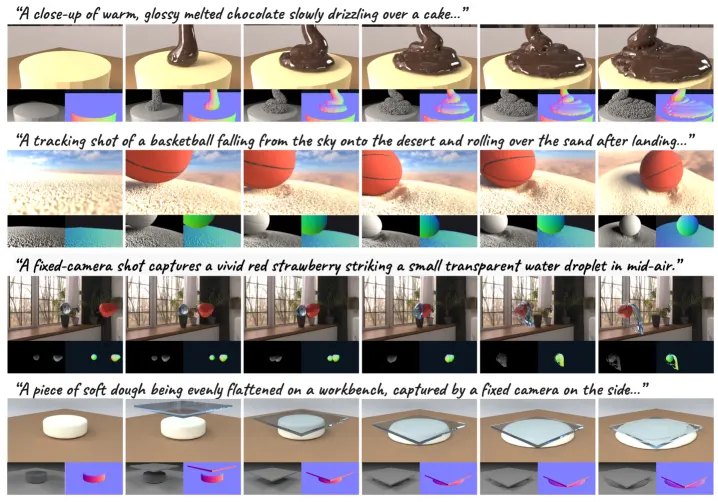
从自然语言描述创建动态且物理真实的4D世界既迷人又具挑战性。GS-Agent利用生成式仿真技术,结合3D高斯泼溅创建物理一致的4D动态世界。
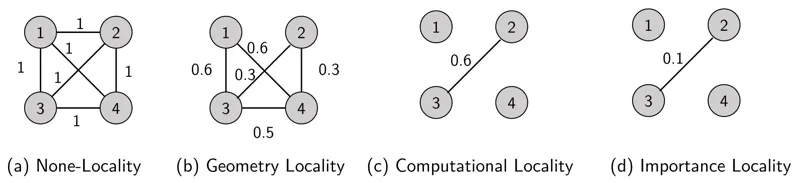
点云神经渲染将3D场景表示为显式可训练基元,支撑高质量重建和新兴具身AI/世界模型管线。与层结构神经网络不同,点云渲染具有基元索引依赖:每个视角只读写相关基元子集。Odin解决分布式渲染中的基元级同步问题。