BLOG
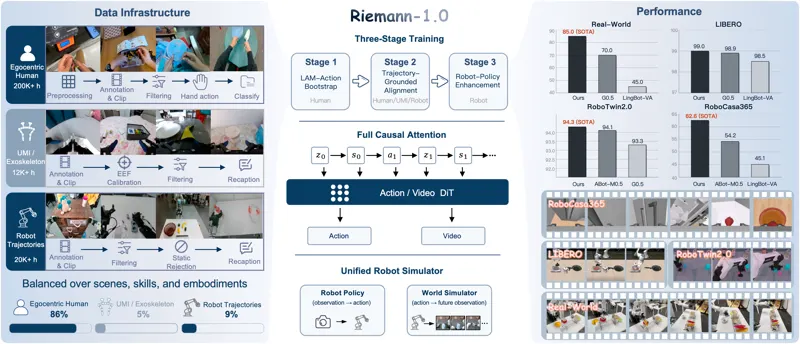
Riemann Dynamics 发布 Riemann-1.0:完全因果自回归世界动作模型,将可执行机器人策略与动作条件世界仿真统一在单一架构中。通过 232K+ 小时异构具身经验的渐进式预训练,在 LIBERO 99.0%、RoboTwin 2.0 94.3%、RoboCasa365 62.6% 及真实世界 85.0% SR 上均达 SOTA。
官方已公开 6B 基础权重、RoboTwin 后训练权重、训练代码、开放环评测、仿真评测和部署入口。普通实验室可完成模型推理、RoboTwin 闭环评测或自有数据后训练,但缺少完整 6 万小时原始语料和训练预算,无法等价复刻基础预训练。
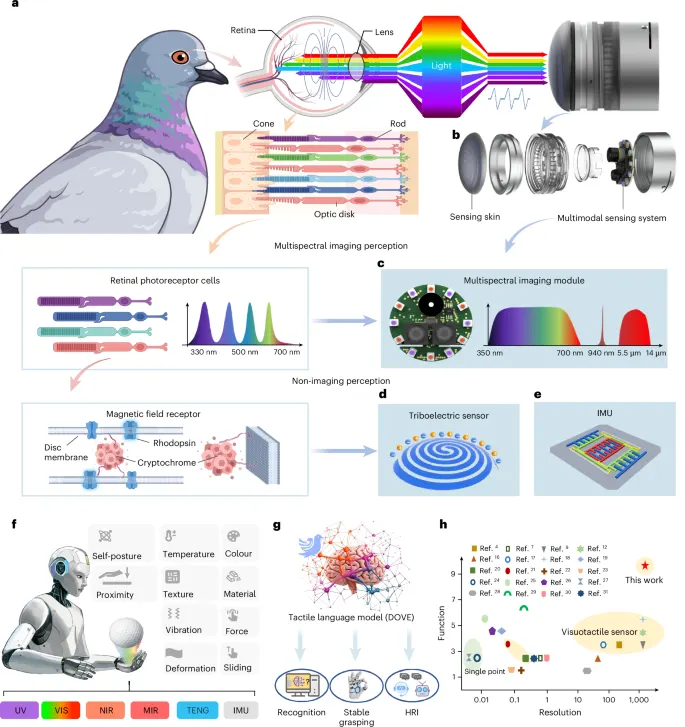
Nature Sensors 发表 SuperTac 触觉传感器研究:受鸽子多光谱视觉启发,集成多光谱成像、摩擦电和惯性传感于 1mm 厚皮肤中,实现力(0.06N)、位置(0.4mm)、温度、接近度、振动等多模态高精度感知,纹理/材质/颜色分类达 94-100%。配套 DOVE 触觉语言模型实现自然语言触觉理解。
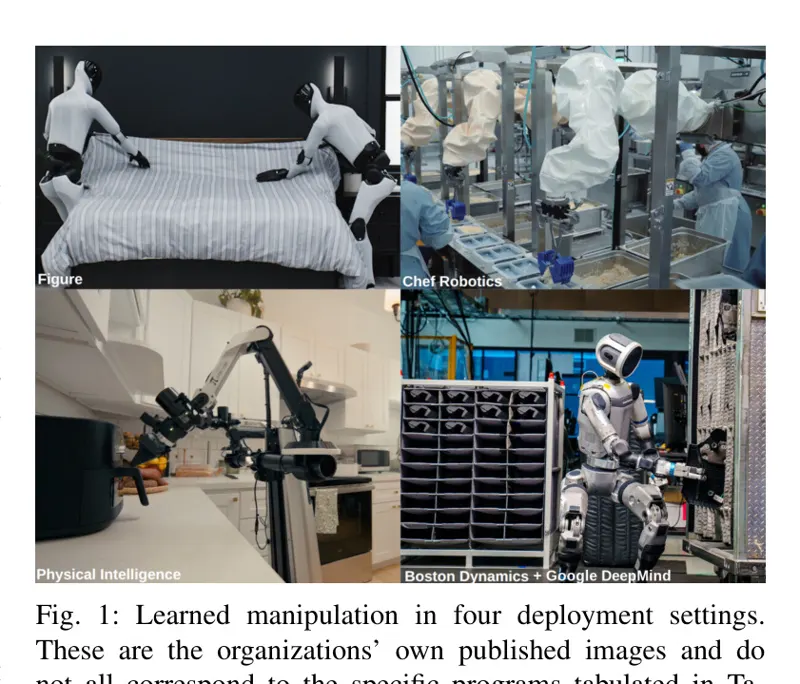
Chef Robotics 的 Inkyu Sa 撰写的 35 页综述,从产业一线视角覆盖 200+ 文献与 31 个方法:以'耦合紧密度×动作头发射方式'为坐标系组织双臂 VLA 领域,论证 flow matching 头+动作分块是最强双臂方案(赢在十步积分),并剖析基准与真实部署之间两个数量级的鸿沟及三大缺口(力觉、评估、数据)。
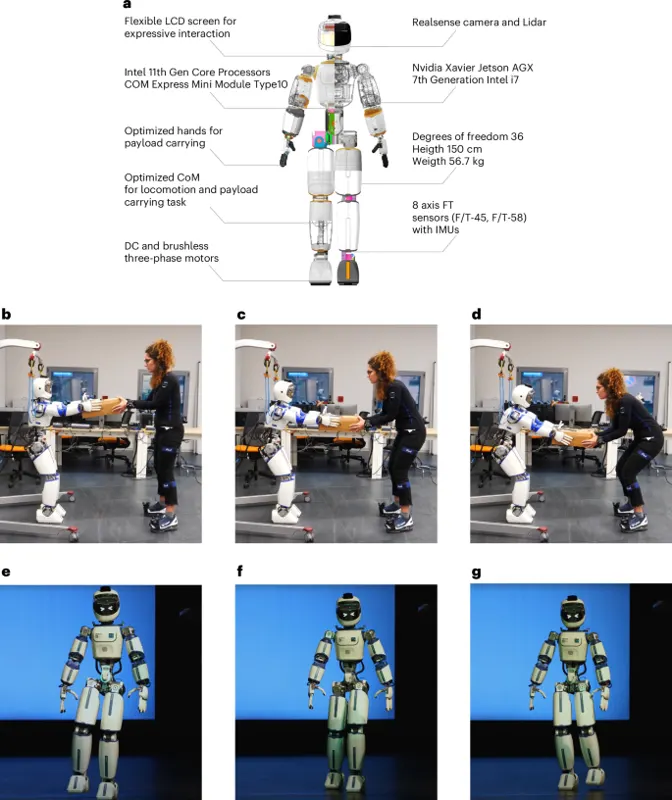
Nature Machine Intelligence 发表 IIT 团队的 ergoCub 人形机器人研究:通过共享具身智能架构,联合优化机器人硬件和控制参数,以人体工程学指标(如腰骶关节力矩)为优化目标,使协作提升任务中人体背部应力降低约 50%,行走步长提升 25%。
Reka 发布 RekaDaily-10k:10,312 小时非脚本第一人称家庭生活视频,由全球付费采集者网络在真实家庭中录制,约 1,670 小时为原生 4K。数据集以 Apache 2.0 协议在 Hugging Face 开放发布,分原始层与处理标注层两个版本。
我们构建了一个开源 pipeline,能将原始第一人称视频转化为用于机器人策略训练的 3D 手部动作轨迹——无需任何额外传感器,仅需单目 RGB 摄像头。最终系统在 H100 上以 15.53 FPS 重建 21 关节手部姿态,Action MPJPE 达到 52.04 mm。