
ROS教程15精读:robot_localization——从轮式里程计与 IMU 到机器人状态估计
精读 wdfk-prog 的 ROS 教程第 15 章:为什么 Driver 已发 /odom 还需要 robot_localization?覆盖 EKF/UKF 的 predict-correct 两种非线性打开方式(15 维状态、31 个 sigma points)、P/Q/R 三个协方差的真实作用、odom0_config 15 位开关背后的数据来源意识、differential 与 relative 两个易混参数的语义差异(velocity vs pose)、TF ownership 重构(/odom→/odom/raw,EKF 接管 odom→base_link)、world_frame 与 sensor_timeout 的时间语义,以及贯穿全书的契约思维:每个观测要能回答是谁测的、哪个坐标系、哪个时间、可信度多大。
为什么 Driver 已经发了 /odom,你还需要 robot_localization?
这是「wdfk-prog 的嵌入式日记」ROS 教程系列第 15 篇的核心问题。前几章已经搭好三层基础:第 12 章的 Driver 数据契约(/cmd_vel → wheel → /odom、/imu/data_raw、/joint_states)、第 13 章的 TF/tf2(map → odom → base_link → sensor frames)、第 14 章的 URDF/Xacro。Driver 能发 /odom,IMU 能发 /imu/data_raw——那为什么还要状态估计?
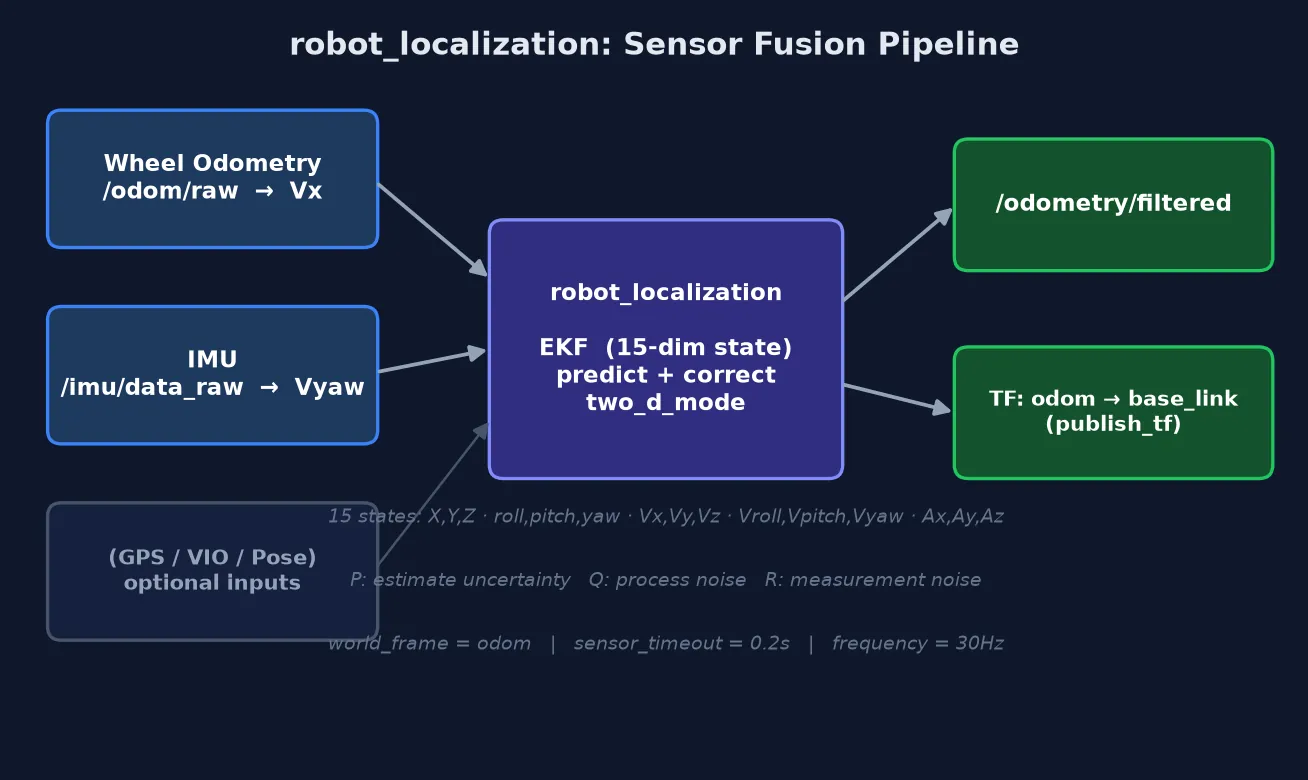
答案一句话:/odom 只是某个里程计来源给出的估计,并不等于"系统最终应该使用的机器人状态"。真实 AGV 中,轮编码器、IMU、视觉里程计、GPS 各自只擅长观测一部分状态,每个来源都有误差、漂移、延迟和不确定性。robot_localization 的职责不是替代 Driver,也不是替代 SLAM,而是维护一份连续的机器人状态估计:
Wheel Odometry ─┐
                ├──> robot_localization ──> /odometry/filtered
IMU ────────────┘                         └──> odom -> base_link
本章不纠缠卡尔曼滤波矩阵证明,而是回答五个工程上更直接的问题:哪些字段应该融合?frame 怎么配?covariance 到底有什么用?时间戳不一致会怎样?谁该发布 odom → base_link?
一、先划清边界:它是什么,它不是什么
robot_localization 是 ROS 中用于实时非线性状态估计的一组 Node,Noetic 中最常用的是 ekf_localization_node(EKF)和 ukf_localization_node(UKF)。它接收 nav_msgs/Odometry、sensor_msgs/Imu、PoseWithCovarianceStamped、TwistWithCovarianceStamped;它不是电机 Driver、轮速解码器、IMU Driver、SLAM、AMCL,也不是路径规划器——它位于这些模块之间。这一层真正关心的是:
上游给出的观测值是什么、在哪个坐标系、对应哪个时间、可信度多大;然后维护一份连续状态估计并对外发布。
二、TF Ownership:把 /odom 改名 /odom/raw
教程做了一个关键重构:Driver 输出从 /odom 改为 /odom/raw(原始轮式里程计),EKF 输出 /odometry/filtered 并接管 odom → base_link 的发布。此时运行链的 ownership 清晰划分:
| 数据 / 变换 | 当前 owner |
|---|---|
/odom/raw、/imu/data_raw、/joint_states | ros1_driver_lab |
/odometry/filtered、odom → base_link | ekf_localization_node |
base_link → imu/laser/wheel links | robot_state_publisher |
map → odom | 尚未进入,本章无人发布 |
launch 中有意删除了此前教学用的 odom_tf_broadcaster——因为 publish_tf=true, world_frame=odom 之后,这条动态变换已归 EKF 所有。同一条 parent/child 变换必须有唯一运行时 owner,否则就是 TF ownership 冲突。这一设计原则贯穿全书:TF tree 中每条边都要能回答"谁在发布"。
三、15 维状态与 two_d_mode:别把消息字段全开成 true
滤波器维护 15 个状态变量:[X, Y, Z, roll, pitch, yaw, Vx, Vy, Vz, Vroll, Vpitch, Vyaw, Ax, Ay, Az]。但 15 维不代表要有 15 个传感器,更不代表每个传感器都要提供全部维度。二维差速 AGV 真正关心的通常只有:X, Y, yaw, Vx, Vyaw。这就是 two_d_mode: true 的作用——不是"把输入消息变成二维",而是把平面外运动相关的状态约束在二维机器人模型中。
四、EKF vs UKF:predict + correct 的两种非线性打开方式
卡尔曼滤波的核心不是"多传感器求平均",而是持续维护状态估计 x 和状态不确定性 P,循环执行 predict(受过程噪声 Q 影响)与 correct(结合测量值和测量噪声 R)。两者差别在于如何处理非线性——差速机器人的平面运动包含 dx = Vx·cos(yaw)·dt 这样的姿态-速度耦合,状态转移天然非线性。
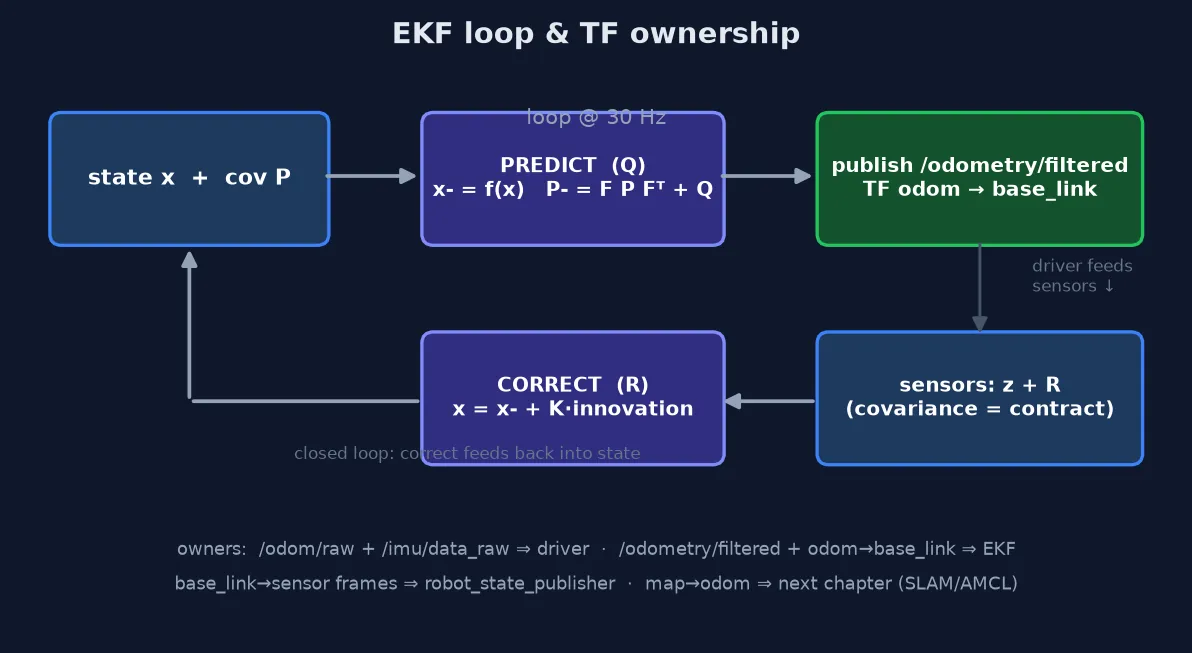
- EKF(扩展卡尔曼滤波):在当前状态附近对非线性函数做局部线性化——predict 阶段计算 Jacobian
F = ∂f/∂x,用P- = F·P·Fᵀ + Q传播协方差;correct 阶段用 Kalman Gain 决定"这一维该更信预测还是更信观测"。计算量低、行为好分析、在 robot_localization 中使用成熟,是工程默认路径。 - UKF(无迹卡尔曼滤波):不做 Jacobian,而是在当前概率分布周围挑一组 sigma points(15 维状态即 2n+1 = 31 个点),让它们真正穿过非线性模型,再从结果恢复新的均值与协方差。强非线性下通常更能保留分布特征,代价是计算量更高、多出
alpha/kappa/beta三个参数(官方建议不熟悉就保持默认 0.001/0.0/2.0)。
教程的对比实验设计值得学习:launch 参数 filter_node 让 EKF/UKF 在同一批输入、同一套 frame/time/covariance 契约、同一套输出 Topic/TF 下只替换滤波核心——这样比较才有意义。同时作者诚实标注:当前 Demo IMU 仍由轮速推导,实验只能验证配置可切换、数据链一致、TF owner 唯一,不能证明哪种滤波器在真实 AGV 上精度更高。
| 维度 | EKF | UKF |
|---|---|---|
| 非线性处理 | 当前状态附近 Jacobian 线性化 | sigma points 通过真实非线性模型 |
| 计算量 | 较低 | 较高(31 个 sigma points) |
| 工程调试 | 相对直接 | 多出 alpha/kappa/beta 行为 |
| 本系列定位 | 默认路径 | 对照实验 |
更重要的一条工程判断:不能得出"UKF 一定比 EKF 准"。滤波效果首先受传感器可信度、frame 正确性、时间戳、covariance 合理性、状态维度选择、是否重复融合相关数据限制——输入契约本身错误,换 UKF 不会自动修复系统。
五、covariance 不是装饰字段:P、Q、R 各管什么
- P(Estimate Error Covariance):当前状态估计自身有多不确定;
- Q(Process Noise Covariance):运动模型本身有多不可靠;
- R(Measurement Covariance):这一次传感器测量有多不可靠。
ROS 消息里的 Odometry.twist.covariance、Imu.angular_velocity_covariance 等主要对应测量侧的 R。covariance 会直接影响滤波器如何对待这份测量——方差越小声明越确定,越大越不可信。但不能靠"随便把 covariance 调得很小"让结果看起来稳定:真实产品中的 covariance 应来自传感器规格、实验统计、标定或可解释的误差模型。教程还专门设计了 launch 参数实验(imu_angular_velocity_variance、odom_twist_linear_variance)证明:covariance 属于传感器数据契约,会随观测进入滤波器,不是无意义字段。
六、_config 的 15 个 true/false:先问"这是谁测到的"
每个输入需要一个 15 位 _config 数组。本章默认 profile 异常克制:
odom0_config: [..., Vx=true, ...]   # wheel odometry 只贡献车体前向速度
imu0_config: [..., Vyaw=true, ...] # IMU 只贡献绕 Z 轴角速度为什么默认不融合 /odom/raw 的 X、Y、yaw?因为教学 Driver 中这些位姿本来就是 Vx/Vyaw 经差速运动学积分出来的——把它们全设 true 会制造"五份独立证据"的认知错觉,实际来源仍是同一套轮编码器。先问这个状态是谁真正测到的,再决定是否作为观测输入,而不是按消息字段数量配置滤波器。
IMU 只用 angular_velocity.z 的原因同样明确:Driver 消息里 orientation_covariance[0] = -1.0 表示设备没有可用姿态解算,orientation.w = 1.0 只是字段合法的占位。而 IMU 测量在 imu_link 坐标系表达,EKF 能正确解释它,靠的正是第 13、14 章建立的 TF 链——三个章节由此串成一个整体:Driver 给 frame_id,TF 提供 frame 间变换,robot_localization 才能正确解释观测方向。
七、differential 与 relative:两个最容易混的参数
这两个参数都涉及"做差",但改变的是完全不同的观测语义。设一个 pose 传感器输出 t0: (10.0m, 30°), t1: (10.5m, 32°), t2: (11.2m, 35°):
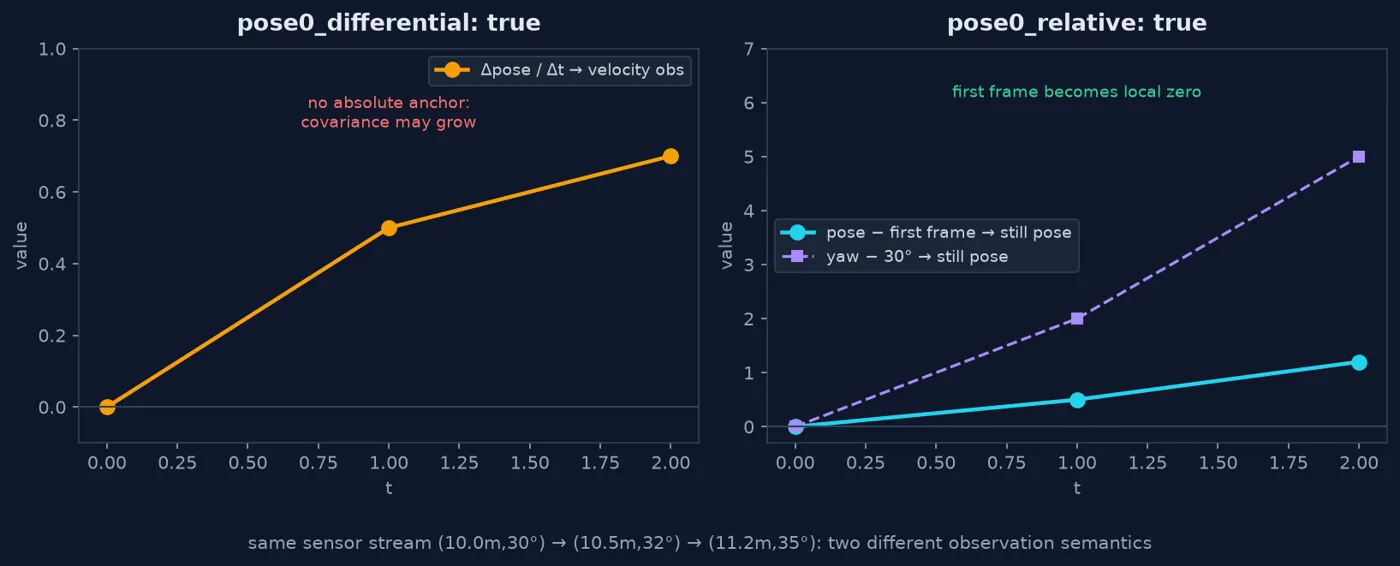
differential=true:相邻两帧做差 再除以 dt,把绝对 pose 转成 velocity 观测。典型场景:两个绝对 yaw 来源(轮式里程计与 IMU orientation)长期漂移后互相拉扯滤波器——保留最可信来源的 absolute pose,把另一个 differential 化成变化率。代价:失去该输入的"绝对朝向锚点",若所有 orientation 来源都被 differential 化,yaw 绝对误差缺少观测拉回、covariance 会持续增长。它是改变观测模型,不是无代价的"防抖开关";融合 GPS 时官方明确要求保持 false。relative=true:始终减去首帧,但仍然是 pose 语义——不除以 dt、不转速度。适合传感器初始绝对值(如第一帧在 (10.0, 2.0, 30°))不是系统想保留的全局锚点、只关心启动后运动的场景。局限:只能去掉初始常量偏置,解决不了后续各自漂移。
| 维度 | differential | relative |
|---|---|---|
| 参考对象 | 上一帧 t-1 | 第一帧 t0 |
| 是否用 dt | 是 | 否 |
| 输出语义 | velocity | pose |
| 典型场景 | 多绝对 pose 来源冲突且缺直接速度观测 | 初始 pose 非零,只关心相对位姿 |
教程为此专门建了隔离实验:新增 /demo_pose 输入与两个独立 profile,launch 故意不启动 Driver,用固定发布三帧非零初始位姿的脚本分别观察——变化只来自参数本身,不被其它观测污染。这种"控制变量到极致"的实验设计,比结论本身更值得借鉴。
八、world_frame 与时间:谁管哪条 TF,滤波器不是收到消息才回调
world_frame: odom 决定本章 EKF 只发布 odom → base_link;故意没有 map → odom——odom 追求短期连续、允许长期漂移,map 追求全局一致、允许校正带来的离散变化,下一章 SLAM/AMCL 才接管全局层。不能为"TF tree 看起来完整"就随手用 static transform 固定 map → odom。
时间维度上,滤波器有自己的输出频率(30Hz)并需处理输入时间戳、到达顺序、丢帧与 TF 查询时间。sensor_timeout: 0.20 的含义不是"没消息就退出",而是:传感器暂时沉默时,滤波器依据内部模型继续 prediction,而不是进行 measurement correction——这正是 predict 与 correct 必须区分的原因。transform_timeout: 0.0 则表示不为等待 TF 长时间阻塞滤波循环。
结语:一条链的成立,靠的是每个环节的契约
这一章把前几章的三层第一次真正合在一起:/cmd_vel → Driver → /odom/raw + /imu/data_raw → EKF → /odometry/filtered,而 odom → base_link 的发布权从教学 broadcaster 平稳移交给了 EKF。它给出的与其说是 robot_localization 配置教程,不如说是一套状态估计的数据契约思维:每个观测要能回答"是谁测的、在哪个坐标系、哪个时间、可信度多大";每条 TF 要有唯一 owner;每次参数改动要有隔离实验验证。下一章进入 SLAM/AMCL,map → odom 这条全局边才会上线——从"连续局部状态估计"走向"机器人在全局地图中的位置"。
参考资料(引自原文文末)
本章关于 robot_localization 的 15 维状态、EKF/UKF、two_d_mode、sensor_timeout、world_frame、publish_tf、*_config、*_differential 和 *_relative 的行为,依据 ROS robot_localization 官方文档与维护仓库说明:
- ROS Noetic API 文档入口:https://docs.ros.org/en/noetic/api/robot_localization/html/index.html
robot_localization状态估计 Node 文档:https://github.com/cra-ros-pkg/robot_localization/blob/noetic-devel/doc/state_estimation_nodes.rst- 配置说明:https://github.com/cra-ros-pkg/robot_localization/blob/noetic-devel/doc/configuring_robot_localization.rst
- Noetic
FilterBaseAPI:https://docs.ros.org/en/noetic/api/robot_localization/html/api/classRobotLocalization_1_1FilterBase.html - Noetic UKF 源码:https://docs.ros.org/en/noetic/api/robot_localization/html/api/ukf_8cpp_source.html
本工程固定在 ROS1 Noetic;仓库链接也绑定 noetic-devel,避免把 ROS2 分支上的参数或行为误写进本章。
原文:ROS教程15:robot_localization——从轮式里程计与 IMU 到机器人状态估计(wdfk-prog 的嵌入式日记,微信公众号)。本博客为经授权整理的精读版。