
GloSplat: Joint Pose-Appearance Optimization for Faster and More Accurate 3D Reconstruction
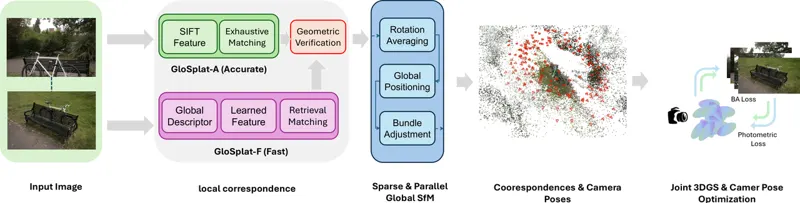
GloSplat unifies global structure from motion initialization with 3D Gaussian Splatting training through joint pose-appearance optimization. Its key design keeps explicit SfM feature tracks as independent optimizable geometry anchors instead of merging them with Gaussian means, so bundle adjustment can correct camera poses without being disrupted by densification or noisy photometric gradients. A retrieval-based variant prioritizes speed, while an exhaustive-matching variant targets maximum reconstruction quality; both improve the accuracy-speed frontier on unposed novel-view-synthesis benchmarks relevant to robot simulation reconstruction.
Tianyu Xiong, Rui Li, Linjie Li · 11 views · Mar 5, 2026
3D reconstruction3D Gaussian Splatting
Mar 5, 2026