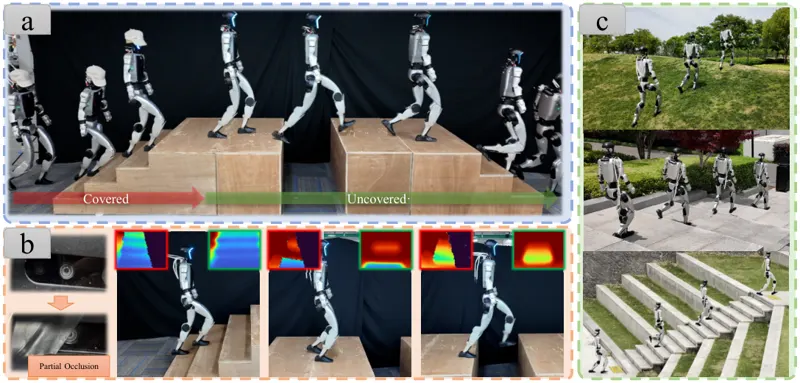
CAP:以去噪世界模型实现连续自适应人形行走CAP 用去噪世界模型把受污染深度重建为干净深度,与 50Hz 本体感受 VAE 双通路融合,让 G1 单策略在感知退化中稳定行走,脏深度成功率 97.9%。Chen, Hongjin, Xu, Zijun, Ma, Shihao·2026年9月10日Humanoid Locomotion世界模型Depth Denoising2026年9月10日
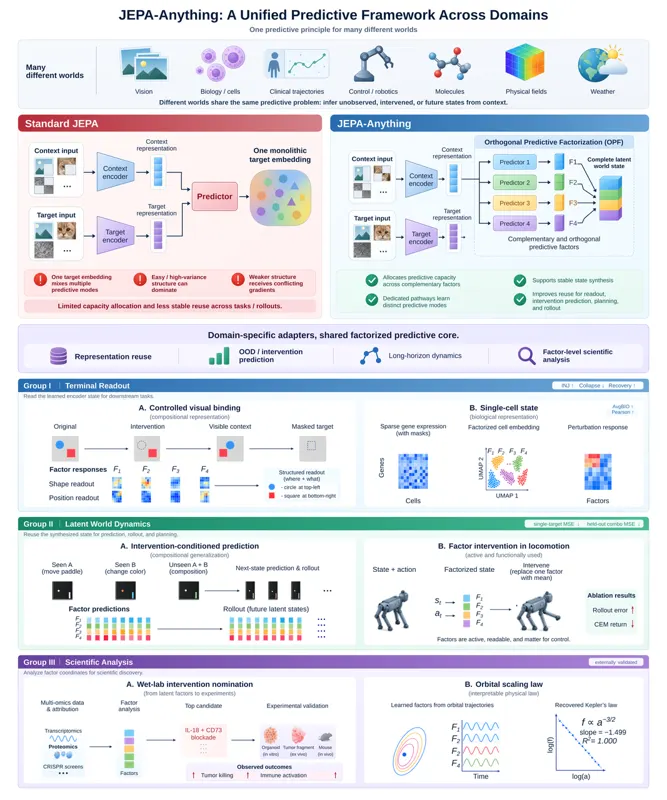
JEPA-Anything:跨域正交预测世界模型JEPA-Anything 用正交预测分解把世界模型的潜变量拆成互补因子,以独立路径预测并在七个异质领域验证,在控制与分子动力学等任务上改善长时预测和干预误差。Cui, Taoyong, Wang, Zhongyao, Xu, Xinyue·2026年9月17日世界模型联合嵌入预测架构Predictive Representation Learning2026年9月17日
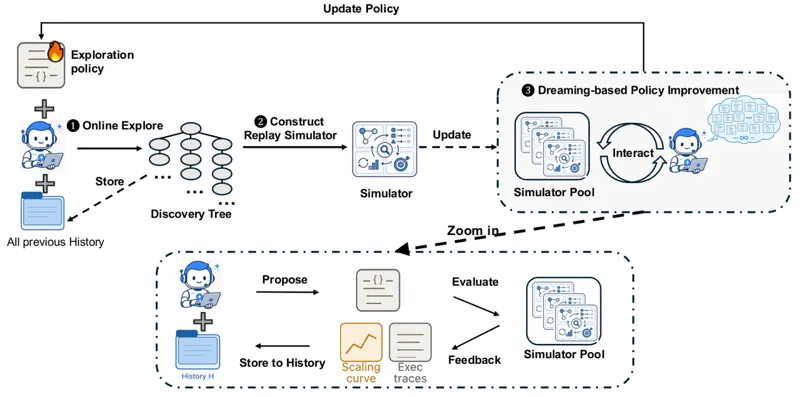
Dream-RSI:在演化世界中递归自我改进固定的探索策略无法随搜索空间扩大而自适应,在线优化元策略又要为每个候选策略付出昂贵的长程 rollout。Dream-RSI 把已完成的发现历史组织成发现树,当作可回放的世界:候选探索策略在树里“做梦”式重放,只读取已记录的执行结果即可被打分,再由策略开发智能体改写策略代码,选出回放分最高的版本重新上线,形成递归自我改进闭环。在 Lasso 求解器、三个数学优化问题与 KernelBench 四个 GPU 核任务上,它以少 1.7 倍到 162 倍的智能体调用取得同等或更好的发现质量。Tong Zheng, Xidong Wu, Zheng Zhang·2026年9月14日递归自我提升世界模型LLM智能体2026年9月14日
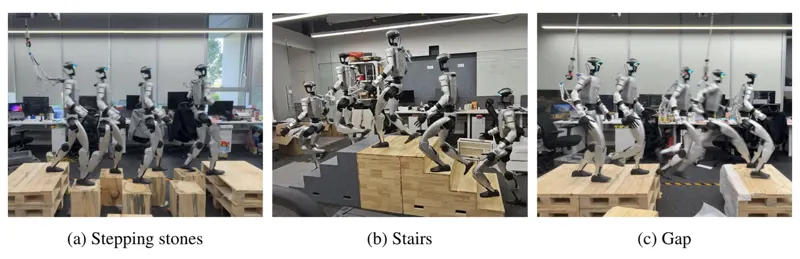
世界模型增强的人形落脚受限地形视觉运动WM-LOCO 将循环世界模型与 PPO 联合训练,仅凭本体感知与单路深度图产出预测性循环特征,在落脚受限地形大幅超越基线,真机成功率 93.3%。Liu, Yuxi, Han, Lijun, Wang, Ziming·2026年9月2日人形机器人腿足行走世界模型2026年9月2日
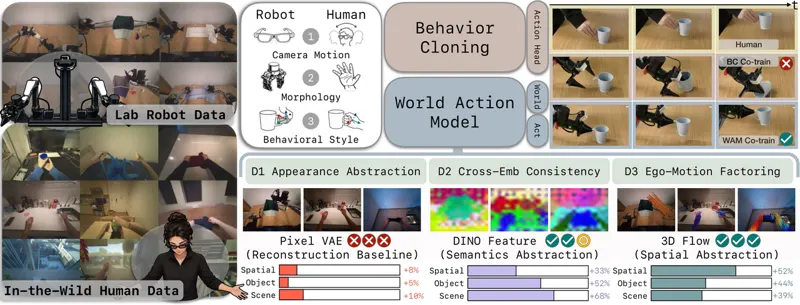
EgoWAM:超越像素的世界动作模型把骨干、动作头与数据配比全部锁死,只换世界模型的预测目标:像素几乎不迁移,DINO 让分布外物体与场景泛化最多提升 4 倍,相机稳定 3D 流让域内提升 20–30%,而推理时世界模型头被整个丢掉,部署成本与行为克隆相同。Baoyu Li, Xinchen Yin, Mengying Lin·2026年7月8日世界模型机器人操控模仿学习2026年7月8日
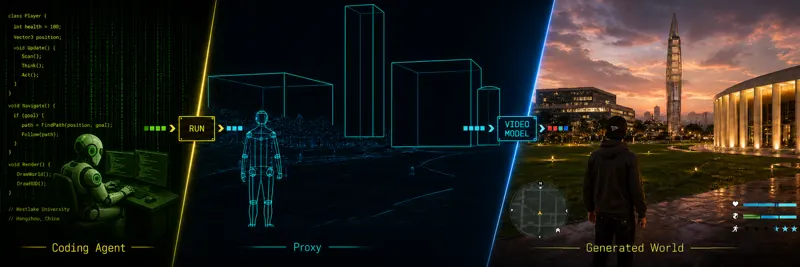
代码世界模型:编程智能体成为世界大脑编程智能体以可执行代码维护持久世界状态,代理视频传递逐帧时空约束,视频模型负责高保真视觉实现。Yiwen Chen, Guosheng Lin, Chi Zhang·2026年8月26日世界模型具身智能Coding Agent2026年8月26日
2:26Coupled 世界模型训练 G1 接触操作@chris_j_paxton · 439次播放 · 2026-09-04Coupled Local and Global World ModelsFoGFirst-Order RL