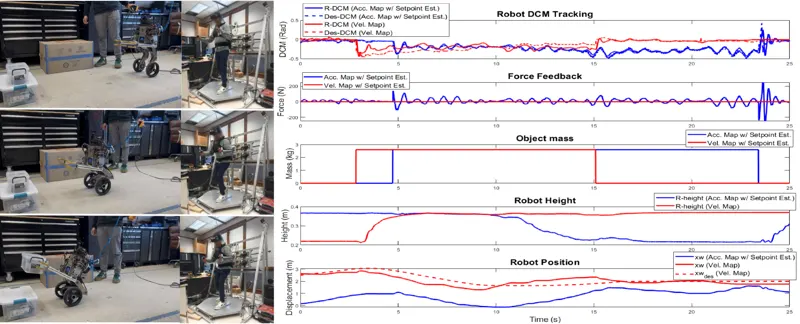
基于触觉遥操作的轮式人形机器人重物搬运提出面向动态移动操作(DMM)的遥操作框架:可调高度的轮式人形机器人通过人机接口实现全身动作重定向,操作员用身体姿态控制机器人体态与移动、用手臂引导操作,实时触觉反馈回传末端力与平衡信息;实验完成杠铃与箱体动态举升,负载达 2.5 kg(机器人质量的 21%)。Amartya Purushottam, Jack Yan, Christopher Yu·2025年5月26日遥操作触觉反馈全身控制2025年5月26日