VAP-TAMP 精读:用动作知识引导 VLM 主动感知——机器人在执行中发现「门只开了一半」怎么办
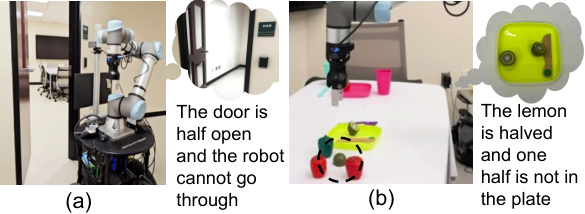
SUNY Binghamton + CMU + Ford Research + Agility Robotics,TAMP(任务与运动规划)+ VLM 主动感知框架。核心问题:TAMP 规划假设全知世界,但真实执行中随时冒出计划外状况——门只半开过不去、柠檬切半后一半掉出盘子。既有开放世界规划方法隐含假设「状况是完全可观测的」,而现实中机器人只能靠不靠谱的机载传感器。VAP-TAMP 的关键创新是 **VLM 与动作知识的双向交互**:用当前动作 PDDL 前置条件/效果构造视觉问句去 prompt VLM,再用 VLM 输出更新动作知识。三个模块:① 场景图生成器(RGB-D 点云+实例分割+CLIP 嵌入,几何规则判定 on/inside/near,动作驱动+观测驱动双通道更新);② 主动感知(对每个谓词生成 N 个语义等价问句让 VLM 多数投票,响应不一致→VLM 建议视角方向(left/right/closer/above)→导航过去再看,预算 K 内循环直至视图充分);③ 状况处理(verify-execute-verify 闭环:动作前验前置条件、动作后验效果,任一失败→修正场景图→PDDL 重规划;诊断区分感知错误/世界状态变化/执行失败三种根源)。真机实验:Segway RMP+UR5e+Robotiq 夹爪,4 个家务任务×25 次共 100 试,**成功率 88%**(OK-Robot 76%、COWP 69%、Closed-World 33%),72/100 试验中至少出现一次计划外状况;VLM 引导选视角平均 1.61 个 vs 贪心遍历 4.35 个(省 63%);失败模式显示 VAP-TAMP 的失败集中在操作硬件(42%),感知瓶颈被转移走。仿真实验(OmniGibson,5 任务+注入故障概率)证明基于具体状态谓词的验证优于 SuccessVQA/AffordanceVQA 及其组合,效果验证贡献大于前置条件验证(抓取/切割各 50% 组合故障率只能靠后验发现)。