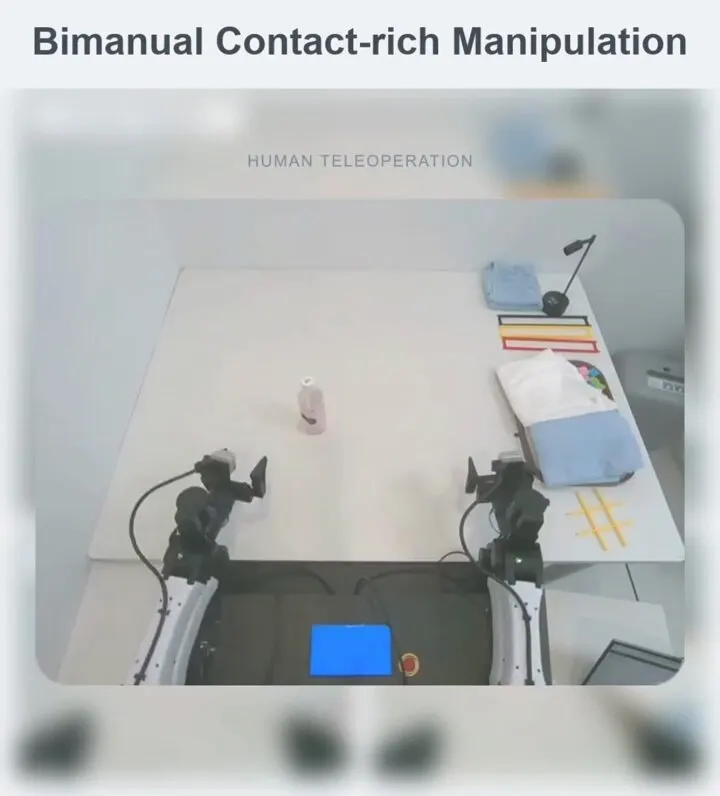
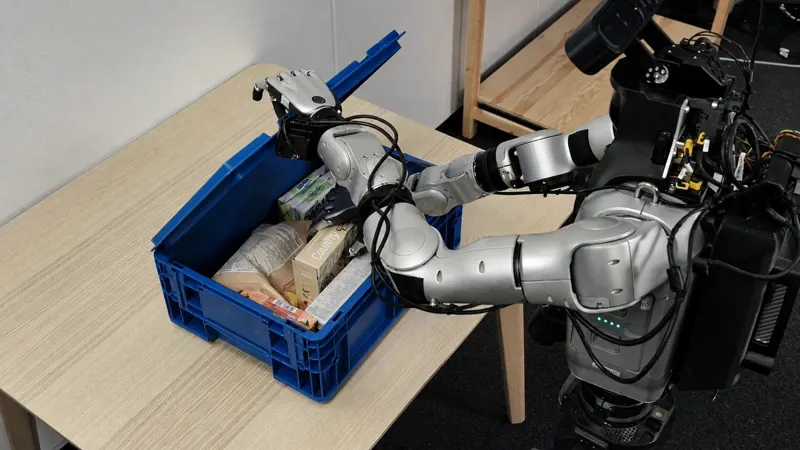
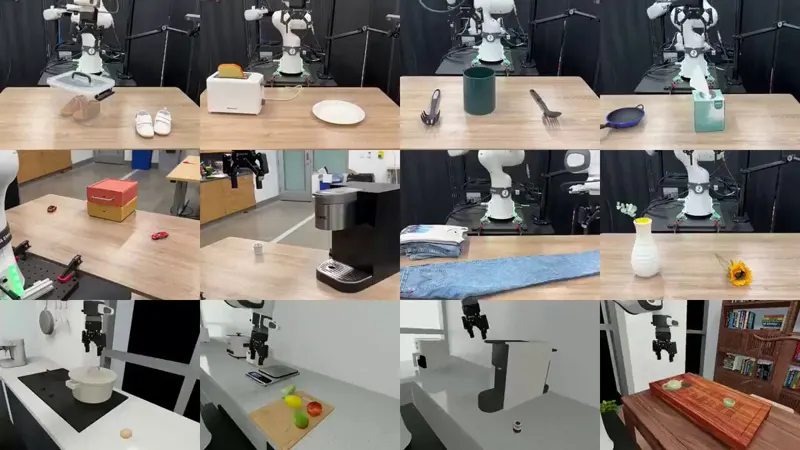
GPT-Policy 开源:固定权重的 GPT-6 VLM 经上下文编译与受约束控制器闭环驱动双臂,仅凭人类视频、目标图或一次演示即可零样本完成遮挡操作。
Odyssey-3 以自回归扩散 Transformer 统一控制机械臂、人形机器人、车辆和无人机,并可在少量经验数据下学习任务,官方称仍处于早期验证阶段。
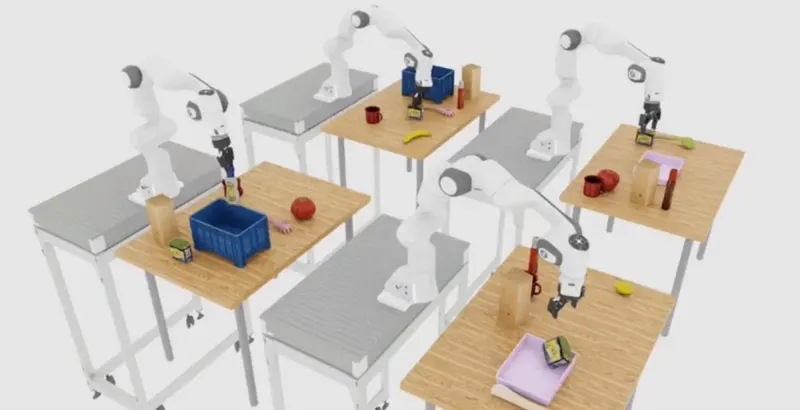
策略在演示中成功,换环境仍会失败。Isaac Lab-Arena 0.3 开源:agentic 工作流生成仿真环境,GPU 并行评测千级场景,定位失败原因。
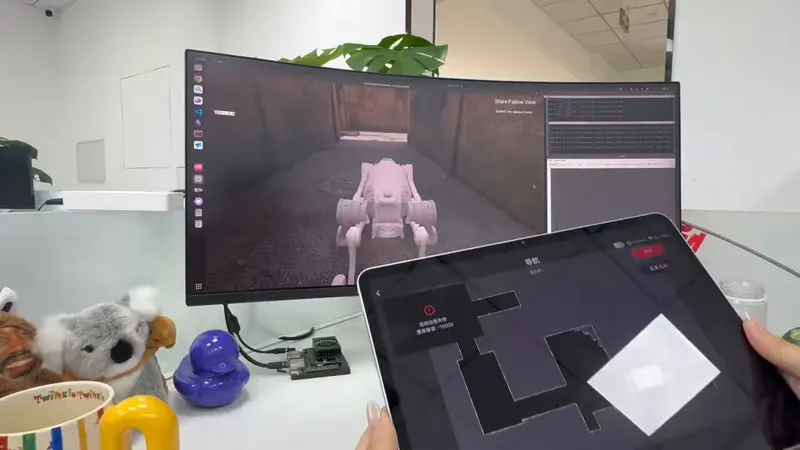
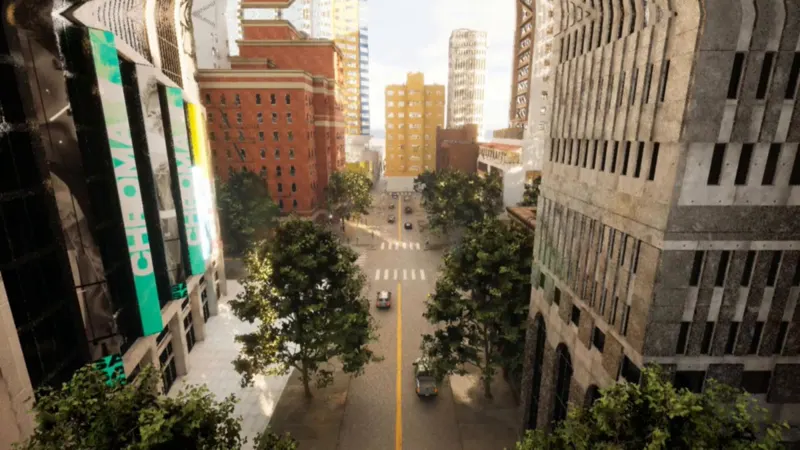
MATRiX 以 UE5 与 MuJoCo 构建机器人闭环仿真,通过处理器在环向 Jetson NX 和 RK3588 实时输出双 Airy LiDAR 与前后 RGB 摄像头数据。
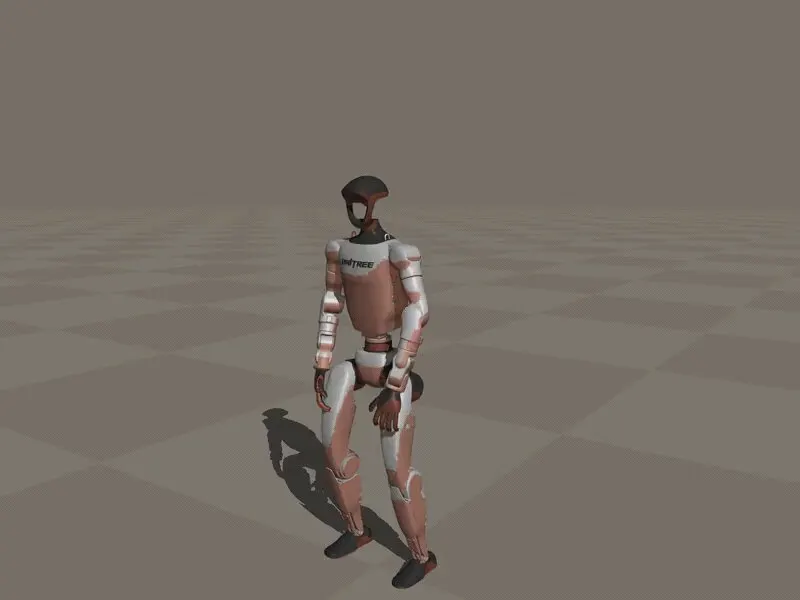
用 mjbatch 在 MuJoCo 并行 rollout,MacBook Air M2 上训练 15 分钟即得跟随速度指令行走转向的双足人形策略。
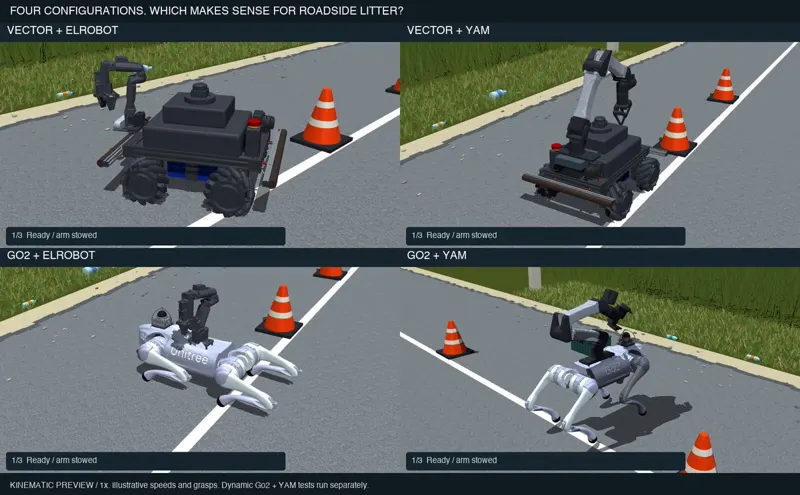
作者用脚本化仿真对比Vector、麦克纳姆轮底盘与Unitree Go2搭配YAM或ElRobot机械臂,完成三只路旁瓶子的抓取与回箱流程。
两个轻量代理策略的速度差在每个去噪步引导冻结基座,真机与仿真任务平均绝对成功率比 pi-0.5 高 53%。
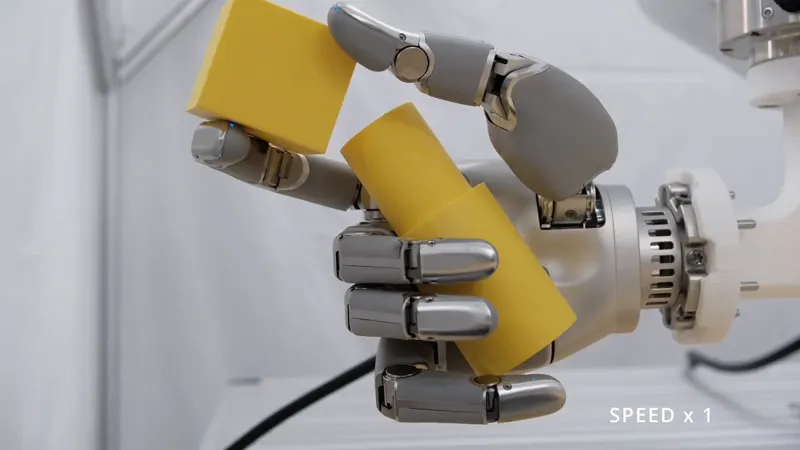
一只 22 自由度灵巧手内同时握住两个刚性零件并完成对齐与插入:纯仿真强化学习训练,靠单相机零样本迁移到真实手,瓶+盖、注射器、马克笔三类装配任务闭环成功率 15/20、17/20、16/20。
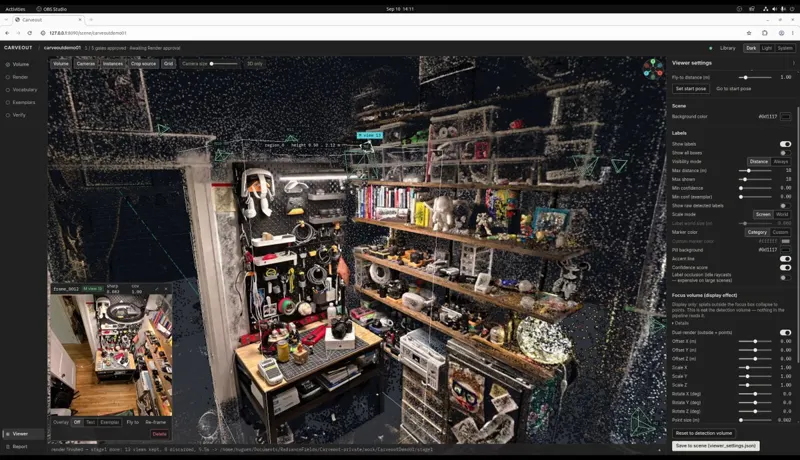
把渲染视图上的分割结果反传到单个高斯,为已有 3DGS 场景补上物体级理解:渲染视图、分割并识别物体、跨视图累积证据,再把带标签的高斯聚合成带包围盒与元数据的三维实例。当前版本全程本地运行,使用 SAM 3 与 Qwen 3.8 27B,作者称即将发布。
SimWorld Studio 基于 Unreal Engine 5,让编码智能体用语言或图像指令生成可验证、可训练且会随机器人能力演化的具身环境。
mjbatch 用释放 GIL 的 C++ 线程池,让 CPU 并行运行数千个 MuJoCo 仿真,支持 RL、MPC、系统辨识和机器人硬件联合设计。
CAP 用去噪世界模型把受污染深度重建为干净深度,与 50Hz 本体感受 VAE 双通路融合,让 G1 单策略在感知退化中稳定行走,脏深度成功率 97.9%。
Chen, Hongjin, Xu, Zijun, Ma, Shihao