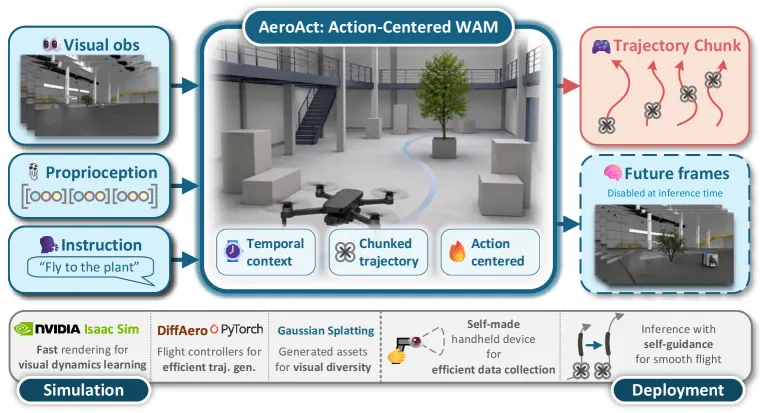
面向语言条件四旋翼飞行,提出以动作为中心的世界-动作模型,融合语义目标、预测自我运动视觉后果、输出平滑可执行的连续控制参考。
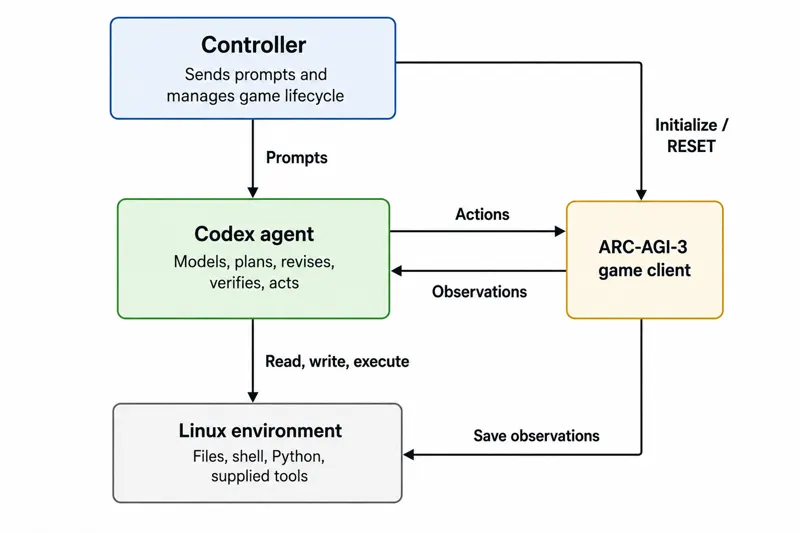
通过四个嵌套Codex智能体消融实验,拆解可执行世界模型、简化调度和精确回放验证各自对ARC-AGI-3性能的贡献。
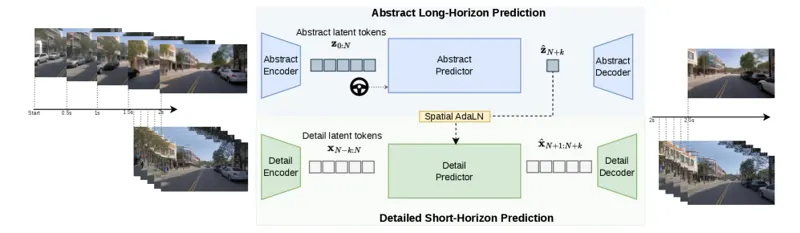
提出分层驾驶世界模型,在高层次预测粗略场景结构,低层次生成细节,同时实现空间推理和语义理解。
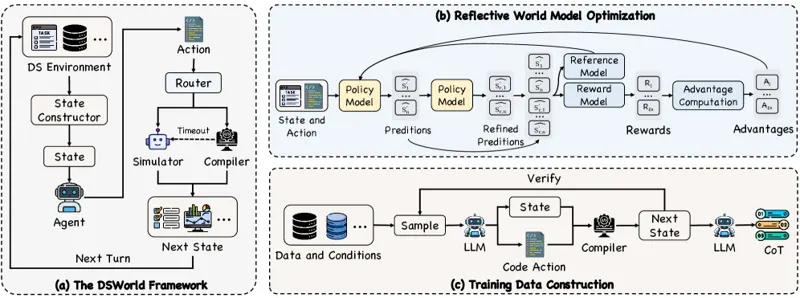
提出数据科学世界模型概念,预测数据科学操作的效果,减少试错计算开销,提升自主数据科学智能体效率。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。