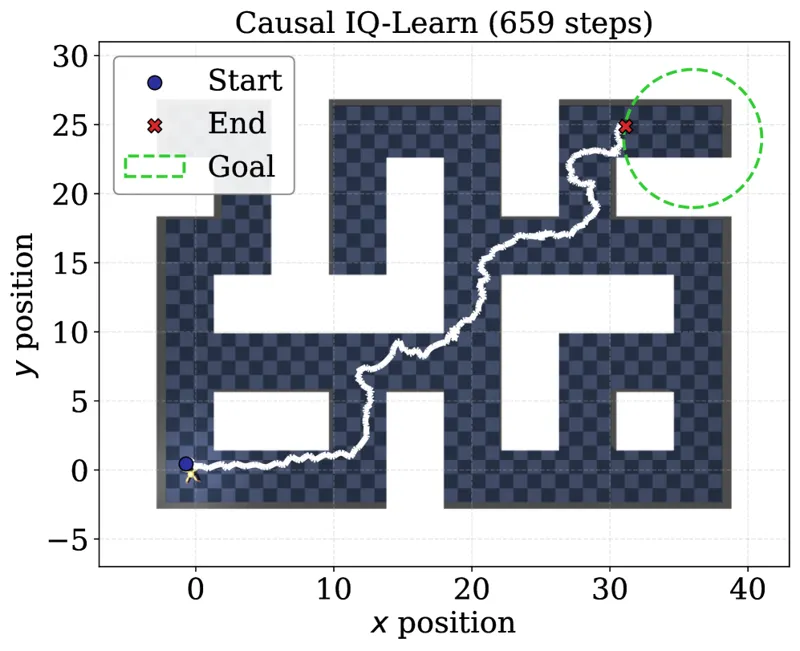
本文研究可扩展的因果模仿学习方法,通过因果推理解决模仿学习中的分布偏移和混淆问题,提升策略的鲁棒泛化。
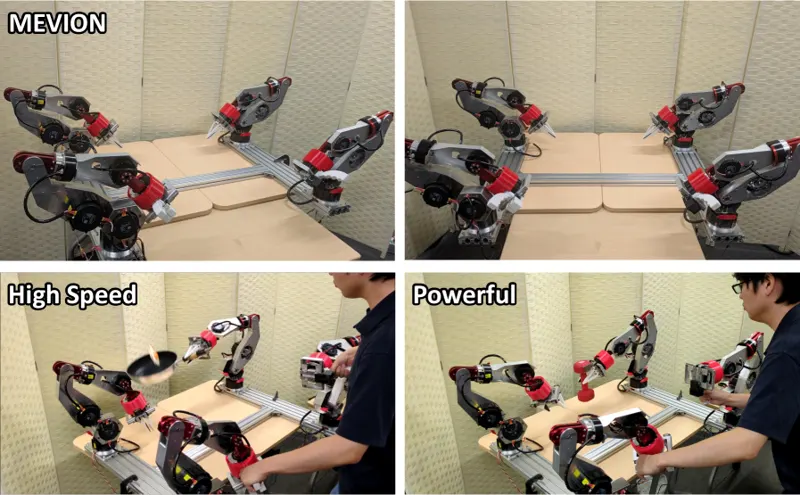
MEVION是一个低成本开源数据采集系统,用于高速双臂机器人操作的演示数据收集,降低模仿学习数据采集门槛。
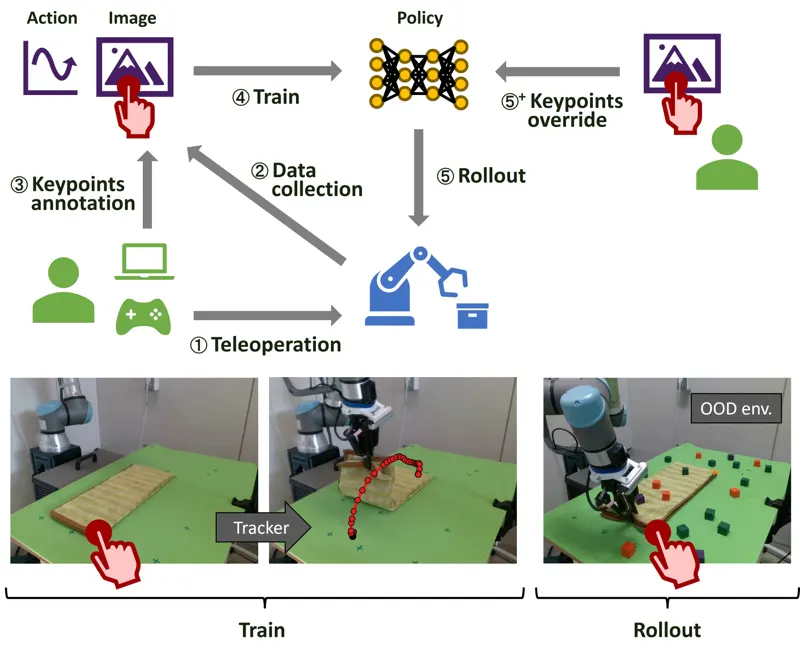
GuidedAttention提出可解释且可纠正的视觉注意力机制,用于模仿学习中面对分布外(OOD)场景的鲁棒机器人操作。
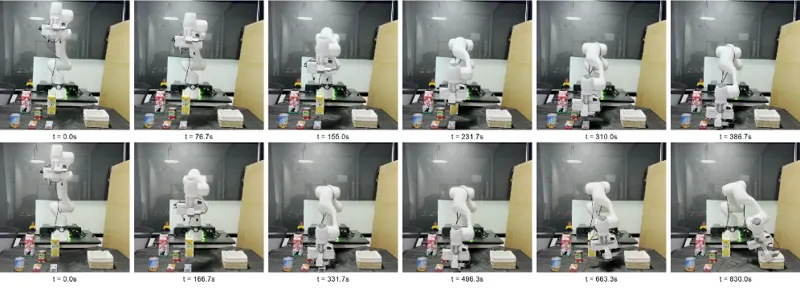
学习有效机器人操作策略需要多样化高质量演示,但现有数据管道难以扩展,因为依赖专用硬件、集中操作员或固定任务套件。AXIS提出可增长社区驱动数据引擎和可扩展数据收集框架。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。