BLOG
1X 介绍其视频预训练世界模型 1XWM,集成到 NEO 中作为机器人策略。与 VLA 不同,1XWM 从文本条件的视频生成中提取机器人动作,利用互联网视频中的世界动力学实现零样本泛化,无需大规模遥操作数据。
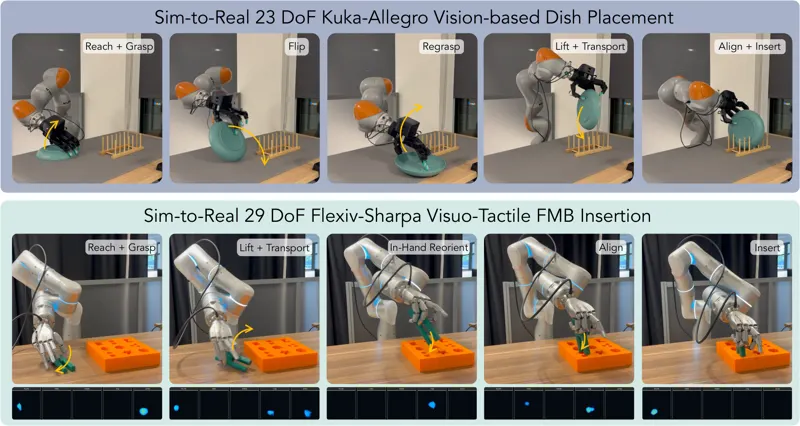
NVIDIA与密歇根大学提出ADEPT:用16种基础形状预训练通用灵巧策略,再以结构化后训练适配下游任务,零样本部署到Kuka-Allegro与Flexiv-Sharpa真机,插钉比平行夹爪流水线快2-14倍。
GRASP提出三种创新使世界模型的长程规划变得可行:提升状态实现时间并行优化、停止脆弱状态梯度保留动作梯度、周期性同步精化。在Push-T任务上长horizon成功率大幅领先CEM和GD。
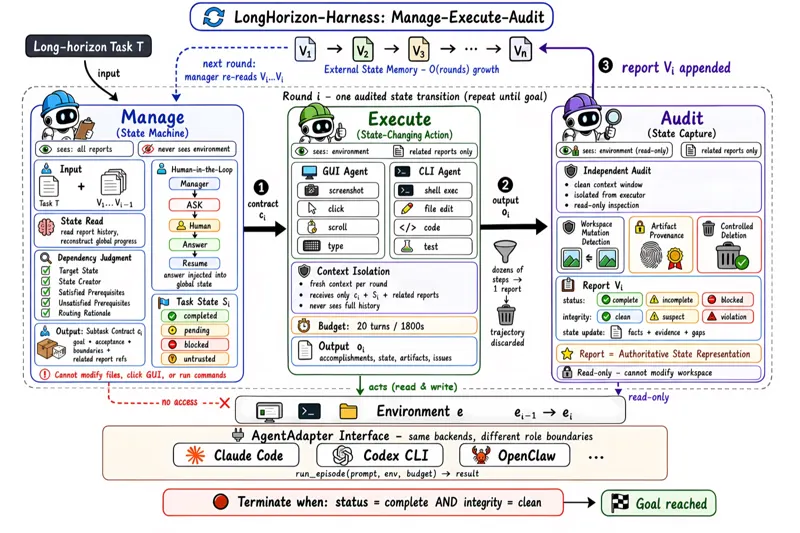
AMAP-ML提出LongHorizon-Harness:MEA循环把长程任务变为独立审计的状态转移。同一模型下WeaveBench通过率51.8→80.7,OSWorld 2.0完成率3倍提升。
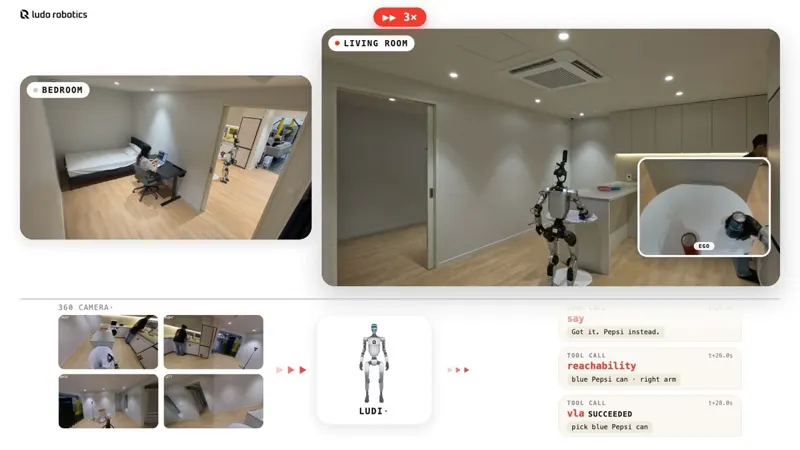
Ludo Robotics 首个 agentic 系统,将机器人感知、导航、操作与交互式语音、对话、记忆和社交推理整合到功能机器人中。由微调的 Qwen3.5 VLM、GR00T VLA 策略和 KISS-ICP 导航驱动,支持实时纠正、打断和多步协作。
把3DGS扫描导入Isaac Sim 6.0的通用流程:点数压到2^24以下、转.usdc、矫正朝向、沿轨迹放相机;并剖析单体块、单标签、无碰撞、固定光照四大弱点与网格分层对策。
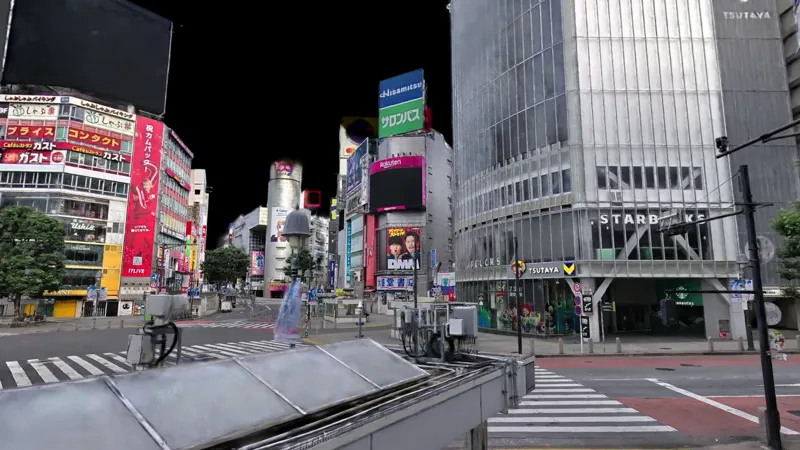
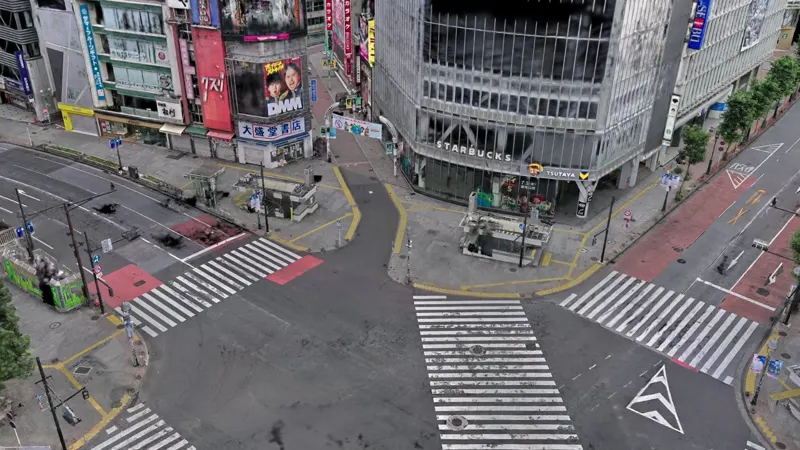
以渋谷十字路口为例:扫描器原生 3DGS 与网格零加工,只用 LiDAR 实测数据修补网格"地面洞",外观与物理两层叠加搭建 Isaac Sim 仿真环境,PhysX Vehicle 悬吊车辆实测 53 米直行零穿透。
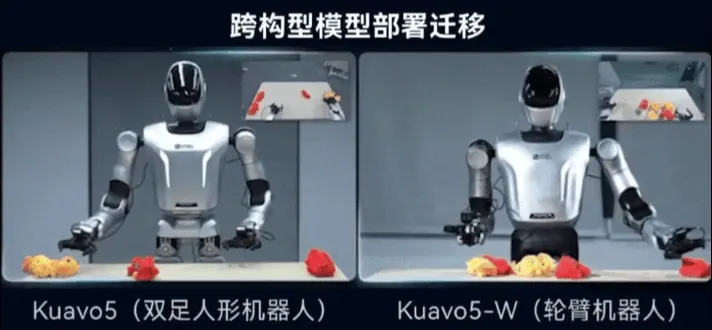
ICRA REAL-I 与 CRAIC 2026 两场赛事中,200 多支学生战队用乐聚开源工具链 LeTools,最快 1 天完成从算法到真机部署。dry-run 无硬件验证 37 节点行为树、LET-Base 1000 小时量产级数据、deploy.yaml 一键仿真转真机、10 余种模型架构统一 Adapter 切换——具身智能竞争焦点正从模型转向'数据+模型+部署'的低门槛开发环境。
DYNA Robotics 发布 Dyna-2 世界-动作模型,在超过100万小时人类第一人称视频上预训练。首次证明人类到机器人的迁移扩展定律:更多人类数据改善未见机器人数据上的预测。仅需几小时微调即可跨具身执行操作任务,零样本客户现场通过率87%。
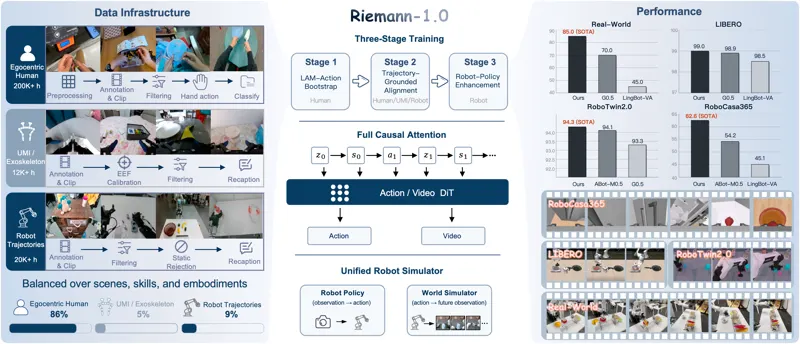
Riemann Dynamics 发布 Riemann-1.0:完全因果自回归世界动作模型,将可执行机器人策略与动作条件世界仿真统一在单一架构中。通过 232K+ 小时异构具身经验的渐进式预训练,在 LIBERO 99.0%、RoboTwin 2.0 94.3%、RoboCasa365 62.6% 及真实世界 85.0% SR 上均达 SOTA。
官方已公开 6B 基础权重、RoboTwin 后训练权重、训练代码、开放环评测、仿真评测和部署入口。普通实验室可完成模型推理、RoboTwin 闭环评测或自有数据后训练,但缺少完整 6 万小时原始语料和训练预算,无法等价复刻基础预训练。
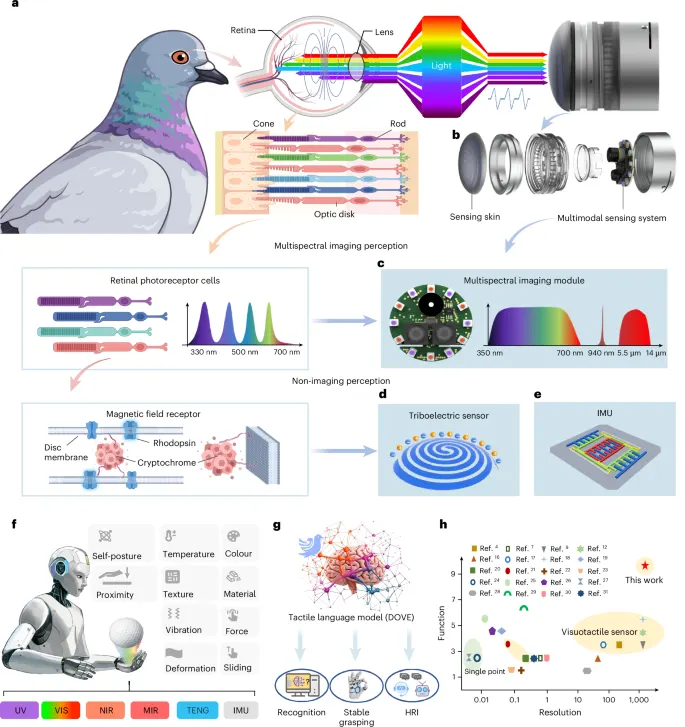
Nature Sensors 发表 SuperTac 触觉传感器研究:受鸽子多光谱视觉启发,集成多光谱成像、摩擦电和惯性传感于 1mm 厚皮肤中,实现力(0.06N)、位置(0.4mm)、温度、接近度、振动等多模态高精度感知,纹理/材质/颜色分类达 94-100%。配套 DOVE 触觉语言模型实现自然语言触觉理解。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。