BLOG
Skild AI 旗舰机器人基础模型 S1 天生是上下文学习器:给它看一段任务演示视频(哪怕是从未见过的 10 分钟长程任务),无需任何微调即可执行。在未见任务上,单次演示 ≈ 380 个后训练样本,10 万小时预训练下达 66% 成功率,而语言提示 VLA 仅 9%。
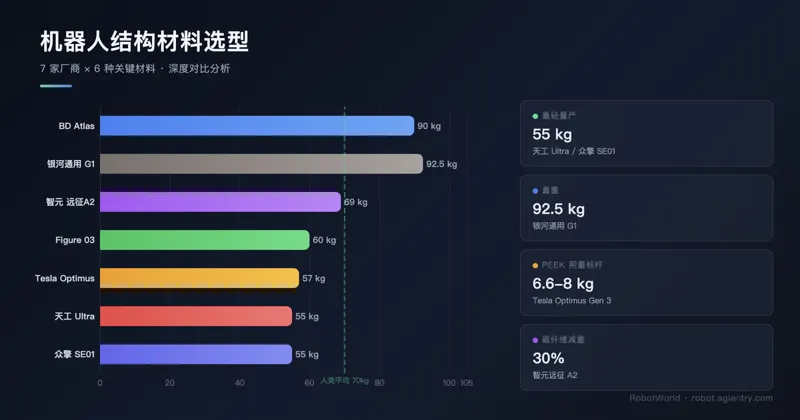
自研机器人结构件该用什么材料?基于三份独立工程指南的交叉核验,从结构强度、断裂韧性、轻量化三个维度给出可执行结论:7075铝骨架 + CF远端连杆 + 钛轴销 + PEEK功能件,按零件分工而非追求单一材料。
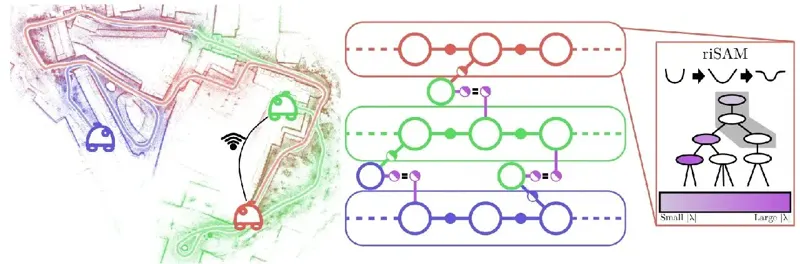
CMU 的 riMESA 用 C-ADMM 共识 + 增量鲁棒求解器 riSAM,把分布式、增量式、鲁棒性与弱通信四件事第一次完整拧在一起:共享变量而非整图通信、对偶衰减、RWBP 允许旧共识被新证据推翻、非阻塞通信线程。2430 组合成 + 28 组真实数据上,与集中式 GNC 的差距比 DLGBP 小 7 倍、比 DDF-SAM2 小 17 倍,平均带宽仅约 55 KB/s。
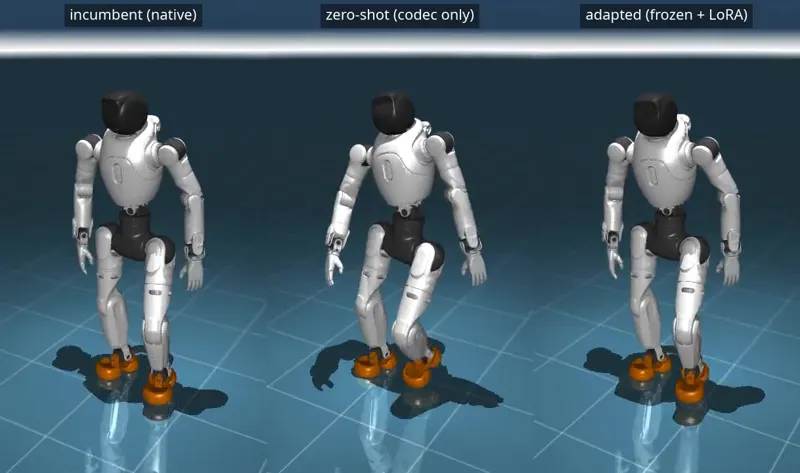
冻结的 GEAR-SONIC 全身控制器(Unitree G1)通过闭式编解码器 + LoRA 适配器(0.25% 参数,2% 算力)迁移到 AgiBot X2 Ultra,分布外场景超越原生训练(69.0% vs 59.0%)。
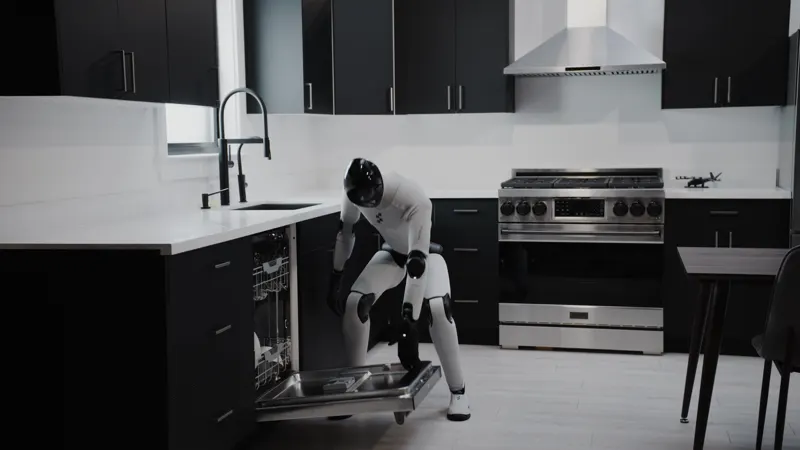
Figure AI 的 Helix VLA 模型首次实现人形机器人多指手自主叠毛巾。同一架构从物流无缝切换到家务,无需任何架构修改,仅需数据变化。
Figure AI 发布 Helix 02,将单一神经网络控制从上半身扩展到全身。System 0 在 1000+ 小时人类运动数据上训练,替代 10 万行手写 C++,实现 4 分钟连续自主行走-操作任务。
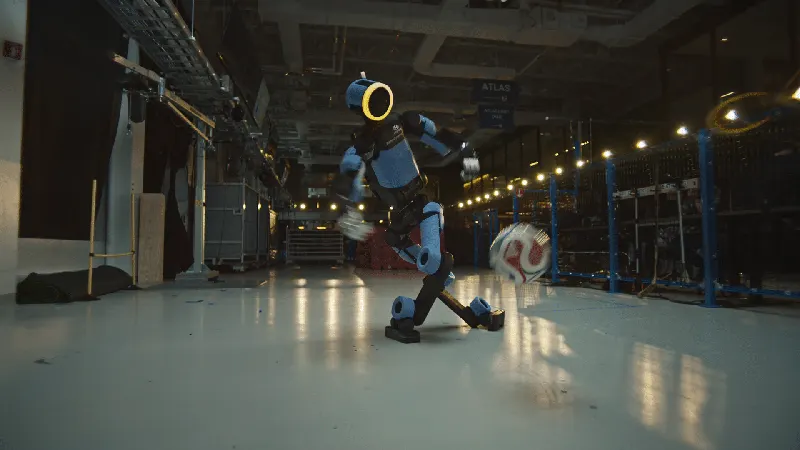
波士顿动力教 Atlas 学踢足球,用动作捕捉+强化学习训练幽灵弧线球。足球要求的全身协调能力可直接迁移到工业操作任务。
波士顿动力分享 Atlas 通过强化学习训练全身举重行为的方法:从参考轨迹到奖励设计、GPU 大规模仿真、真实硬件测试的迭代循环,展示物理智能的基础构建块。
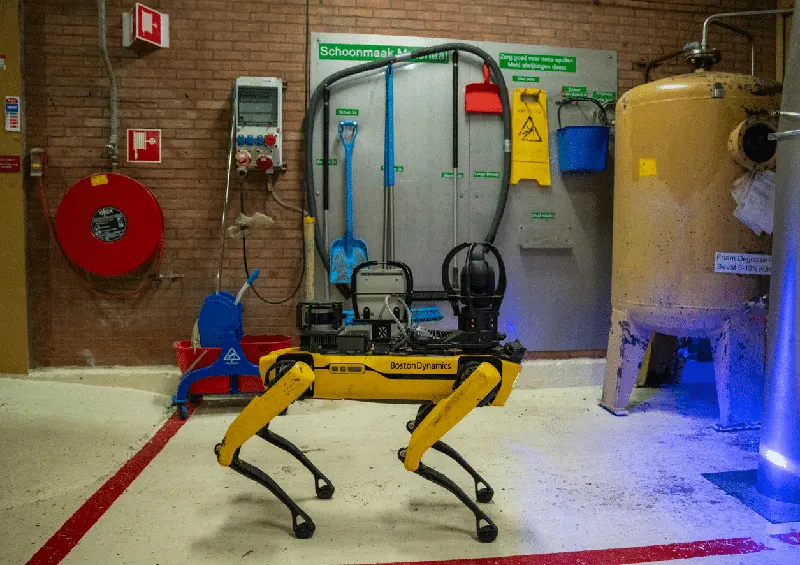
波士顿动力将 Google Gemini 集成到 Orbit AIVI-Learning,使 Spot 机器人具备高级推理和复杂视觉分析能力,支持仪表读数、5S 审计、托盘计数等工业检查任务。
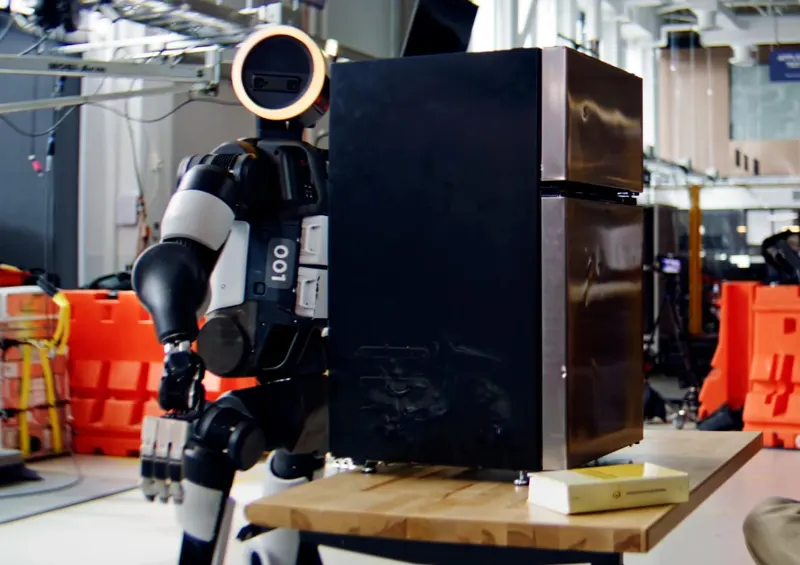
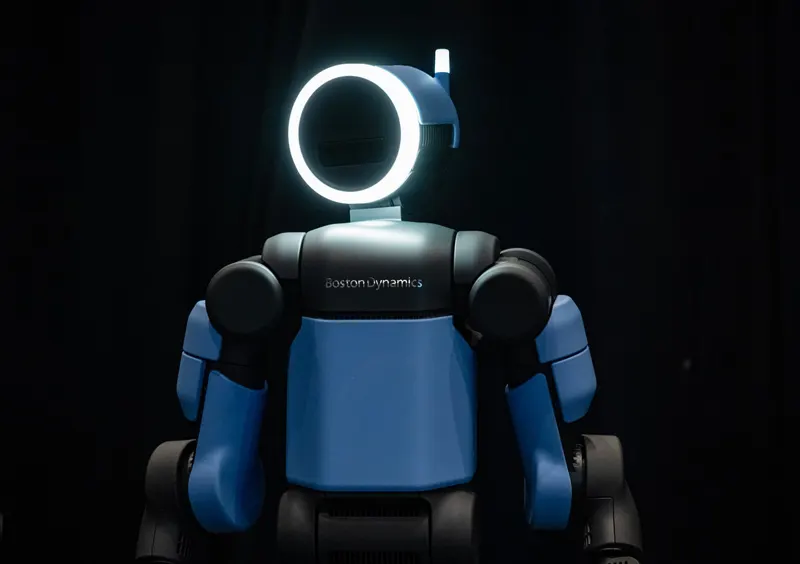
波士顿动力回顾 Atlas 十年进化历程:从液压跑酷研究平台到电动工业人形机器人。2026 年与现代汽车集团发布生产级 Atlas,已在现代超级工厂进行零件排序部署。
1X 分享 1XWM 世界模型进展:通过动作可控的视频生成预测机器人动作的未来结果,使策略评估从物理实验转向模拟预测,实现规模化快速评估。
1X 发布 25 自由度腱驱动灵巧手,专为 NEO 人形平台打造。低齿轮比实现力透明度和可逆向驱动性,配合高分辨率触觉皮肤,让机器人通过触摸感知世界——每次抓取都是一次实验。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。