BLOG
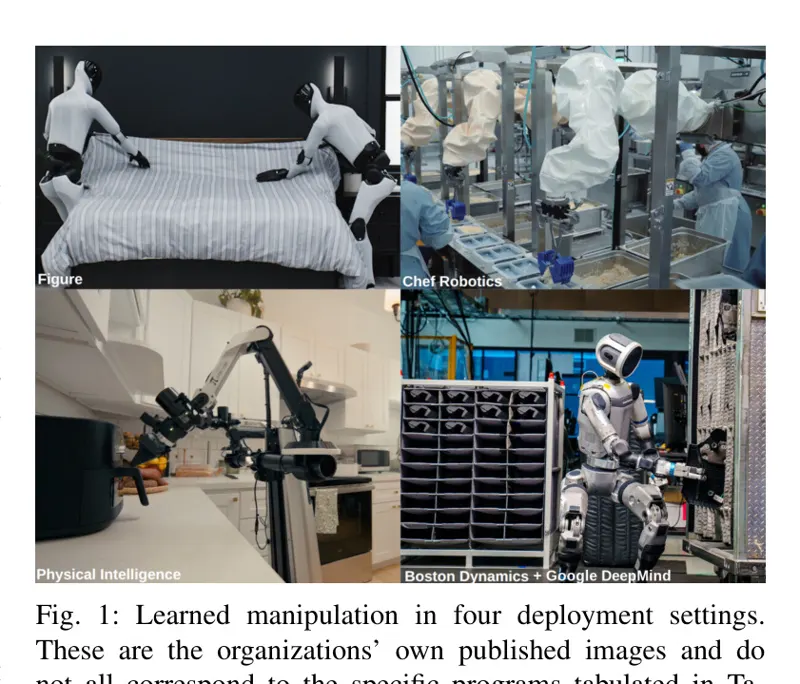
Chef Robotics 的 Inkyu Sa 撰写的 35 页综述,从产业一线视角覆盖 200+ 文献与 31 个方法:以'耦合紧密度×动作头发射方式'为坐标系组织双臂 VLA 领域,论证 flow matching 头+动作分块是最强双臂方案(赢在十步积分),并剖析基准与真实部署之间两个数量级的鸿沟及三大缺口(力觉、评估、数据)。
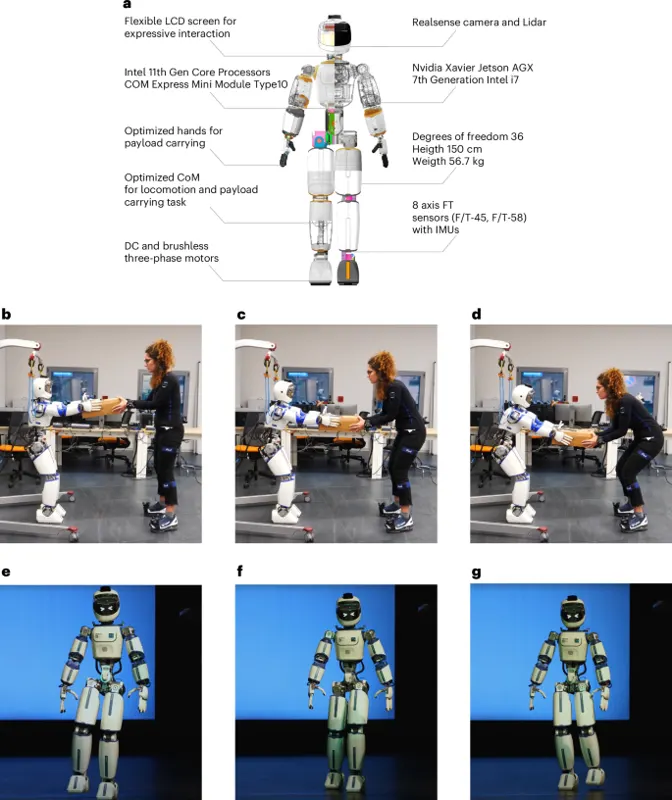
Nature Machine Intelligence 发表 IIT 团队的 ergoCub 人形机器人研究:通过共享具身智能架构,联合优化机器人硬件和控制参数,以人体工程学指标(如腰骶关节力矩)为优化目标,使协作提升任务中人体背部应力降低约 50%,行走步长提升 25%。
Reka 发布 RekaDaily-10k:10,312 小时非脚本第一人称家庭生活视频,由全球付费采集者网络在真实家庭中录制,约 1,670 小时为原生 4K。数据集以 Apache 2.0 协议在 Hugging Face 开放发布,分原始层与处理标注层两个版本。
我们构建了一个开源 pipeline,能将原始第一人称视频转化为用于机器人策略训练的 3D 手部动作轨迹——无需任何额外传感器,仅需单目 RGB 摄像头。最终系统在 H100 上以 15.53 FPS 重建 21 关节手部姿态,Action MPJPE 达到 52.04 mm。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。