
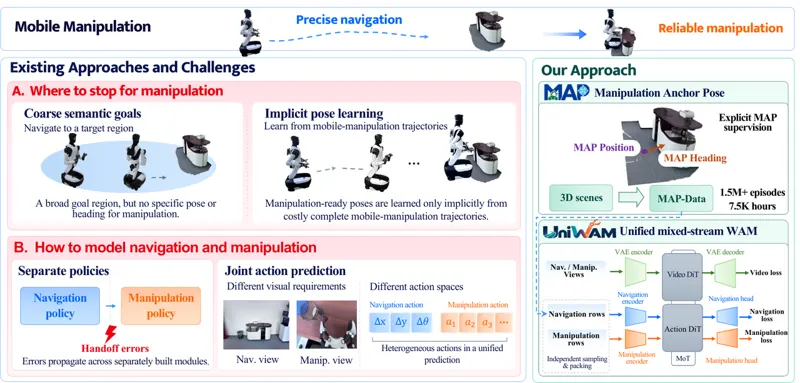
UniWAM Technical Report: Unified Mobile Manipulation via Mixed-Stream World-Action Modeling and Manipulation Anchor Pose Supervision
UniWAM models navigation and manipulation as independently sampled control streams over shared video and action diffusion transformers. It introduces automatically generated Manipulation Anchor Pose supervision at the scale of 1.5 million episodes, improving manipulation-ready docking accuracy and mobile-manipulation success on MAP-Bench and 24 real-robot tasks.
Wei Xue, Keliang Liu, Mingzhang Cui · 30 views · Sep 30, 2026
Mobile ManipulationWorld-action models
Sep 30, 2026