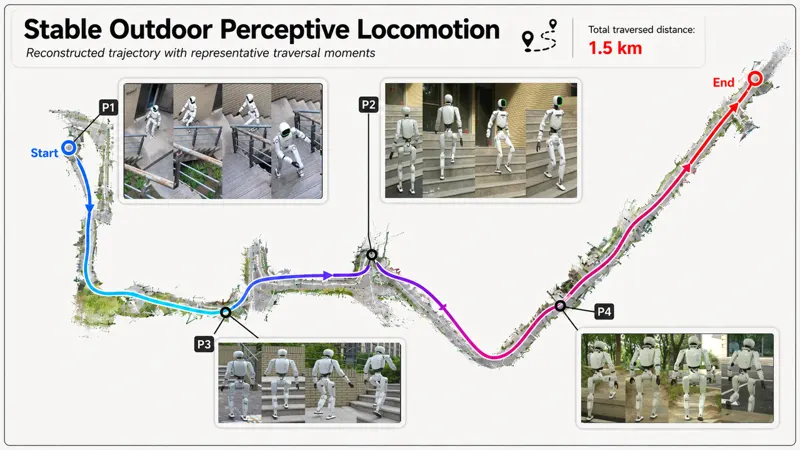
SOLO:面向全地形长时域稳定感知的人形机器人运动
SOLO 提出 Query Reconstructor 与 Trajectory-Aware MSE Distillation,分别解决稠密地形重建抹平关键边界和逐点模仿缺少未来信用分配的问题;仅用一台胸前深度相机与本体感觉,在真实连续路线中完成 1.5 公里户外行走。
Pihai Sun, Gang Han, Jingkai Sun2026年8月27日
Humanoid LocomotionPerceptive Locomotion教师-学生2026年8月27日