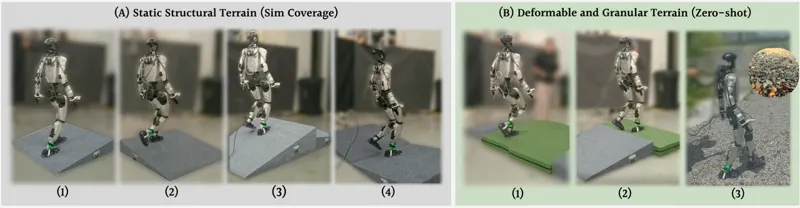
足底压力时空表征驱动人形机器人运动将多阵列足底压力作为人形机器人运动的直接反馈,通过拓扑保持序数表征与双分支编码器提取时空特征,结合增强本体感知进行策略学习,实现复杂地形稳健运动。Ziyun Liu, Sikai Guo, Zheng Li·2026年8月16日Tac4Loco运动触觉2026年8月16日