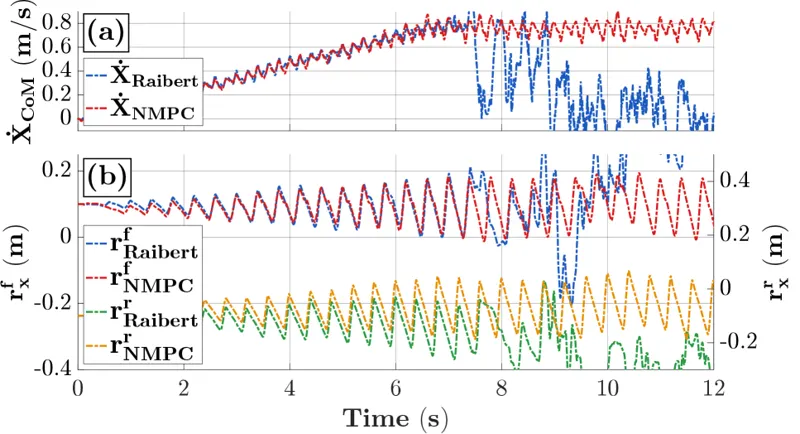
多速率非线性MPC实现四足机器人靠墙双足运动MR-NMPC 在单一优化循环中统一高层足部规划和底层环境反应力计算——用指示函数和单刚体模型同时优化连续质心运动和离散触点轨迹,底层 WBC 以1kHz全阶动力学跟踪,在 Unitree A1 上实现靠墙双足行走。Taizoon Chunawala, Jeeseop Kim, Kaveh Akbari Hamed·2026年7月2日模型预测控制NMPCWall-Supported2026年7月2日