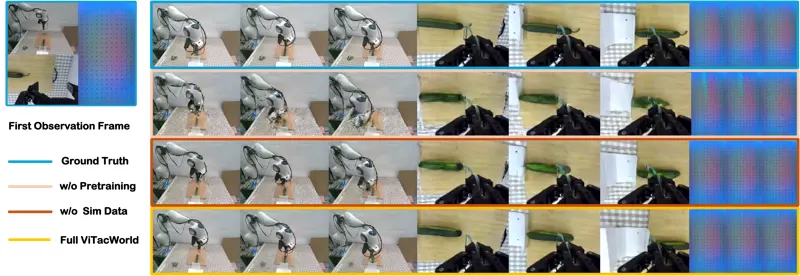
ViTacWorld:面向接触密集型机器人操作的视触觉世界模型接触密集型机器人操作需要物理交互,ViTacWorld 扩展视触觉世界模型以支持此类操作。Yunao Huang, Shiyu Sang, Haotao Lu·2026年7月24日世界模型Visuo-Tactile机器人操控2026年7月24日