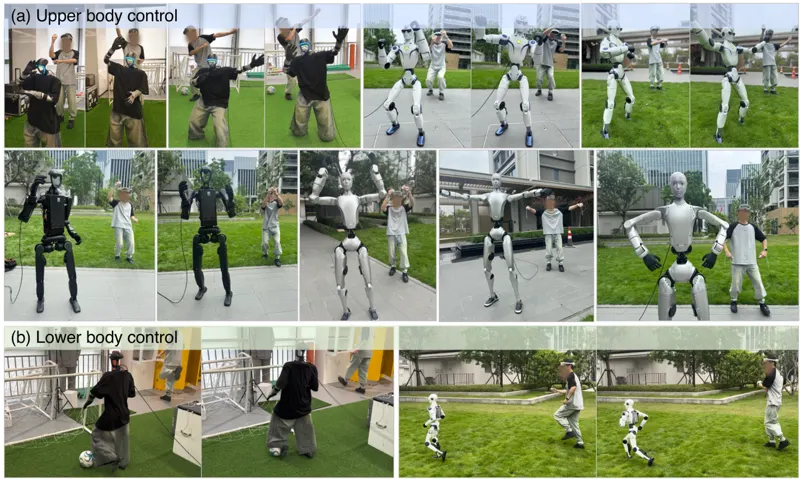
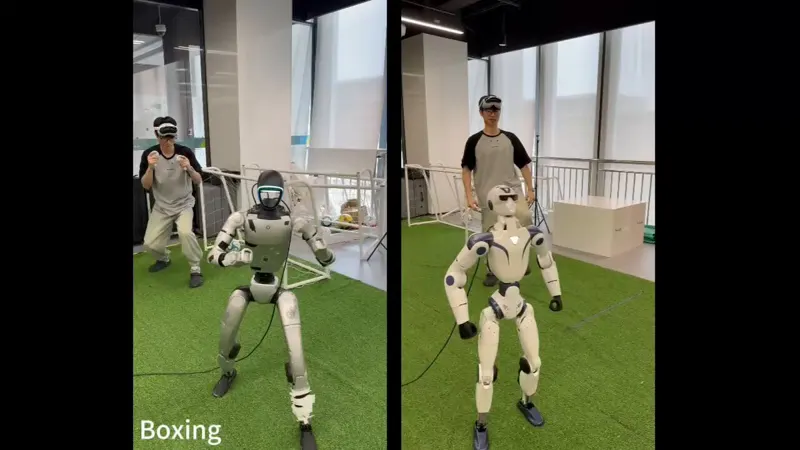
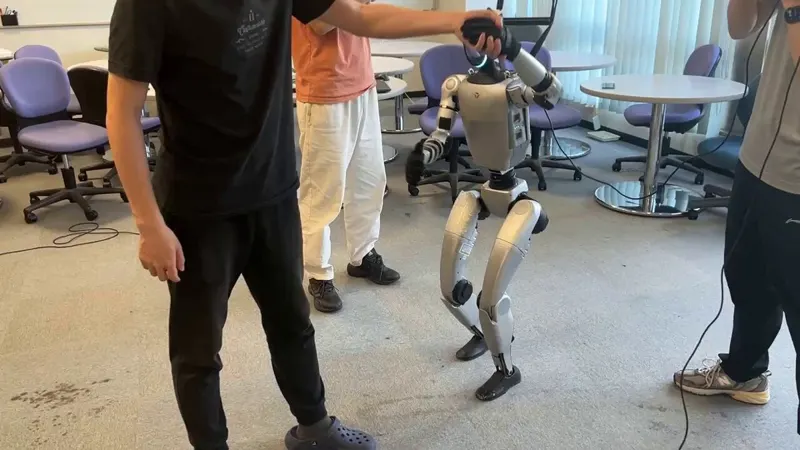
X-WBC:跨本体人形全身控制基础模型X-WBC 把人形全身控制重构为跨本体联合训练:以人为中心的命令 token 对齐全身人体动作、机器人参考动作与稀疏 VR 观测,共享因果 Transformer 学习可复用时序结构,轻量本体专属模块负责各机器人的状态与动作映射。九个仿真本体、外部动作与四台真机的实验表明联合训练提升跟踪精度,对齐表示支持跨命令源一致控制。Juntong Zhang, Chun Gu, Li Zhang·2026年9月14日人形机器人全身控制Cross-Embodiment Learning2026年9月14日
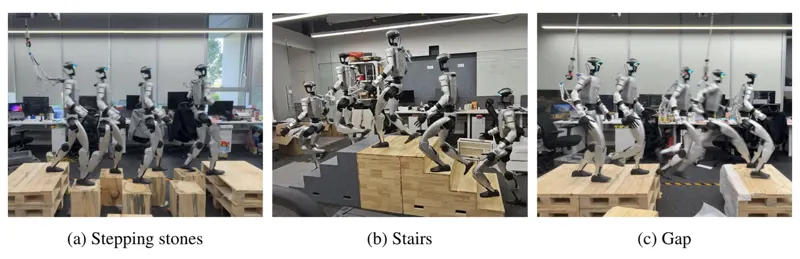
世界模型增强的人形落脚受限地形视觉运动WM-LOCO 将循环世界模型与 PPO 联合训练,仅凭本体感知与单路深度图产出预测性循环特征,在落脚受限地形大幅超越基线,真机成功率 93.3%。Liu, Yuxi, Han, Lijun, Wang, Ziming·2026年9月2日人形机器人腿足行走世界模型2026年9月2日
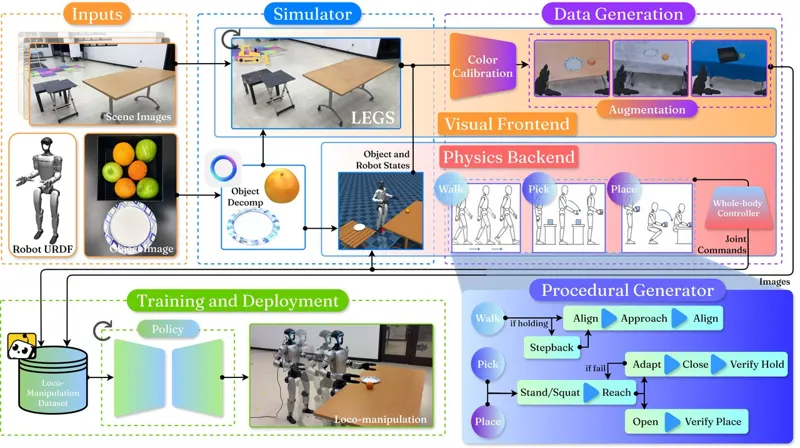
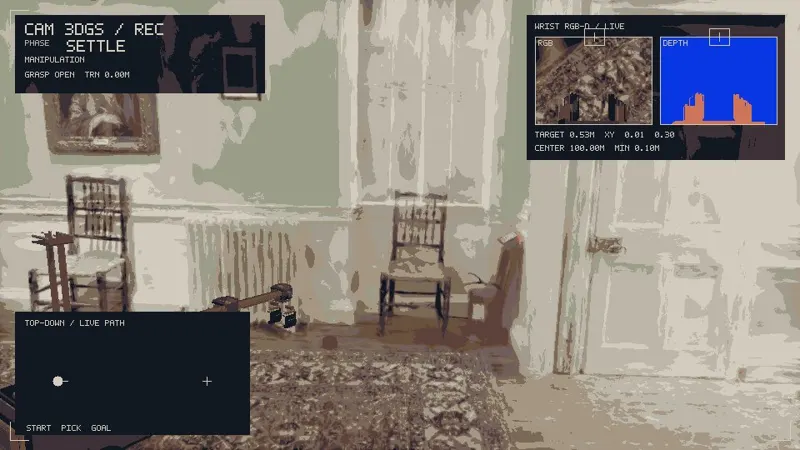
LEGS:无需遥操作的仿人操作策略微调LEGS 用网格前景与三维高斯泼溅背景合成人形全身操作数据,并以运动基元自动生成演示。实验显示其训练策略在 Unitree G1 上匹敌或超过人工遥操作数据,跨场景泛化成本更低。Kim, Hojune, Chen, Timothy, Sun, Jiankai·2026年5月31日人形机器人视觉语言动作模型3D高斯泼溅2026年5月31日
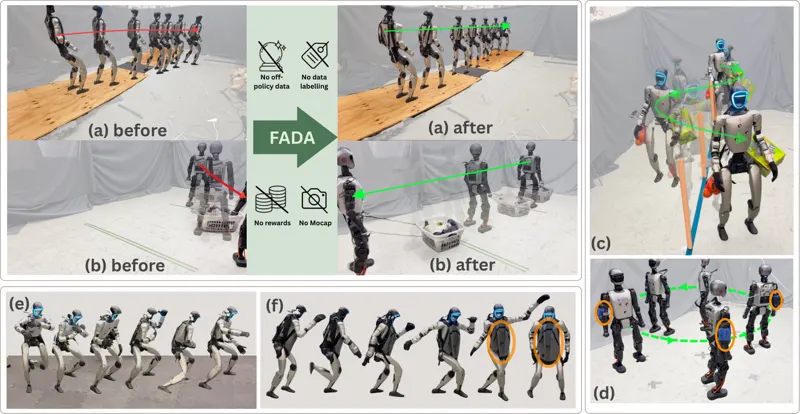
FADA:人形控制的少样本动力学适应该工作提出 Planner-IDM 框架:先用特权信息训练 oracle 策略,再通过 DAgger 蒸馏成规划器与逆动力学模型;部署时冻结规划器,仅用约2分钟目标域数据监督微调 IDM,使机器人适应坡面、负载与执行器变化。Angchen Xie, Nikhil Sobanbabu, Ishayu Shikhare·2026年6月26日人形机器人Few-Shot Learning域适应2026年6月26日
2:26Coupled 世界模型训练 G1 接触操作@chris_j_paxton · 456次播放 · 2026-09-04Coupled Local and Global World ModelsFoGFirst-Order RL
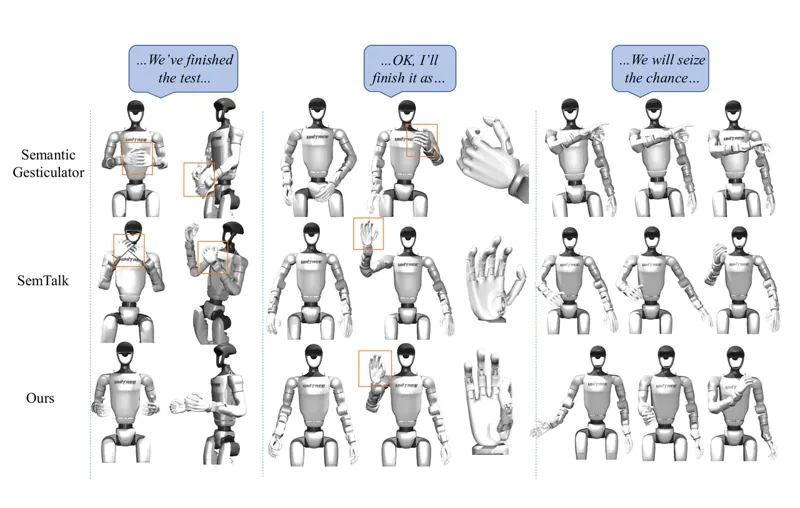
RoboGesture:人形机器人实时语义手势RoboGesture 让人形机器人听懂语音并实时做手势:300 余类手势数据集,分层语义-声学对齐提取韵律与语义线索,流式扩散生成器驱动 Unitree G1,MPC 安全滤波保真机无碰撞执行。Wang, Zifan, Ren, Ziang, Shi, Pengyang·2026年8月27日模型预测控制仿真到现实宇树2026年8月27日
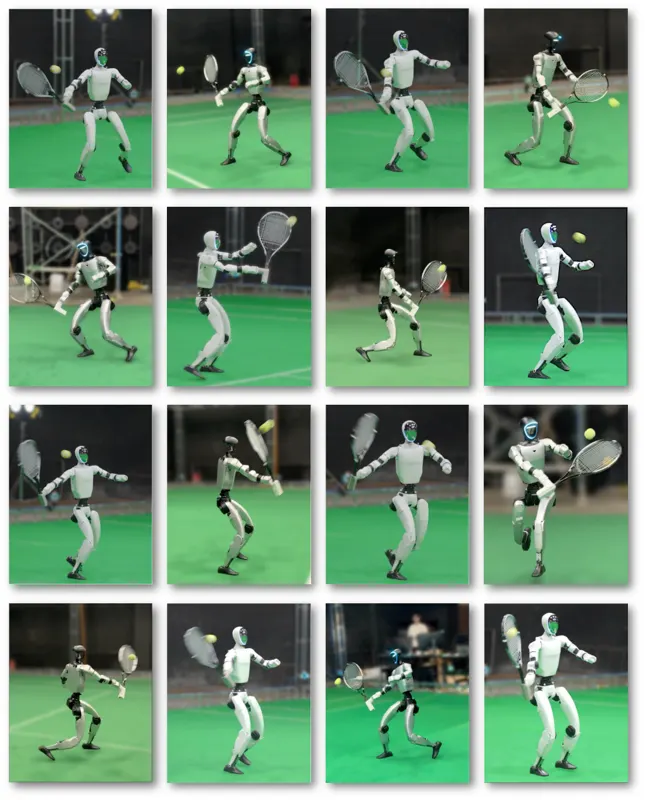
LATENT:从不完美人类动作学习人形网球技能LATENT 以碎片化、不完整的人类网球动作数据为先验,经修正与组合学出可稳定击球的人形策略,部署到 Unitree G1,能与人类进行多拍对拉。Zhikai Zhang, Haofei Lu, Yunrui Lian·2026年3月13日LATENT仿真到现实宇树2026年3月13日
 0:43