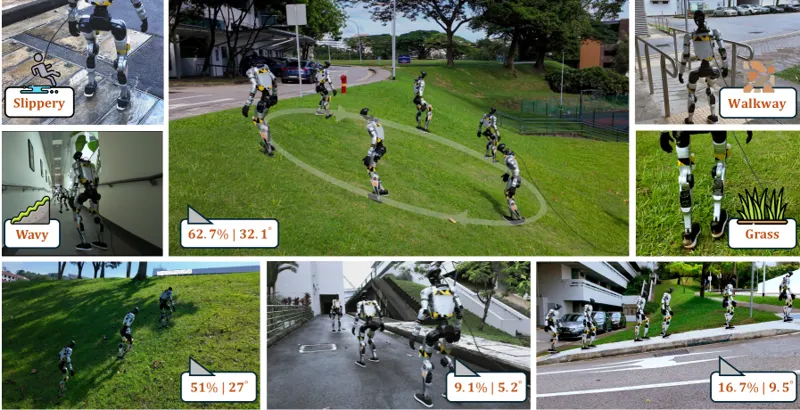
HumoSlope:物理引导的生物力学步态自适应实现人形陡坡行走两阶段框架:Stage I 用坡面自适应 ZMP 正则化建立平衡先验,Stage II 用生物力学步态适配器(BSGA)根据地形描述符调节质心高度和下肢协调——上坡髋驱动、下坡膝制动。盲感知在 Unitree G1 上实现 36° 陡坡行走。Xuanyu Chen, Mohan Liu, Dengchen Mei·2026年7月8日ZMP人形机器人步态优化2026年7月8日