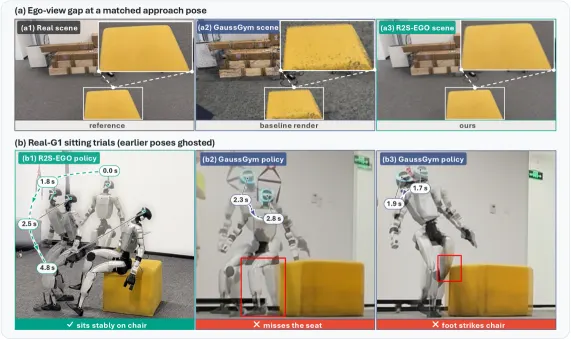
R2S-EGO:面向稀疏采集的机器人第一视角真实到仿真双代理精修提出双代理框架:仿真机器人代理界定行为可行查询域,采集锚定几何代理提供场景结构条件,在固定预算下选择当前支持不足的视角生成伪观测精修视觉资产。48个Unitree G1第一视角下6视图达19.06dB PSNR,真实G1坐姿成功率82.5%。Shuai Fang, Xin Deng, Yuchen Kang·2026年8月7日R2S宇树 G1物理AI2026年8月7日